
桁架结构 - 创摩纳图解法
几何画板及绘图内容加载中,请稍等……
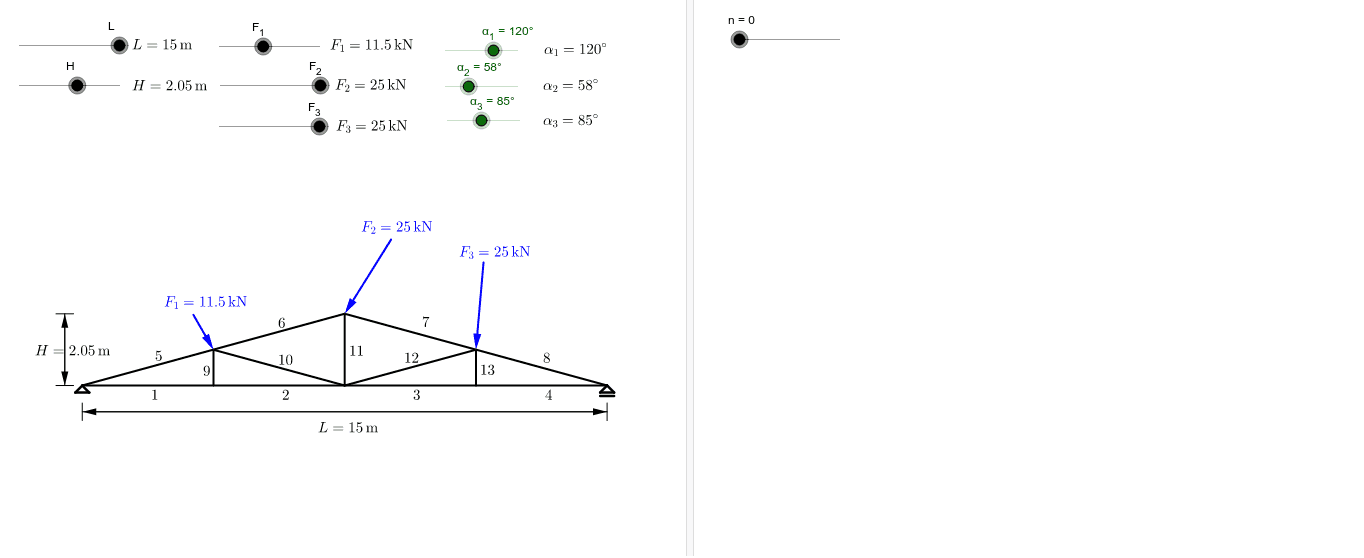
本范例演示了如何使用创摩纳图解法分析桁架结构。核心数学概念包括向量和几何。通过使用GeoGebra命令如Segment, Vector, Line, Intersect等,可以直观地展示力的平衡和结构稳定性。适合高中及以上学生学习结构力学和几何作图。
GeoGebra 命令及参数
Segment(Z1, Z5) → aSegment(Z1, Z7) → bSegment(Z7, Z5) → cSegment(Z2, Z8) → dSegment(Z8, Z3) → eSegment(Z3, Z7) → fSegment(Z4, Z6) → gSegment(Z6, Z3) → hSegment(Z1, Z14) → iSegment(Z14, Z10) → jSegment(Z10, Z1) → kSegment(Z12, Z13) → lSegment(Z11, Z9) → mSegment(Z9, Z5) → nnSegment(Z5, Z11) → pVector(Z15, Z8) → vecF1Vector(Z16, Z7) → vecF2Vector(Z17, Z6) → vecF3Segment(Z18, Z20) → qSegment(Z21, Z23) → rVector(Z19, Z22) → uVector(Z22, Z19) → vSegment(Z29, Z27) → sSegment(Z26, Z24) → tVector(Z28, Z25) → wVector(Z25, Z28) → zVector(Z30, Z31) → u_1Vector(Z31, Z32) → v_1Vector(Z32, Z33) → w_1Segment(Z30, Z34) → a_1Segment(Z31, Z34) → b_1Segment(Z32, Z34) → c_1Segment(Z33, Z34) → d_1Line(Z15, Z8) → e_1Line(Z16, Z7) → f_1Line(Z6, Z17) → g_1Line(Z1, a_1) → h_1Intersect(e_1, h_1) → ALine(A, b_1) → i_1Intersect(i_1, f_1) → BLine(B, c_1) → j_1Intersect(g_1, j_1) → CLine(C, d_1) → k_1Intersect(k_1, l_1) → DSegment(A, B) → n_1Segment(B, C) → p_1Segment(C, D) → q_1Segment(D, Z30) → r_1Line(Z34, r_1) → s_1Line(Z33, Z33 + (0, 1)) → t_1Intersect(s_1, t_1) → EVector(Z33, E) → z_1Vector(E, Z30) → u_2Segment(E, Z34) → a_2Segment(Z1, A) → m_1Point(Z5, Vector[(0.1 * (-z_1))]) → FVector(F, Z5) → v_2Distance(Z33, E) → velBDistance(E, Z30) → velAPoint(Z1, Vector[(0.1 * (-u_2))]) → GVector(G, Z30) → w_2Line(E, a) → b_2Line(Z30, b) → c_2Intersect(c_2, b_2) → ISegment(Z30, I) → d_2Segment(I, E) → e_2Segment(I, E) → f_2Line(Z31, b) → g_2Line(I, e) → h_2Intersect(h_2, g_2) → JSegment(I, J) → i_2Segment(J, Z31) → j_2Line(Z32, c) → k_2Line(J, f) → l_2Intersect(k_2, l_2) → KSegment(J, K) → m_2Segment(K, Z32) → n_2Line(K, h) → p_2Line(E, a) → q_2Intersect(p_2, q_2) → MSegment(K, M) → r_2Segment(M, E) → s_2Segment(M, E) → t_2Segment(M, Z33) → a_3If(UnitVector[Vector[I, E]] ≟ UnitVector[Vector[Z1, Z2]], Distance[I, E], (-Distance[I, E])) → velN1If(UnitVector[Vector[Z30, I]] ≟ UnitVector[Vector[Z1, Z8]], Distance[Z30, I], (-Distance[I, Z30])) → velN5Vector(Z30, I) → z_2Vector(I, E) → u_3Vector(E, Z30) → v_3Vector(E, I) → b_3Vector(I, E) → c_3Vector(Z30, Z31) → e_3Vector(Z31, J) → f_3Vector(J, I) → h_3If(UnitVector[Vector[Z31, J]] ≟ UnitVector[Vector[Z8, Z7]], Distance[J, Z31], (-Distance[J, Z31])) → velN6If(UnitVector[Vector[J, I]] ≟ UnitVector[Vector[Z8, Z3]], Distance[J, I], (-Distance[J, I])) → velN10Vector(Z31, Z32) → m_3Vector(Z32, K) → n_3Vector(K, J) → p_3Vector(J, Z31) → q_3Vector(I, Z30) → w_3Vector(E, I) → z_3Vector(I, J) → d_3Vector(J, K) → g_3Vector(K, M) → i_3Vector(M, E) → j_3If(UnitVector[Vector[K, M]] ≟ UnitVector[Vector[Z3, Z6]], Distance[K, M], (-Distance[K, M])) → velN12If(UnitVector[Vector[M, E]] ≟ UnitVector[Vector[Z3, Z4]], Distance[M, E], (-Distance[M, E])) → velN3Vector(E, M) → k_3Vector(M, E) → l_3Vector(Z32, Z33) → r_3Vector(Z33, M) → s_3Vector(M, K) → t_3Vector(K, Z32) → u_4If(UnitVector[Vector[K, J]] ≟ UnitVector[Vector[Z7, Z3]], Distance[K, J], (-Distance[K, J])) → velN11If(UnitVector[Vector[Z32, K]] ≟ UnitVector[Vector[Z7, Z6]], Distance[Z32, K], (-Distance[Z32, K])) → velN7If(UnitVector[Vector[Z33, M]] ≟ UnitVector[Vector[Z6, Z5]], Distance[Z33, M], (-Distance[Z33, M])) → velN8Vector(Z33, E) → v_4Vector(E, M) → w_4Vector(M, Z33) → z_4