
三角形全等判定条件实验
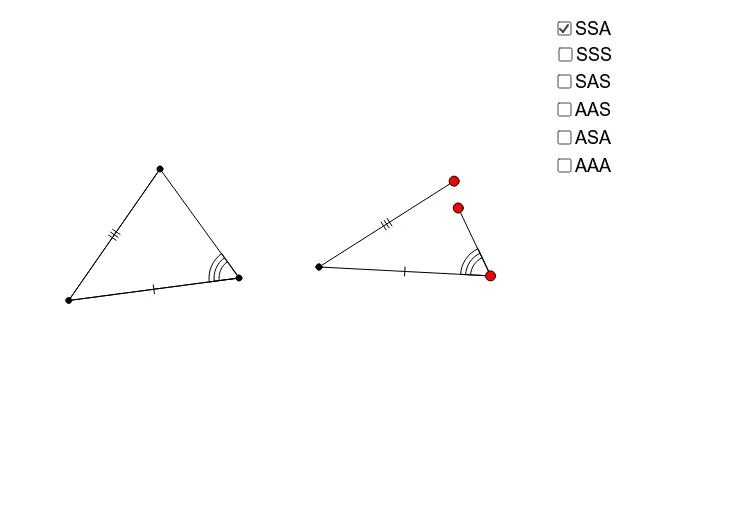
几何画板及绘图内容加载中,请稍等……
①本范例通过交互式演示帮助学生直观理解所有三角形全等判定条件(不含涉及直角三角形的条件);②涉及的核心数学概念包括三角形全等判定(SSS, SAS, ASA, AAS)、几何作图、动态几何;③作图要点:使用Segment, Angle, Circle, Point, Rotate, Line, Polygon, DynamicCoordinates, If, Intersect等GeoGebra命令和对象构建三角形并展示其全等条件;④适合高中数学教学或自学,用于加深对三角形全等判定条件的理解和应用。
GeoGebra 命令及参数
Segment(C, A) → bAngle(A, C, B) → γ_cSegment(B, C) → a_cSegment(A, B) → c_cAngle(B, A, C) → α_cAngle(C, B, A) → β_cCircle(H, c_c) → k_{cSSA}Circle(H, a_c) → p_{aSSA}Point(p_{aSSA}) → IPoint(k_{cSSA}) → JCircle(I, b) → q_{bSSA}Segment(H, I) → lSegment(H, J) → mRotate(H, (-γ_c), I) → H'Angle(H', I, H) → δLine(H', I) → dPoint(d) → DPolygon(C, A, B) → poly1, b_{O}, c_{O}, a_{O}Polygon(H, J, D, I) → poly2_1, h, j, b_{SSAc}, iDynamicCoordinates(D, If[Distance[D, J] < 0.13, x(J), x(D)], If[Distance[D, J] < 0.13, y(J), y(D)]) → ESegment(E, I) → b_{SSA}Polygon(H, I, E) → poly3, e_1, h_1, i_1If(poly1 - 1.5 ≤ poly2_1 ≤ poly1 + 1.5 ∧ E ≟ J, true, false) → gCircle(H_1, c_c) → k_{cSSS}Circle(H_1, a_c) → p_{aSSS}Point(p_{aSSS}) → I_1Point(k_{cSSS}) → J_1Circle(I_1, b) → q_{bSSS}Segment(H_1, I_1) → l_1Segment(H_1, J_1) → m_1Point(q_{bSSS}) → K_1Segment(I_1, K_1) → n_1Segment(B, A) → cSegment(A, C) → b_cSegment(B, C) → aDynamicCoordinates(K_1, If[Distance[J_1, K_1] < 0.13, x(J_1), x(K_1)], If[Distance[K_1, J_1] < 0.13, y(J_1), y(K_1)]) → FPolygon(J_1, H_1, I_1) → poly4, i_2, j_2, h_2Point(p_{aSSS}) → GSegment(H_1, G) → eRotate(G, β_c, H_1) → G'Angle(G, H_1, G') → αLine(H_1, G') → fIntersect(k_{cSSA}, f, 2) → KSegment(G, L) → kSegment(H_1, K) → nDynamicCoordinates(L, If[Distance[K, L] < 0.13, x(K), x(L)], If[Distance[L, K] < 0.13, y(K), y(L)]) → MPolygon(H_1, G, M) → poly2, m_2, h_3, g_1Point(p_{aSSS}) → NRotate(N, β_c, H_1) → N'Angle(N, H_1, N') → βRotate(H_1, α_c, N') → OLine(H_1, N) → pSegment(H_1, N) → sLine(H_1, N') → qPoint(q) → PRotate(H_1, α_c, P) → QAngle(H_1, P, Q) → γLine(P, Q) → rSegment(H_1, P) → tPoint(r) → RSegment(P, R) → a_1DynamicCoordinates(R, If[Distance[N, R] < 0.13, x(N), x(R)], If[Distance[R, N] < 0.13, y(N), y(R)]) → SPolygon(S, H_1, P) → poly5, p_1, s_1, h_4Point(p_{aSSA}) → TRotate(T, β_c, H_1) → T'Angle(T, H_1, T') → εRotate(H_1, (-γ_c), T) → UAngle(U, T, H_1) → ζLine(H_1, T') → b_1Line(U, T) → c_1Segment(H_1, T) → d_1Point(c_1) → VPoint(b_1) → WDynamicCoordinates(W, If[Distance[V, W] < 0.13, x(V), x(W)], If[Distance[V, W] < 0.13, y(V), y(W)]) → ZSegment(Z, H_1) → f_1Segment(V, T) → k_1Polygon(H_1, V, T) → poly6, t_1, h_5, vRotate(A_1, β_c, H_1) → B_1Angle(A_1, H_1, B_1) → ηLine(H_1, B_1) → r_1Rotate(H_1, (-γ_c), A_1) → C_1Angle(C_1, A_1, H_1) → θLine(C_1, A_1) → a_2Intersect(r_1, a_2) → D_1Angle(H_1, D_1, A_1) → ιSegment(H_1, A_1) → q_1Segment(D_1, A_1) → b_2Segment(D_1, H_1) → c_2Polygon(A_1, H_1, D_1) → poly7, d_2, a_3, h_6If(a - 0.1 ≤ q_1 ≤ a + 0.1, true, false) → g_2Polygon(H_1, D_1, A_1) → poly8, a_4, h_7, d_3
AI 绘图提示语参考
绘制一个三角形ABC,然后使用SSS、SAS、ASA、AAS条件构造全等三角形,并展示动态几何关系。首先画出三角形ABC的三边,然后根据SSS条件构造一个三角形,使其三边分别等于ABC的三边;接着根据SAS条件构造一个三角形,使其两边及夹角分别等于ABC的两边及夹角;再根据ASA条件构造一个三角形,使其两角及夹边分别等于ABC的两角及夹边;最后根据AAS条件构造一个三角形,使其两角及非夹边分别等于ABC的两角及非夹边。
以上提示语为根据原始绘图命令整理而来,仅供参考。