
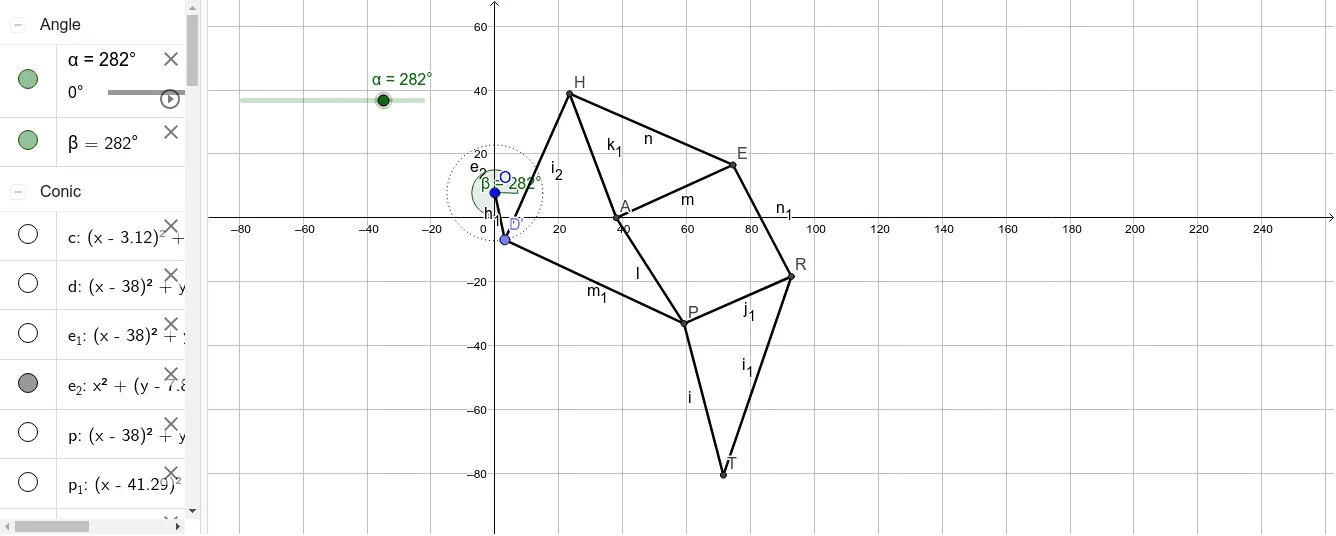
Theo Jansen机构单腿演示
几何画板及绘图内容加载中,请稍等……
①本范例演示Theo Jansen( Strandbeest)机械结构中单腿的运动与几何关系;②涉及核心数学概念包括二维向量、参数曲线、分段函数、外接圆、标准差、二次方程和直线;③作图要点运用了点、线段、旋转、角度、圆、交点等GeoGebra命令与对象;④适合高中及以上数学教学或对机械结构感兴趣的爱好者学习。
GeoGebra 命令及参数
Point(Circle[O, 20]) → CSegment(O, C) → f_1Point(Circle[O, a]) → DSegment(O, D) → g_1Rotate(D, α, O) → D'Angle(D, O, D') → βSegment(O, D') → h_1Circle(D', d_1) → cCircle(A, c_1) → dIntersect(d, c) → G, H, ,Segment(D', H) → i_2Segment(A, H) → k_1Circle(A, c_2) → e_1Intersect(e_1, c) → B, F, ,Circle(A, e) → pCircle(H, f) → qIntersect(q, p) → E, I, ,Segment(A, E) → mSegment(H, E) → nCircle(E, h) → rCircle(B, g) → sIntersect(s, r) → J, K, ,Circle(B, j) → p_1Circle(K, k) → q_1Intersect(p_1, q_1) → L, M, ,Circle(D', d_2) → r_1Intersect(r_1, e_1) → N, P, ,Segment(A, P) → lSegment(D', P) → m_1Circle(P, g) → s_1Intersect(s_1, r) → Q, R, ,Segment(P, R) → j_1Segment(R, E) → n_1Circle(P, j) → tCircle(R, k) → t_1Intersect(t, t_1) → S, T, ,Segment(P, T) → iSegment(R, T) → i_1Circle(O, a) → e_2