
带证明的球体表面积:GeoGebra立体构造与变换演示
几何画板及绘图内容加载中,请稍等……
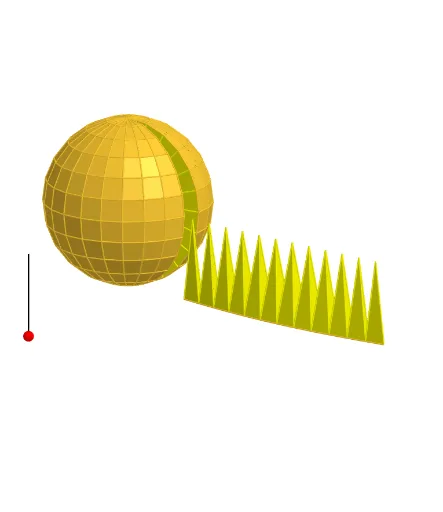
该范例用可视化构造展示球体表面积公式的直观由来,并通过分段/对称性的几何关系引导完成证明思路。核心数学概念包括球面与立体几何(sphere、surface area)、对称性与正交平面、空间几何变换(旋转/镜像/平移)、以及将面积计算与连续变化联系起来的积分思想(与分布、累积量的表达相呼应)。作图要点:利用 Line、Sequence 生成用于建立剖面/曲线的点列与线段;再通过 Rotate、Translate、Mirror 完成对剖面形状在空间中的旋转复制与镜像对称,形成球体几何体;用 Sphere 直接构建球,结合 OrthogonalPlane 提供垂直于关键轴的辅助平面以组织几何切分与投影;同时使用 Segment、Point、If 等语句控制点位置与条件分支,组织列表(如 list1/list1'、list2/list2' 等)以驱动多段拼接或离散近似(poly1、poly2、poly3)。适合高中到大学初阶的立体几何、数学建模与微积分入门教学,用于课堂演示球面面积推导、培养空间想象与证明辅助理解能力。
GeoGebra 命令及参数
Line((0, 0, 1), (0, 1, 1)) → cSequence(Rotate[(0, 0, 0), (-(((i * 15))°)), c], i, 0, 6) → list1Rotate(list1, 15°, zAxis) → list1'Line(Element[list1, 2], Element[list1', 2]) → l1Line((0, 0, 0), l1) → l0Sequence(Polygon[Element[list1, i], Element[list1', i], Element[list1', i + 1], Element[list1, i + 1]], i, 1, 6) → list2Segment(A, A + (0, 0, 1)) → aPoint(a) → PIf(z(P) ≥ 0.5, 0, (2 * (0.5 - z(P)))) → tIf(z(P) ≥ 0.5, (2 * (1 - z(P))), 1) → sTranslate(list2, Vector[(s * Vector[(0, 0, 0), (1, 0, 0)])]) → list2'Translate(l0, Vector[(s * Vector[(0, 0, 0), (1, 0, 0)])]) → l0'Sphere((0, 0, 1), 1) → bSequence(Pyramid[Element[list2, i], (0, 0, 1)], i, 1, 6) → list3Translate(list3, Vector[(s * Vector[(0, 0, 0), (1, 0, 0)])]) → list3'Line(Element[list1, 3], Element[list1', 3]) → l2Line(Element[list1, 4], Element[list1', 4]) → l3Line(Element[list1, 5], Element[list1', 5]) → l4Line(Element[list1, 6], Element[list1', 6]) → l5Line(Element[list1, 7], Element[list1', 7]) → l6Rotate(Element[list3', 1], (t * 7.5°), l0') → dTranslate(l1, Vector[(s * Vector[(0, 0, 0), (1, 0, 0)])]) → l1'Translate(l2, Vector[(s * Vector[(0, 0, 0), (1, 0, 0)])]) → l2'Translate(l3, Vector[(s * Vector[(0, 0, 0), (1, 0, 0)])]) → l3'Translate(l4, Vector[(s * Vector[(0, 0, 0), (1, 0, 0)])]) → l4'Rotate(l1', (7.5° * t), l0') → l1''Rotate(Rotate[Element[list3', 2], (t * 7.5°), l0'], (t * 15°), l1'') → eRotate(Rotate[l2', (t * 7.5°), l0'], (t * 15°), l1'') → l2''Rotate(Rotate[Rotate[Element[list3', 3], (t * 7.5°), l0'], (t * 15°), l1''], (t * 15°), l2'') → fRotate(Rotate[Rotate[l3', (t * 7.5°), l0'], (t * 15°), l1''], (t * 15°), l2'') → l3''Rotate(Rotate[Rotate[Rotate[Element[list3', 4], (t * 7.5°), l0'], (t * 15°), l1''], (t * 15°), l2''], (15° * t), l3'') → gRotate(Rotate[Rotate[Rotate[l4', (t * 7.5°), l0'], (t * 15°), l1''], (t * 15°), l2''], (t * 15°), l3'') → l4''Rotate(Rotate[Rotate[Rotate[Rotate[Element[list3', 5], (t * 7.5°), l0'], (t * 15°), l1''], (t * 15°), l2''], (15° * t), l3''], (15° * t), l4'') → hTranslate(l5, Vector[(s * Vector[(0, 0, 0), (1, 0, 0)])]) → l5'Rotate(Rotate[Rotate[Rotate[Rotate[l5', (t * 7.5°), l0'], (t * 15°), l1''], (t * 15°), l2''], (t * 15°), l3''], (15° * t), l4'') → l5''Rotate(Element[list2', 1], (t * 7.5°), l0') → poly1Rotate(Rotate[Rotate[Rotate[Rotate[Rotate[Element[list3', 6], (t * 7.5°), l0'], (t * 15°), l1''], (t * 15°), l2''], (15° * t), l3''], (15° * t), l4''], (15° * t), l5'') → iRotate(Rotate[Element[list2', 2], (t * 7.5°), l0'], (t * 15°), l1'') → poly2Rotate(Rotate[Rotate[Element[list2', 3], (t * 7.5°), l0'], (t * 15°), l1''], (t * 15°), l2'') → poly3Rotate(Rotate[Rotate[Rotate[Element[list2', 4], (t * 7.5°), l0'], (t * 15°), l1''], (t * 15°), l2''], (15° * t), l3'') → poly4Rotate(Rotate[Rotate[Rotate[Rotate[Element[list2', 5], (t * 7.5°), l0'], (t * 15°), l1''], (t * 15°), l2''], (15° * t), l3''], (15° * t), l4'') → poly5Rotate(Rotate[Rotate[Rotate[Rotate[Rotate[Element[list2', 6], (t * 7.5°), l0'], (t * 15°), l1''], (t * 15°), l2''], (15° * t), l3''], (15° * t), l4''], (15° * t), l5'') → poly6OrthogonalPlane((0, 0, 1), zAxis) → mTranslate(l6, Vector[(s * Vector[(0, 0, 0), (1, 0, 0)])]) → l6'Rotate(Rotate[Rotate[Rotate[Rotate[Rotate[l6', (t * 7.5°), l0'], (t * 15°), l1''], (t * 15°), l2''], (t * 15°), l3''], (15° * t), l4''], (15° * t), l5'') → l6''Rotate(Rotate[Rotate[Rotate[Rotate[Rotate[Rotate[m, (t * 7.5°), l0'], (t * 15°), l1''], (t * 15°), l2''], (15° * t), l3''], (15° * t), l4''], (15° * t), l5''], (7.5° * t), l6'') → nMirror(i, n) → i'Mirror(h, n) → h'Mirror(g, n) → g'Mirror(f, n) → f'Mirror(e, n) → e'Mirror(d, n) → d'Mirror(poly6, n) → poly6'Mirror(poly5, n) → poly5'Mirror(poly4, n) → poly4'Mirror(poly3, n) → poly3'Mirror(poly2, n) → poly2'Mirror(poly1, n) → poly1'Sequence(Rotate[list3, 15° + ((15° * 22) * i), zAxis], i, 0, 1) → list4Mirror(list4, m) → list4'Sequence(Rotate[list2, (15° * i), zAxis], i, 1, 23) → list5Mirror(list5, m) → list5'
AI 绘图提示语参考
绘制一个球体,展示其表面积公式证明。首先,通过旋转一条线段生成一系列对称线,再利用这些线段构建多个三角形,模拟球体的表面。接着,将这些三角形沿轴线旋转并平移,形成多个锥体,组合起来近似球体。最后,通过旋转和平移这些锥体,并利用垂直于轴线的平面,展示球体表面积的形成过程,帮助理解公式推导。
以上提示语为根据原始绘图命令整理而来,仅供参考。