
相似三角形(AAA)判定与构造演示
几何画板及绘图内容加载中,请稍等……
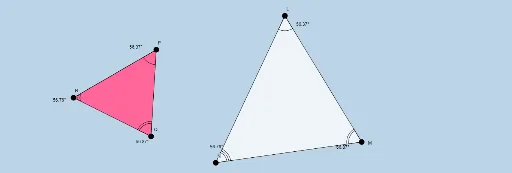
该范例通过GeoGebra动态几何环境,直观演示了三角形相似判定中的AAA(角角角)准则。核心数学概念是相似三角形的定义与判定条件,即当两个三角形的三组对应角分别相等时,它们必然相似,且对应边成比例。作图要点包括:使用Segment、Ray、Line等命令构造基础三角形边,通过Angle命令标记角,利用Rotate、Dilate、Translate等变换命令生成与原始三角形角度相同但大小不同的第二个三角形,并用Polygon命令构建多边形区域,配合Point、Intersect等命令确定关键交点。整个构造过程涉及大量对象(如Q、P、a、R、b、c等),体现了从基本元素到复杂图形的逐步构建逻辑。该范例适合初中高年级或高中学生,用于理解相似三角形的判定定理,也可作为教师课堂演示或学生自主探究的素材,帮助建立几何直观与逻辑推理能力。
GeoGebra 命令及参数
Segment(Q, P) → aSegment(P, R) → bSegment(R, Q) → cCircle(M, (k * a)) → dPoint(d) → LSegment(M, L) → eCircle(L, (k * b)) → fAngle(Q, P, R) → αRotate(M, α, L) → D'Angle(M, L, D') → βRay(L, D') → gIntersect(f, g, 1) → FAngle(R, Q, P) → γRotate(L, (-γ), M) → E'Angle(E', M, L) → δRay(M, E') → hSegment(M, E') → iSegment(E', L) → jLine(L, D') → lLine(L, D') → nCircle(M, (k * c)) → pRay(M, E') → mIntersect(p, m, 1) → GSegment(L, G) → qSegment(M, G) → rDilate(M, If[0 < s ≤ 1, 1 - s], Q) → D'_1Vector(M, D'_1) → uPolygon(Q, R, P) → poly1, b_1, a_1, c_1Polygon(M, L, G) → poly2, g_1, d_1, e_1Translate(M, u) → D'_2Translate(L, u) → E'_1Translate(G, u) → G'Polygon(D'_2, E'_1, G') → poly2', g', d'_2, e'_1Vector(M, Q) → vTranslate(M, v) → D'_3Translate(L, v) → E'_2Translate(G, v) → G'_1Polygon(D'_3, E'_2, G'_1) → poly2'_1, g'_1, d'_3, e'_2Segment(D'_1, G') → tSegment(E'_1, D'_1) → h_1Segment(Q, G'_1) → i_1Segment(G'_1, E'_2) → j_1Segment(E'_2, Q) → k_1Angle(R, Q, E'_2) → εIf(ε > γ, ε - γ, γ - ε) → ζRotate(D'_3, If[1 < s ≤ 2, ((-(s - 1)) * ζ), (-ζ)], Q) → HRotate(E'_2, If[1 < s ≤ 2, ((-(s - 1)) * ζ), (-ζ)], Q) → IRotate(G'_1, If[1 < s ≤ 2, ((-(s - 1)) * ζ), (-ζ)], Q) → JPolygon(H, I, J) → poly3, j_2, h_2, i_2Segment(Q, J) → l_1Segment(Q, I) → m_1Segment(I, J) → n_1Dilate(J, If[2 < s ≤ 3, 3 - s, 0], R) → J'Dilate(I, If[2 < s ≤ 3, 3 - s, 0], P) → I'Segment(I', J') → p_1Angle(Q, I', J') → ηAngle(Q, I, J) → θAngle(D'_2, E'_1, G') → ιAngle(J, Q, I) → λAngle(G', D'_1, E'_1) → μPolygon(Q, J', I') → poly4, i', a_2, j'Angle(Q, I, J) → νSegment(G'_1, E'_2) → q_1Segment(G', E'_1) → f_1Angle(G'_1, Q, E'_2) → κAngle(Q, E'_2, G'_1) → ξRotate(D'_3, ((s - 1) * ζ), Q) → KRotate(D'_3, If[1 < s ≤ 2, ((s - 1) * ζ), ζ], Q) → L_1Rotate(E'_2, If[1 < s ≤ 2, ((s - 1) * ζ), ζ], Q) → M_1Rotate(G'_1, If[1 < s ≤ 2, ((s - 1) * ζ), ζ], Q) → N_1Polygon(L_1, M_1, N_1) → poly5, n_2, l_2, m_2Dilate(M_1, If[2 < s ≤ 3, 3 - s, 0], P) → M'Dilate(N_1, If[2 < s ≤ 3, 3 - s, 0], R) → N'Segment(M', N') → r_1Polygon(Q, M', N') → poly6, n', a_3, m'Angle(Q, M', N') → οAngle(Q, M_1, N_1) → ρSegment(Q, M_1) → t_1Segment(M_1, N_1) → b_2Segment(Q, N_1) → c_2Angle(P, Q, R) → σAngle(G, L, M) → τAngle(N_1, M_1, Q) → υAngle(N', M', Q) → ϕAngle(Q, R, P) → χAngle(M, G, L) → ωIntersect(q, r) → N