
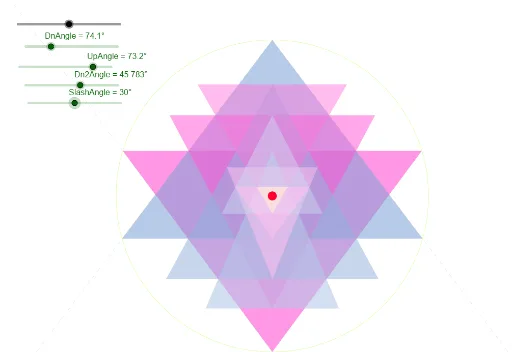
Shree Yanthra 几何构造
几何画板及绘图内容加载中,请稍等……
①本范例演示了Shree Yanthra的几何构造过程,涉及多边形、圆与三角函数的综合应用;②核心数学概念包括多边形构造、外接圆、余弦定理、旋转与反射等;③作图要点提炼自GeoGebra命令:点、圆、垂线、交点、旋转、角度、射线、镜像、线段、多边形等;④适合高中及以上数学学习者,用于理解几何作图与变换的原理。
GeoGebra 命令及参数
Point(xAxis) → ACircle(A, Radius) → cOrthogonalLine(A, xAxis) → fIntersect(c, xAxis) → B, CIntersect(c, f) → D, ERotate(A, DnAngle / 2, E) → A'Angle(A, E, A') → αRay(E, A') → gMirror(E, f) → E'Mirror(A', f) → A''Ray(E', A'') → g'Rotate(A, UpAngle / 2, D) → A'_1Angle(A, D, A'_1) → βRay(D, A'_1) → hMirror(D, f) → D'Mirror(A'_1, f) → FRay(D', F) → h'Intersect(c, h) → G, HIntersect(c, h') → I, JIntersect(c, g') → K, LIntersect(c, g) → M, NSegment(L, N) → iSegment(N, E) → jSegment(E, L) → kSegment(D, J) → lSegment(J, H) → mSegment(H, D) → nIntersect(m, f) → OCircle(B, A) → dCircle(C, A) → eIntersect(c, d) → P, Q, ,Intersect(e, c) → R, S, ,Rotate(D, Dn2Angle / 2, O) → D'_1Angle(D, O, D'_1) → γRay(O, D'_1) → pMirror(O, f) → O'Mirror(D'_1, f) → TRay(O', T) → p'Intersect(m, g') → UIntersect(m, g) → VIntersect(h', l) → WIntersect(p, h') → ZIntersect(p', i) → A_1Intersect(p, i) → B_1Line(V, B_1) → qLine(U, A_1) → rIntersect(q, r) → C_1OrthogonalLine(C_1, f) → sIntersect(s, p') → D_1Intersect(p, s) → E_1Segment(D_1, E_1) → tSegment(E_1, O) → aSegment(O, D_1) → bRotate(C, SlashAngle, A) → C'Angle(C, A, C') → δRay(A, C') → f_1Intersect(p, a) → F_1Intersect(f_1, p) → G_1Circle(A, G_1) → c_1Intersect(c_1, f) → H_1, I_1Ray(H_1, G_1) → g_1Mirror(H_1, f) → J_1Mirror(G_1, f) → K_1Ray(J_1, K_1) → h_1Intersect(i, h) → L_1Intersect(h', l) → M_1Intersect(h', l) → N_1Intersect(h', l) → O_1Intersect(i, h') → P_1Intersect(m, h_1) → Q_1Intersect(m, g_1) → R_1Intersect(g', k) → S_1Intersect(h_1, g') → T_1Intersect(g_1, g) → U_1Line(T_1, U_1) → i_1Intersect(r, i_1) → V_1Intersect(q, i_1) → W_1Segment(C_1, W_1) → j_1Segment(W_1, V_1) → k_1Segment(V_1, C_1) → l_1Line(L_1, Q_1) → m_1Line(R_1, P_1) → n_1Intersect(m_1, n_1) → Z_1Intersect(m_1, r) → A_2Intersect(n_1, q) → B_2Intersect(h, n) → C_2Intersect(p', b) → D_2Intersect(h, n) → E_2Intersect(h, n) → F_2Intersect(h, n) → G_2Intersect(h, n) → H_2Intersect(p', b) → I_2Intersect(p', b) → J_2Intersect(h, n) → K_2Intersect(h, n) → L_2Intersect(p', h) → M_2Line(M_2, Z) → p_1Intersect(m_1, p_1) → N_2Intersect(n_1, p_1) → O_2Line(Z_1, xAxis) → q_1Intersect(h_1, q_1) → P_2Intersect(g_1, q_1) → Q_2Segment(H_1, Q_2) → r_1Segment(Q_2, P_2) → s_1Segment(P_2, H_1) → t_1Segment(Z_1, N_2) → a_1Segment(N_2, O_2) → b_1Segment(O_2, Z_1) → d_1Intersect(g', k) → R_2Intersect(h, n) → S_2Intersect(h, g') → T_2Intersect(h', g) → U_2Intersect(g', k) → V_2Intersect(q_1, s_1) → W_2Intersect(q_1, g') → Z_2Intersect(q_1, g) → A_3Intersect(n_1, i_1) → B_3Intersect(m_1, i_1) → C_3Intersect(s, h) → D_3Intersect(s, h') → E_3Intersect(q, p_1) → F_3Intersect(r, p_1) → G_3Intersect(i_1, f) → H_3Intersect(f, i) → I_3Line(H_1, xAxis) → f_5Intersect(f_5, r) → J_3Intersect(q, f_5) → K_3Segment(J_3, K_3) → g_5Segment(K_3, H_3) → h_5Segment(H_3, J_3) → i_5Intersect(f_5, p) → L_3Intersect(f_5, p') → M_3Intersect(p_1, f) → N_3Ray(N_3, M_3) → j_5Ray(N_3, L_3) → k_5Intersect(m_1, j_5) → O_3Intersect(k_5, n_1) → P_3Segment(N_3, P_3) → l_5Segment(P_3, O_3) → m_5Segment(O_3, N_3) → n_5Intersect(i_5, m) → Q_3Intersect(d, h_5) → R_3,Intersect(m, h_5) → S_3Intersect(i_5, h_1) → T_3Intersect(g_1, r_1) → U_3Intersect(h_5, g_1) → V_3Intersect(p, a) → W_3Intersect(m_5, p) → Z_3Intersect(p', b) → A_4Intersect(m_5, p') → B_4Intersect(i_5, n_5) → C_4Intersect(h_5, l_5) → D_4Intersect(i, n_5) → E_4Intersect(l_5, i) → F_4Line(K_1, G_1) → e_1Intersect(i_5, e_1) → G_4Intersect(e_1, h_5) → H_4Segment(G_4, I_3) → f_2Segment(I_3, H_4) → g_2Segment(H_4, G_4) → h_2Polygon(H, D, J) → t1, j_2, h_3, d_2Polygon(V_1, C_1, W_1) → t2, w_1, v_1, i_2Polygon(P_2, H_1, Q_2) → t3, q_2, p_2, k_2Polygon(O_3, N_3, P_3) → t4, p_3, o_3, n_3Polygon(G_4, I_3, H_4) → t5, h_4, g_4, i_3Polygon(O_3, N_3, P_3) → t6, l_2, m_2, n_2Polygon(E, L, N) → t7, n_4, e_2, l_3Polygon(Z_1, N_2, O_2) → t8, o_2, z_1, r_2Polygon(O, D_1, E_1) → t9, s_2, o, t_2Polygon(H_3, J_3, K_3) → t10, k_3, a_2, j_3Polygon(K_1, H_1, G_1) → t11, b_2, c_2, f_3