
机器人手臂模拟
几何画板及绘图内容加载中,请稍等……
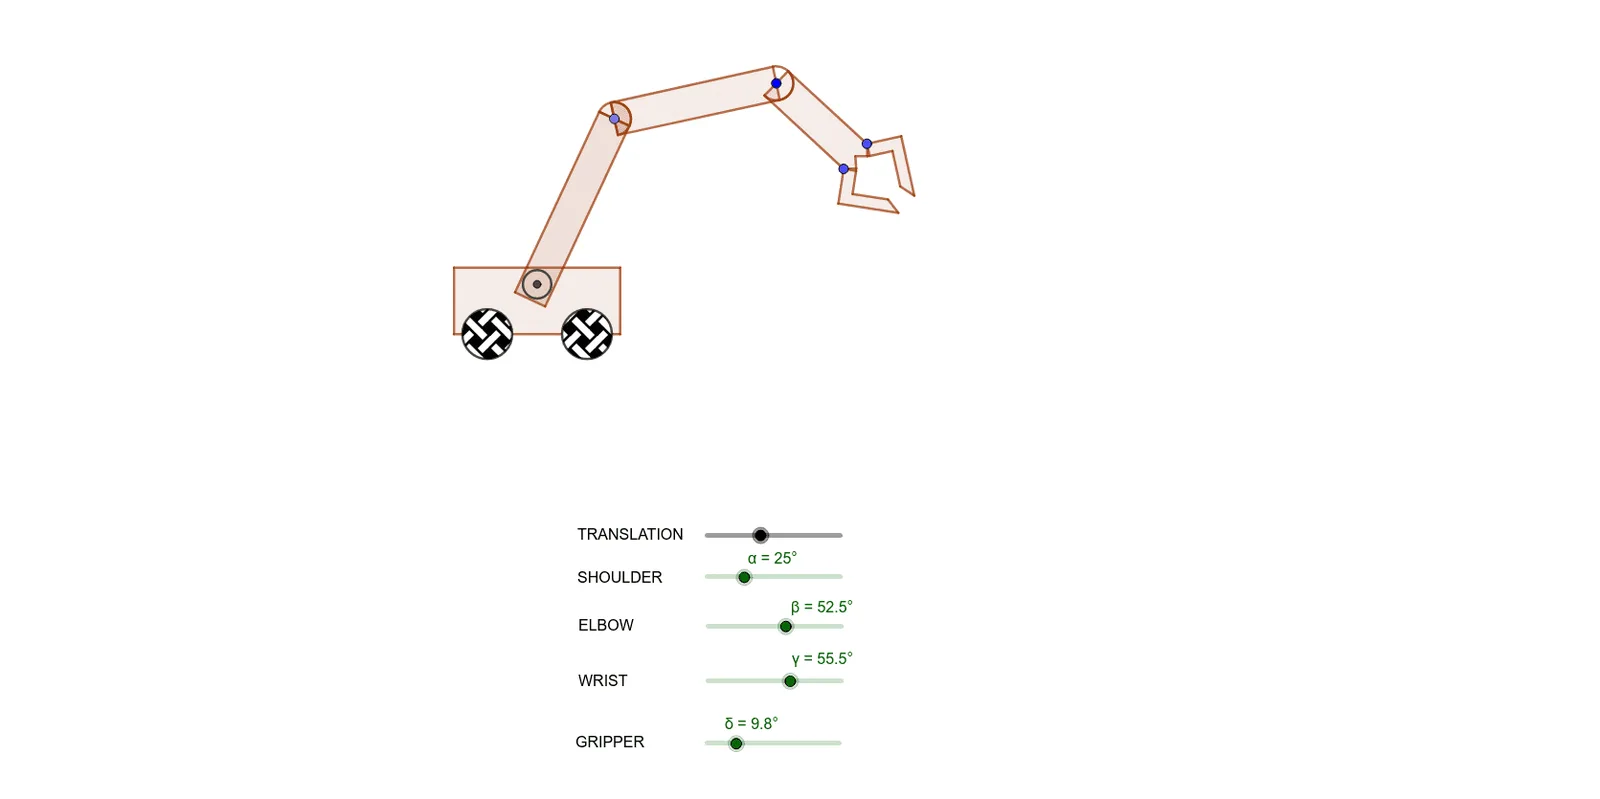
本范例通过几何画板展示了一个机器人手臂的设计,体现了数学与工程的紧密联系。它涉及旋转、几何变换、平移、三角函数等核心数学概念。通过使用Polygon、Point、CircleSector、Intersect、Segment、Circle、Rotate、Vector、Translate、Midpoint、CircleArc、Line、OrthogonalLine等命令,可以构造出一个动态的机器人手臂模型。适合用于中学阶段的STEM教育活动。
GeoGebra 命令及参数
Polygon(A, B, C, D) → q1, a, b, c, dPolygon(E, F, G, H) → q2, e, f, g, hPoint(h) → ICircleSector(I, H, E) → kPoint(e) → JIntersect(d, g) → KSegment(J, K) → iIntersect(f, g) → LIntersect(d, e) → MSegment(L, M) → jIntersect(j, i) → NCircle(N, O) → pRotate(E, (-α), N) → E'Rotate(F, (-α), N) → F'Rotate(G, (-α), N) → G'Rotate(H, (-α), N) → H'Polygon(E', F', G', H') → q2', e', f', g', h'Rotate(k, (-α), N) → k'Rotate(I, (-α), N) → I'Point(b) → PCircle(P, 0.75) → qPoint(b) → QCircle(Q, 0.75) → rVector(Q, P1) → uTranslate(A, u) → A'Translate(B, u) → B'Translate(C, u) → C'Translate(D, u) → D'Polygon(A', B', C', D') → q1', a', b', c', d'Translate(E', u) → E''Translate(F', u) → F''Translate(G', u) → G''Translate(H', u) → H''Polygon(E'', F'', G'', H'') → q2'', e'', f'', g'', h''Translate(k', u) → k''Translate(I', u) → I''Translate(p, u) → p'Translate(N, u) → N'Translate(r, u) → r'Translate(q, u) → q'Translate(P, u) → P'Translate(Q, u) → Q'Polygon(E, H, S, T) → q3, e_1, h_1, s, tRotate(E, (-α), N) → E'_1Rotate(H, (-α), N) → H'_1Rotate(S, (-α), N) → S'Rotate(T, (-α), N) → T'Polygon(E'_1, H'_1, S', T') → q3', e'_1, h'_1, s', t'Translate(E'_1, u) → UTranslate(H'_1, u) → VTranslate(S', u) → S''Translate(T', u) → T''Polygon(U, V, S'', T'') → q3'', u_1, v, s'', t''Rotate(U, (-β), I'') → U'Rotate(V, (-β), I'') → V'Rotate(S'', (-β), I'') → S'''Rotate(T'', (-β), I'') → T'''Polygon(U', V', S''', T''') → q3''', u', v', s''', t'''Rotate(k'', (-β), I'') → k'''Polygon(T, S, W, Z) → q4, t_1, s_1, w, z_1Rotate(T, (-α), N) → T'_1Rotate(S, (-α), N) → S'_1Rotate(W, (-α), N) → W'Rotate(Z, (-α), N) → Z'Polygon(T'_1, S'_1, W', Z') → q4', t'_1, s'_1, w', z'Translate(T'_1, u) → A_1Translate(S'_1, u) → B_1Translate(W', u) → W''Translate(Z', u) → Z''Polygon(A_1, B_1, W'', Z'') → q4'', a_1, b_1, w'', z''Rotate(A_1, (-β), I'') → C_1Rotate(B_1, (-β), I'') → D_1Rotate(W'', (-β), I'') → W'''Rotate(Z'', (-β), I'') → Z'''Polygon(C_1, D_1, W''', Z''') → q4''', c_1, d_1, w''', z'''Midpoint(s''') → E_1Rotate(C_1, (-γ), E_1) → F_1Rotate(D_1, (-γ), E_1) → G_1Rotate(W''', (-γ), E_1) → H_1Rotate(Z''', (-γ), E_1) → I_1Polygon(F_1, G_1, H_1, I_1) → q5, f_1, g_1, h_2, i_1Midpoint(s) → J_1CircleArc(J_1, S, T) → k_1Rotate(k_1, (-α), N) → p_1Rotate(J_1, (-α), N) → K_1Translate(K_1, u) → L_1Translate(p_1, u) → q_1Rotate(q_1, (-β), I'') → r_1Rotate(r_1, (-γ), E_1) → c_2Rotate(L_1, (-β), I'') → M_1Midpoint(w) → N_1Polygon(N_1, W, O_1) → t1, o_1, n_1, w_1Polygon(Z, N_1, P_1) → t2, p_2, z_2, n_2Circle(W, O_1) → d_2Point(d_2) → Q_1Polygon(O_1, W, Q_1) → t3, q_2, o_2, w_2Line(W, Q_1) → lOrthogonalLine(W, l) → mOrthogonalLine(Q_1, l) → nPoint(m) → R_1OrthogonalLine(R_1, m) → j_1Point(m) → S_1Line(S_1, j_1) → l_1Point(l_1) → T_1Point(j_1) → U_1Intersect(n, l_1) → V_1Polygon(W, R_1, U_1, T_1, V_1, Q_1) → poly1, w_3, r_2, u_2, t_2, v_1, q_3Line(T_1, N_1) → m_1Circle(Z, P_1) → e_2Point(e_2) → W_1Polygon(Z, P_1, W_1) → t4, w_4, z_3, p_3Line(Z, W_1) → f_2OrthogonalLine(Z, f_2) → g_2OrthogonalLine(W_1, f_2) → i_2Point(i_2) → Z_1OrthogonalLine(Z_1, i_2) → j_2Point(g_2) → A_2OrthogonalLine(A_2, g_2) → k_2Point(k_2) → B_2Point(j_2) → C_2Polygon(W_1, Z_1, C_2, B_2, A_2, Z) → poly2, w_5, z_4, c_3, b_2, a_2, z_5Rotate(N_1, (-α), N) → D_2Rotate(W, (-α), N) → W'_1Rotate(O_1, (-α), N) → E_2Polygon(D_2, W'_1, E_2) → t1', e_3, d_3, w'_1Rotate(W, (-α), N) → W'_2Rotate(R_1, (-α), N) → F_2Rotate(U_1, (-α), N) → G_2Rotate(T_1, (-α), N) → H_2Rotate(V_1, (-α), N) → I_2Rotate(Q_1, (-α), N) → J_2Polygon(W'_2, F_2, G_2, H_2, I_2, J_2) → poly1', w'_2, f_3, g_3, h_3, i_3, j_3Rotate(Z, (-α), N) → Z'_1Rotate(N_1, (-α), N) → K_2Rotate(P_1, (-α), N) → L_2Polygon(Z'_1, K_2, L_2) → t2', l_2, z'_1, k_3Rotate(W_1, (-α), N) → M_2Rotate(Z_1, (-α), N) → N_2Rotate(C_2, (-α), N) → O_2Rotate(B_2, (-α), N) → P_2Rotate(A_2, (-α), N) → Q_2Rotate(Z, (-α), N) → Z'_2Polygon(M_2, N_2, O_2, P_2, Q_2, Z'_2) → poly2', m_2, n_3, o_3, p_4, q_4, z'_2Translate(M_2, u) → R_2Translate(N_2, u) → S_2Translate(O_2, u) → T_2Translate(P_2, u) → U_2Translate(Q_2, u) → V_2Translate(Z'_2, u) → W_2Polygon(R_2, S_2, T_2, U_2, V_2, W_2) → poly2'', r_3, s_2, t_3, u_3, v_2, w_6Translate(D_2, u) → Z_2Translate(W'_1, u) → A_3Translate(E_2, u) → B_3Polygon(Z_2, A_3, B_3) → t1'', b_3, z_6, a_3Translate(W'_2, u) → C_3Translate(F_2, u) → D_3Translate(G_2, u) → E_3Translate(H_2, u) → F_3Translate(I_2, u) → G_3Translate(J_2, u) → H_3Polygon(C_3, D_3, E_3, F_3, G_3, H_3) → poly1'', c_4, d_4, e_4, f_4, g_4, h_4Translate(Z'_1, u) → I_3Translate(K_2, u) → J_3Translate(L_2, u) → K_3Polygon(I_3, J_3, K_3) → t2'', k_4, i_4, j_4Rotate(C_3, (-β), I'') → L_3Rotate(D_3, (-β), I'') → M_3Rotate(E_3, (-β), I'') → N_3Rotate(F_3, (-β), I'') → O_3Rotate(G_3, (-β), I'') → P_3Rotate(H_3, (-β), I'') → Q_3Polygon(L_3, M_3, N_3, O_3, P_3, Q_3) → poly1''', l_3, m_3, n_4, o_4, p_5, q_5Rotate(R_2, (-β), I'') → R_3Rotate(S_2, (-β), I'') → S_3Rotate(T_2, (-β), I'') → T_3Rotate(U_2, (-β), I'') → U_3Rotate(V_2, (-β), I'') → V_3Rotate(W_2, (-β), I'') → W_3Polygon(R_3, S_3, T_3, U_3, V_3, W_3) → poly2''', r_4, s_3, t_4, u_4, v_3, w_7Rotate(Z_2, (-β), I'') → Z_3Rotate(A_3, (-β), I'') → A_4Rotate(B_3, (-β), I'') → B_4Polygon(Z_3, A_4, B_4) → t1''', b_4, z_7, a_4Rotate(I_3, (-β), I'') → C_4Rotate(J_3, (-β), I'') → D_4Rotate(K_3, (-β), I'') → E_4Polygon(C_4, D_4, E_4) → t2''', e_5, c_5, d_5Rotate(R_3, (-γ), E_1) → F_4Rotate(S_3, (-γ), E_1) → G_4Rotate(T_3, (-γ), E_1) → H_4Rotate(U_3, (-γ), E_1) → I_4Rotate(V_3, (-γ), E_1) → J_4Rotate(W_3, (-γ), E_1) → K_4Polygon(F_4, G_4, H_4, I_4, J_4, K_4) → poly3, f_5, g_5, h_5, i_5, j_5, k_5Rotate(C_4, (-γ), E_1) → L_4Rotate(D_4, (-γ), E_1) → M_4Rotate(E_4, (-γ), E_1) → N_4Polygon(L_4, M_4, N_4) → t5, n_5, l_4, m_4Rotate(L_3, (-γ), E_1) → O_4Rotate(M_3, (-γ), E_1) → P_4Rotate(N_3, (-γ), E_1) → Q_4Rotate(O_3, (-γ), E_1) → R_4Rotate(P_3, (-γ), E_1) → S_4Rotate(Q_3, (-γ), E_1) → T_4Polygon(O_4, P_4, Q_4, R_4, S_4, T_4) → poly4, o_5, p_6, q_6, r_5, s_4, t_5Rotate(Z_3, (-γ), E_1) → U_4Rotate(A_4, (-γ), E_1) → V_4Rotate(B_4, (-γ), E_1) → W_4Polygon(U_4, V_4, W_4) → t6, w_8, u_5, v_4Rotate(O_4, (-δ), H_1) → Z_4Rotate(P_4, (-δ), H_1) → A_5Rotate(Q_4, (-δ), H_1) → B_5Rotate(R_4, (-δ), H_1) → C_5Rotate(S_4, (-δ), H_1) → D_5Rotate(T_4, (-δ), H_1) → E_5Polygon(Z_4, A_5, B_5, C_5, D_5, E_5) → poly4', z_8, a_5, b_5, c_6, d_6, e_6Rotate(F_4, δ, I_1) → F_5Rotate(G_4, δ, I_1) → G_5Rotate(H_4, δ, I_1) → H_5Rotate(I_4, δ, I_1) → I_5Rotate(J_4, δ, I_1) → J_5Rotate(K_4, δ, I_1) → K_5Polygon(F_5, G_5, H_5, I_5, J_5, K_5) → poly3', f_6, g_6, h_6, i_6, j_6, k_6Polygon(M_5, N_5, L_5, O_5) → q6, m_5, n_6, l_5, o_6Point(n_6) → R_5Polygon(N_5, P_5, Q_5, R_5) → q7, n_7, p_7, q_7, r_6Polygon(P_5, S_5, T_5, U_5) → q8, p_8, s_5, t_6, u_6Segment(L_5, R_5) → l_6Segment(S_5, Q_5) → m_6Point(q_7) → Z_5Point(q_7) → A_6Polygon(V_5, W_5, Z_5, A_6) → q9, v_5, w_9, z_9, a_6
AI 绘图提示语参考
画一个模拟机械臂的图形,包含两个四边形和多个圆形、线段,展示旋转和几何变换。首先绘制一个基础机械臂结构,通过旋转和相交确定关键点,添加圆形和线段表示机械臂的关节和连接。接着,将整个结构沿向量方向平移,并再次旋转部分结构,模拟机械臂的运动。最后,添加辅助圆形和线段,使图形更完整,体现数学与工程的结合。
以上提示语为根据原始绘图命令整理而来,仅供参考。