
单位圆与弧度动态演示(含反射、平移与旋转作图)
几何画板及绘图内容加载中,请稍等……
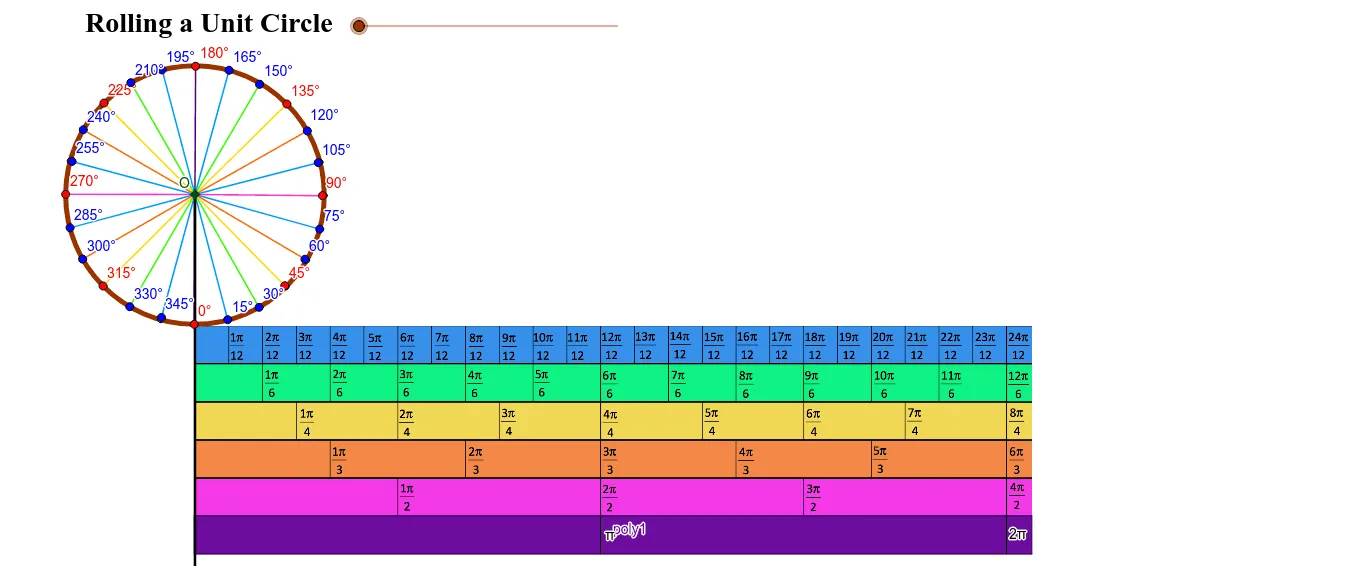
①该范例在单位圆上动态演示弧度制角度的几何意义,展示圆周点随旋转角变化而沿圆周运动的现象。②核心数学概念包括单位圆、弧度(Radians)、圆周角、坐标几何以及反射、平移、旋转等平面变换。③作图要点:使用了 GeoGebra 命令 Line、Circle、OrthogonalLine、Intersect、Segment、Rotate、Angle、CircleArc、Vector、Translate、Mirror、Point、Polygon、Ray,并涉及 center、A、B、α、F、F′、Q、Q′、R 等点、线、角与文本对象,通过旋转与镜像构造弧度对应的圆弧及其投影。④适合高中阶段(尤其是必修第二册圆与三角函数章节)及大学微积分预备课堂,可用于弧度概念导入、单位圆定义可视化及变换几何探究。
GeoGebra 命令及参数
Line(A, B) → aLine(C, D) → bCircle(E, 2) → cOrthogonalLine(E, a) → dIntersect(d, a) → FSegment(A, F) → eRotate(F, (-(180 * e / 6.28))°, E) → F'Angle(F', E, F) → αCircleArc(E, F, F') → fVector(E, F') → uRotate(F', 3.141592653589793, E) → F''_1Vector(P, Q) → vTranslate(Q, v) → Q'Vector(Q, Q') → wTranslate(Q', w) → Q''Translate(Q'', w) → Q'''Translate(Q''', w) → RTranslate(R, w) → R'Vector(Q', Q'') → zVector(Q'', Q''') → mVector(Q''', R) → nVector(R, R') → pVector(P, R') → qRotate(F', 0.7853981633974483, E) → F''Angle(F', E, F'') → βRotate(F', 0.2617993877991494, E) → F''_2Angle(F', E, F''_2) → γRotate(F', 0.5235987755982988, E) → F''_3Angle(F', E, F''_3) → δRotate(F', 1.0471975511965976, E) → F''_4Angle(F', E, F''_4) → εRotate(F', 1.3089969389957472, E) → F''_5Angle(F', E, F''_5) → ζRotate(F', 1.5707963267948966, E) → F''_6Angle(F', E, F''_6) → ηRotate(F', 1.8325957145940461, E) → F''_7Angle(F', E, F''_7) → θRotate(F', 2.0943951023931953, E) → F''_8Angle(F', E, F''_8) → ιRotate(F''_8, 0.2617993877991494, E) → UAngle(F''_8, E, U) → κRotate(U, 0.2617993877991494, E) → U'Angle(U, E, U') → λRotate(U', 0.2617993877991494, E) → U''Angle(U', E, U'') → μRotate(U'', 0.2617993877991494, E) → U'''Angle(U'', E, U''') → νRotate(U''', 0.2617993877991494, E) → VAngle(U''', E, V) → ξRotate(V, 0.2617993877991494, E) → V'Angle(V, E, V') → οRotate(V', 0.2617993877991494, E) → V''Angle(V', E, V'') → ρRotate(V'', 0.2617993877991494, E) → V'''Angle(V'', E, V''') → σRotate(V''', 0.2617993877991494, E) → WAngle(V''', E, W) → τRotate(W, 0.2617993877991494, E) → W'Angle(W, E, W') → υRotate(W', 0.2617993877991494, E) → W''Angle(W', E, W'') → ϕRotate(W'', 0.2617993877991494, E) → W'''Angle(W'', E, W''') → χRotate(W''', 0.2617993877991494, E) → ZAngle(W''', E, Z) → ψRotate(Z, 0.2617993877991494, E) → Z'Angle(Z, E, Z') → ωRotate(Z', 0.2617993877991494, E) → Z''Angle(Z', E, Z'') → α_1Mirror(A_1, J) → B_1Line(B_1, a) → gOrthogonalLine(T, g) → hIntersect(g, h) → C_1Segment(J, B_1) → iSegment(B_1, C_1) → jSegment(C_1, T) → kSegment(T, J) → lPoint(l) → D_1OrthogonalLine(D_1, j) → rIntersect(j, r) → E_1Segment(D_1, E_1) → sOrthogonalLine(G, a) → tIntersect(t, j) → F_1Intersect(t, l) → G_1Segment(F_1, G_1) → a_1Polygon(B_1, J, T, C_1) → poly1, b_1, j_1, t_1, c_1OrthogonalLine(E, a) → d_1Point(d_1) → H_1Segment(H_1, F''_2) → e_1Segment(H_1, F''_3) → f_1Segment(H_1, F'') → g_1Segment(H_1, F''_4) → h_1Segment(H_1, F''_5) → i_1Segment(H_1, F''_6) → k_1Segment(H_1, F''_7) → l_1Segment(H_1, F''_8) → m_1Segment(H_1, U) → n_1Segment(H_1, U') → p_1Segment(H_1, U'') → q_1Point(d_1) → I_1Segment(H_1, I_1) → r_1Segment(H_1, V) → s_1Segment(H_1, V') → a_2Segment(H_1, V'') → b_2Segment(H_1, V''') → c_2Segment(H_1, W) → d_2Segment(H_1, W') → e_2Segment(H_1, W'') → f_2Segment(H_1, W''') → g_2Segment(H_1, Z) → h_2Segment(H_1, Z') → i_2Segment(H_1, Z'') → j_2Point(d_1) → J_1Ray(H_1, J_1) → k_2Point(k_2) → K_1Segment(H_1, K_1) → l_2Segment(F', H_1) → m_2Segment(H_1, U''') → n_2Ray(H_1, K_1) → p_2Intersect(e_1, f_1) → OPoint(m_2) → L_1Point(k_1) → M_1Point(n_2) → N_1Point(e_2) → P_1Point(g_1) → Q_1Point(n_1) → R_1Point(b_2) → S_1Point(h_2) → T_1Point(e_1) → U_1Point(f_1) → V_1Point(h_1) → W_1Point(i_1) → Z_1Point(l_1) → A_2Point(m_1) → B_2Point(p_1) → C_2Point(q_1) → D_2Point(s_1) → E_2Point(c_2) → F_2Point(d_2) → G_2Point(f_2) → H_2Point(g_2) → I_2Point(i_2) → J_2Point(j_2) → K_2Point(a_2) → L_2