
复数追踪路径:多智能体循环追逐问题
几何画板及绘图内容加载中,请稍等……
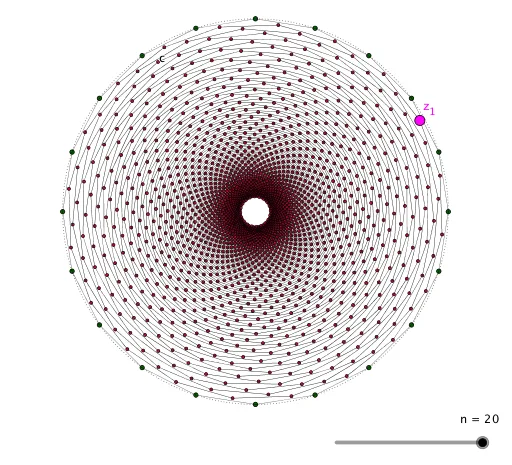
本范例演示如何利用复数运算模拟经典的追踪路径(pursuit path)问题。若干个智能体从正多边形顶点出发,每个智能体始终以恒定速率朝向相邻智能体移动,形成优美的闭合追逐轨迹。核心数学概念包括复数的几何意义、参数方程、极限与收敛、相似变换。通过GeoGebra的Sequence命令生成等距分布的多边形顶点,Polygon命令绘制追逐路径,Circle命令定义运动边界,Slider滑块参数n控制智能体数量。动态演示帮助学生直观理解复数在描述平面运动中的作用,感受离散到连续的数学思想,适合高中数学拓展课程、大学复变函数入门及数学建模爱好者研究使用。
GeoGebra 命令及参数
Sequence((cos(w), sin(w)), w, (2 * π / n), (2 * π), (2 * π / n)) → L_1Polygon(L_1) → t1Polygon(A1) → B1Polygon(A2) → B2Polygon(A3) → B3Polygon(A4) → B4Polygon(A5) → B5Polygon(A6) → B6Polygon(A7) → B7Polygon(A8) → B8Polygon(A9) → B9Polygon(A10) → B10Polygon(A11) → B11Polygon(A12) → B12Polygon(A13) → B13Polygon(A14) → B14Polygon(A15) → B15Polygon(A16) → B16Polygon(A17) → B17Polygon(A18) → B18Polygon(A19) → B19Polygon(A20) → B20Polygon(A21) → B21Polygon(A22) → B22Polygon(A23) → B23Polygon(A24) → B24Polygon(A25) → B25Polygon(A26) → B26Polygon(A27) → B27Polygon(A28) → B28Polygon(A29) → B29Polygon(A30) → B30Polygon(A31) → B31Polygon(A32) → B32Polygon(A33) → B33Polygon(A34) → B34Polygon(A35) → B35Polygon(A36) → B36Polygon(A37) → B37Polygon(A38) → B38Polygon(A39) → B39Polygon(A40) → B40Polygon(A41) → B41Polygon(A42) → B42Polygon(A43) → B43Polygon(A44) → B44Polygon(A45) → B45Polygon(A46) → B46Polygon(A47) → B47Polygon(A48) → B48Polygon(A49) → B49Polygon(A50) → B50Polygon(A51) → B51Polygon(A52) → B52Polygon(A53) → B53Polygon(A54) → B54Polygon(A55) → B55Polygon(A56) → B56Polygon(A57) → B57Polygon(A58) → B58Polygon(A59) → B59Polygon(A60) → B60Polygon(A61) → B61Polygon(A62) → B62Polygon(A63) → B63Polygon(A64) → B64Polygon(A65) → B65Polygon(A66) → B66Polygon(A67) → B67Polygon(A68) → B68Polygon(A69) → B69Polygon(A70) → B70Polygon(A71) → B71Polygon(A72) → B72Polygon(A73) → B73Polygon(A74) → B74Polygon(A75) → B75Polygon(A76) → B76Polygon(A77) → B77Polygon(A78) → B78Polygon(A79) → B79Polygon(A80) → B80Polygon(A81) → B81Polygon(A82) → B82Polygon(A83) → B83Polygon(A84) → B84Polygon(A85) → B85Polygon(A86) → B86Polygon(A87) → B87Polygon(A88) → B88Polygon(A89) → B89Polygon(A90) → B90Polygon(A91) → B91Polygon(A92) → B92Polygon(A93) → B93Polygon(A94) → B94Polygon(A95) → B95Polygon(A96) → B96Polygon(A97) → B97Polygon(A98) → B98Polygon(A99) → B99Polygon(A100) → B100Circle((0, 0), 1) → c
AI 绘图提示语参考
绘制追及曲线图形。创建一个可调节的滑块参数n来控制智能体数量。在单位圆上生成n个均匀分布的顶点,每个智能体从各自顶点出发,以恒定速度持续朝向下一个智能体移动,形成优雅的封闭追及曲线。多个智能体的运动轨迹交织呈现出螺旋形的几何图案,展现从离散到连续的数学演变过程。
以上提示语为根据原始绘图命令整理而来,仅供参考。