
等腰梯形的性质 by Harshitaa Arunkumar
几何画板及绘图内容加载中,请稍等……
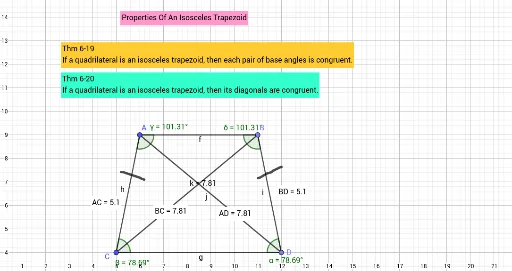
①本范例演示等腰梯形的几何性质;②涉及核心概念包括多边形、角度、距离、中点、线段等;③作图要点:使用 GeoGebra 命令 Point(点)、Segment(线段)、Distance(距离)、Midpoint(中点)、Angle(角度)、PolyLine(多边形);④适合初中及以上学生学习和理解等腰梯形的几何特性。
GeoGebra 命令及参数
Point(Circle[A, 5]) → BSegment(A, B) → fPoint(Circle[C, 7]) → DSegment(C, D) → gSegment(A, C) → hSegment(B, D) → iDistance(A, C) → distanceACMidpoint(A, C) →Distance(B, D) → distanceBDMidpoint(B, D) →Angle(B, D, C) → αAngle(D, C, A) → βPolyLine((5.210000000000002, 7.420000000000003), (NaN, NaN), (5.710000000000002, 7.280000000000003), (5.770000000000002, 7.2600000000000025), (5.830000000000002, 7.240000000000003), (5.890000000000002, 7.220000000000002), (5.950000000000002, 7.200000000000003), (6.0100000000000025, 7.180000000000002), (6.070000000000002, 7.140000000000002), (6.130000000000003, 7.120000000000003), (6.190000000000002, 7.100000000000002), true, (5.210000000000002, 7.420000000000003), (5.290000000000002, 7.420000000000003), (5.350000000000002, 7.400000000000003), (5.410000000000002, 7.380000000000003), (5.470000000000002, 7.360000000000003), (5.530000000000002, 7.3400000000000025), (5.590000000000002, 7.320000000000003), (5.650000000000002, 7.3000000000000025)) → stroke1PolyLine((11.010000000000003, 7.160000000000003), (NaN, NaN), (11.530000000000005, 7.400000000000003), (11.590000000000003, 7.420000000000003), (11.650000000000004, 7.480000000000003), (11.710000000000004, 7.500000000000003), (11.770000000000005, 7.540000000000003), (11.830000000000004, 7.560000000000003), (11.890000000000004, 7.600000000000003), (11.950000000000005, 7.620000000000003), (12.010000000000005, 7.640000000000003), true, (11.010000000000003, 7.160000000000003), (11.070000000000004, 7.180000000000002), (11.130000000000004, 7.200000000000003), (11.190000000000005, 7.240000000000003), (11.250000000000004, 7.280000000000003), (11.330000000000004, 7.320000000000003), (11.390000000000004, 7.360000000000003), (11.470000000000004, 7.380000000000003)) → stroke2Segment(A, D) → jSegment(B, C) → kDistance(A, D) → distanceADMidpoint(A, D) →Distance(B, C) → distanceBCMidpoint(B, C) →Angle(C, A, B) → γAngle(A, B, D) → δ