
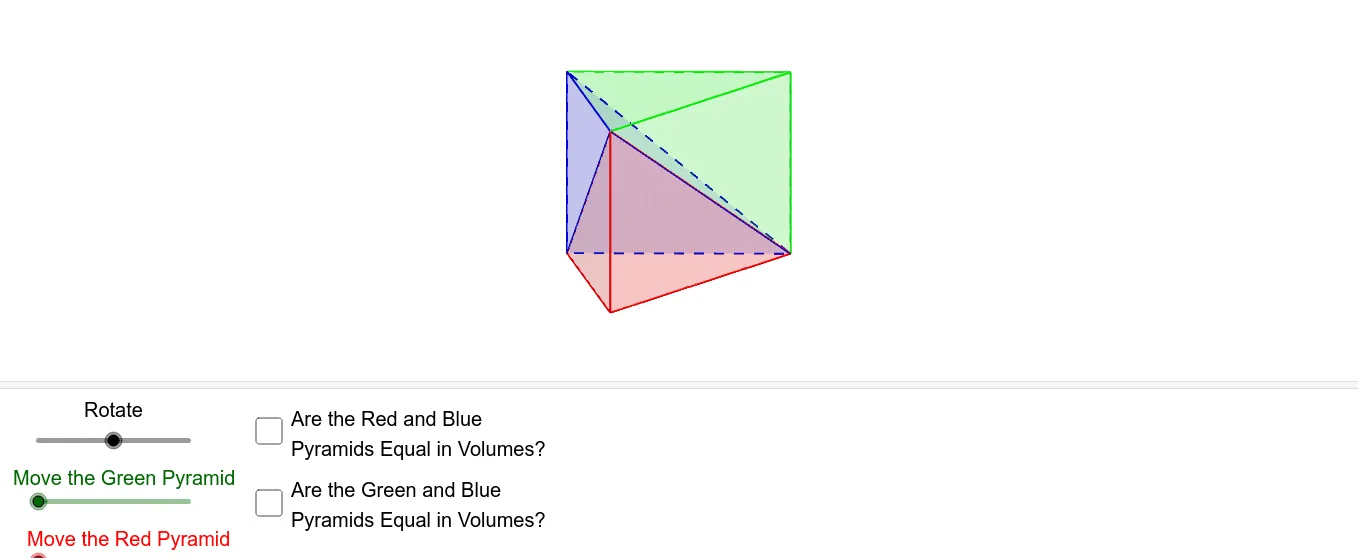
棱柱转化为棱锥
几何画板及绘图内容加载中,请稍等……
①本范例演示棱柱通过几何变换转化为棱锥的过程;②涉及核心数学概念包括立体几何、面积计算、几何变换(平移、缩放)及代数应用;③作图要点运用了GeoGebra命令如Translate(平移)、Intersect(相交)、Pyramid(棱锥)、Dilate(缩放)、Polygon(多边形)等,以及对象如h(高)、s(底面)、s1、s2、D、C、B、C'、A、G、A'、H等;④适合高中及以上学生学习立体几何变换、空间想象及几何作图。
GeoGebra 命令及参数
If(s ≤ 0, (-s), 0) → s2If(s ≥ 0, s, 0) → s1Translate(C, Vector[B, D]) → C'Intersect(OrthogonalPlane[B, Segment[A, C]], Line[A, C]) → GTranslate(A, Vector[B, D]) → A'Intersect(OrthogonalPlane[B, Segment[A, C]], Line[A', C']) → HIntersect(OrthogonalPlane[C, Segment[A, B]], Line[A', D]) → FIntersect(OrthogonalPlane[C, Segment[A, B]], Line[A, B]) → ETranslate(Rotate[Translate[Rotate[C, (α * s1), Segment[A, B]], Vector[(s1 * Vector[(0, 0, 0), (0, z(D), 0)])]], ((-β) * s2), Segment[A, C]], Vector[(s2 / 2 * Vector[(0, 0, 0), (z(D), 0, 0)])]) → LTranslate(Rotate[Translate[Rotate[Polygon[A, D, A'], (α * s1), Segment[A, B]], Vector[(s1 * Vector[(0, 0, 0), (0, z(D), 0)])]], ((-β) * s2), Segment[A, C]], Vector[(s2 / 2 * Vector[(0, 0, 0), (z(D), 0, 0)])]) → poly2Pyramid(Polygon[A, B, C], D) → a, faceABD, faceBCD, faceACD_1, edgeAD, edgeBD, edgeCD_1Translate(Rotate[Translate[Rotate[D, (α * s1), Segment[A, B]], Vector[(s1 * Vector[(0, 0, 0), (0, z(D), 0)])]], ((-β) * s2), Segment[A, C]], Vector[(s2 / 2 * Vector[(0, 0, 0), (z(D), 0, 0)])]) → KTranslate(Rotate[Translate[Rotate[Polygon[A, C, A'], (α * s1), Segment[A, B]], Vector[(s1 * Vector[(0, 0, 0), (0, z(D), 0)])]], ((-β) * s2), Segment[A, C]], Vector[(s2 / 2 * Vector[(0, 0, 0), (z(D), 0, 0)])]) → poly3Pyramid(Polygon[A', D, C'], C) → b, faceA'CD_1, faceCC'D, faceA'CC', edgeA'C_1, edgeCD_2, edgeCC'Translate(Translate[Rotate[a, (α * s1), Segment[A, B]], Vector[(s1 * Vector[(0, 0, 0), (0, z(D), 0)])]], Vector[(o2 * Vector[A, B])]) → a'Pyramid(Polygon[A, D, A'], C) → c, faceACD, faceA'CD, faceAA'C, edgeAC, edgeCD, edgeA'CTranslate(Rotate[c, (α * s1), Segment[A, B]], Vector[(s1 * Vector[(0, 0, 0), (0, z(D), 0)])]) → c'Translate(Rotate[Translate[b, Vector[(o1 * Vector[A, C])]], (s1 * α), Segment[A, B]], Vector[(s1 * Vector[(0, 0, 0), (0, z(D), 0)])]) → b'Translate(Rotate[a', ((-β) * s2), Segment[A, C]], Vector[(s2 / 2 * Vector[(0, 0, 0), (z(D), 0, 0)])]) → a''Translate(Rotate[b', ((-β) * s2), Segment[A, C]], Vector[(s2 / 2 * Vector[(0, 0, 0), (z(D), 0, 0)])]) → b''Translate(Rotate[c', ((-β) * s2), Segment[A, C]], Vector[(s2 / 2 * Vector[(0, 0, 0), (z(D), 0, 0)])]) → c''Translate(Rotate[Translate[Translate[Rotate[Polygon[A, B, D], (α * s1), Segment[A, B]], Vector[(s1 * Vector[(0, 0, 0), (0, z(D), 0)])]], Vector[(o2 * Vector[A, B])]], ((-β) * s2), Segment[A, C]], Vector[(s2 / 2 * Vector[(0, 0, 0), (z(D), 0, 0)])]) → poly1Translate(Rotate[Translate[Translate[Rotate[C, (α * s1), Segment[A, B]], Vector[(s1 * Vector[(0, 0, 0), (0, z(D), 0)])]], Vector[(o2 * Vector[A, B])]], ((-β) * s2), Segment[A, C]], Vector[(s2 / 2 * Vector[(0, 0, 0), (z(D), 0, 0)])]) → IDilate(poly2, 1 - h, L) → poly2'Dilate(poly1, 1 - h, I) → poly1'Translate(Rotate[Translate[Rotate[Translate[Polygon[A', C, C'], Vector[(o1 * Vector[A, C])]], (s1 * α), Segment[A, B]], Vector[(s1 * Vector[(0, 0, 0), (0, z(D), 0)])]], ((-β) * s2), Segment[A, C]], Vector[(s2 / 2 * Vector[(0, 0, 0), (z(D), 0, 0)])]) → poly4Translate(Rotate[Translate[Rotate[Translate[D, Vector[(o1 * Vector[A, C])]], (s1 * α), Segment[A, B]], Vector[(s1 * Vector[(0, 0, 0), (0, z(D), 0)])]], ((-β) * s2), Segment[A, C]], Vector[(s2 / 2 * Vector[(0, 0, 0), (z(D), 0, 0)])]) → JDilate(poly3, 1 - h, K) → poly3'Dilate(poly4, 1 - h, J) → poly4'Polygon((-6, -6), (6, -6), (6, 6), (-6, 6)) → poly5, d, e, f, g