
体育中的抛物线:网球发球
几何画板及绘图内容加载中,请稍等……
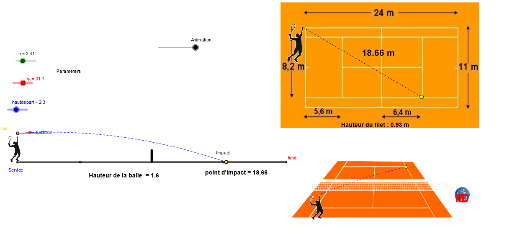
①本范例演示网球发球时球运动的抛物线轨迹;②涉及的核心数学概念包括抛物线、解析几何、向量、函数图像;③作图要点提炼自GeoGebra命令:Line, Point, Segment, OrthogonalLine, Intersect, Polygon, Midpoint, Rotate, Angle, Function, Vector, Translate, If, Mirror, CircumcircleArc等,用于构建和分析抛物线及相关几何元素;④适合高中阶段学生学习抛物线及其在物理运动中的应用,也可用于数学建模教学。
GeoGebra 命令及参数
Line(S, xAxis) → n_1Line(F_1, xAxis) → mLine(M, m) → kPoint(m) → LLine(S, I_1) → tPoint(t) → D_1Line(I_1, xAxis) → sPoint(xAxis) → E_1Segment(Service, G) → aPoint(a) → FOrthogonalLine(F, a) → iPoint(i) → hautfiletSegment(F, hautfilet) → eLine(L, e) → nLine(F_1, n) → b_1Intersect(s, n) → C_1Polygon(D_1, E_1, C_1, I_1) → poly1, d_1, e_1, c_1, i_1Point(e_1) → K_1Midpoint(K_1, C_1) → S_1Midpoint(S_1, C_1) → U_1Line(U_1 + (0, 0.2), n_1) → q_1Line(K_1, q_1) → s_1Intersect(s_1, n) → A_2Line(K_1, k) → a_1Intersect(a_1, b_1) → P_1Intersect(n, k) → NIntersect(f, i) → Ballhaute, AIntersect(f, yAxis) → ballLine(ball, xAxis) → bIntersect(f, b) → B, EMidpoint(E, ball) → JMidpoint(ball, J) → HIntersect(f, xAxis) → C, ImpactRotate(E, α, ball) → E'Angle(E, ball, E') → βSegment(Service, G) → cPoint(xAxis) → fondSegment(G, fond) → dIntersect(e, xAxis) → DLine(hautfilet, D) → gFunction(f, 0, x(Impact)) → hRotate(H, α, ball) → J'Vector(ball, J') → uPoint(xAxis) → OSegment(fond, Service) → jSegment(W, Z) → lTranslate(W, (x(Impact) / 18.5 * Vector[W, Z])) → W'If(y(Ballhaute) ≟ y(hautfilet), 1, If[y(Ballhaute) < y(hautfilet), 2, 0]) → mmFunction(f, 0, x(hautfilet)) → pSegment(W, W') → qSegment(R, Q) → rLine(E_1, n) → f_1Intersect(f_1, a_1) → L_1Intersect(k, f_1) → M_1Intersect(f_1, m) → N_1Intersect(k, b_1) → O_1Polygon(N, A_2, P_1, M) → poly3, p_1, t_1, a_2, b_2Polygon(F_1, L, N, O_1) → poly2, g_1, h_1, j_1, k_1Polygon(N, A_2, P_1, M) → poly4, l_1, m_1, c_2, d_2Midpoint(d_1) → Q_1Midpoint(c_1) → R_1Midpoint(i_1) → T_1Midpoint(Q_1, R_1) → V_1Intersect(n_1, e_1) → W_1Midpoint(S, W_1) → Z_1Line(Q_1, R_1) → r_1Segment(Z_1, V_1) → e_2Intersect(r_1, q_1) → B_2Intersect(i_1, q_1) → C_2Line(B_2, xAxis) → f_2Intersect(e_1, f_2) → D_2Segment(C_2, D_2) → g_2Segment(V_1, B_2) → h_2Segment(W_1, S) → i_2Midpoint(Q_1, E_1) → E_2Midpoint(E_2, E_1) → F_2Midpoint(D_1, Q_1) → G_2Midpoint(D_1, G_2) → H_2Segment(H_2, J_1) → k_2Mirror(H_2, J_1) → I_2Mirror(J_1, J_1) → J_2Segment(I_2, J_2) → l_2Mirror(J_1, R_1) → K_2Segment(F_2, K_2) → j_2Intersect(g_2, k_2) → L_2Intersect(i_2, k_2) → M_2Intersect(j_2, i_2) → N_2Intersect(g_2, j_2) → O_2Segment(Z_1, N_2) → m_2Segment(Z_1, M_2) → n_2Segment(L_2, O_2) → p_2CircumcircleArc(Q, R, P_2) → q_2Segment(Q_2, R_2) → r_2Intersect(l, r_2) → S_2Segment(Q, P_2) → s_2Translate(Q, (x(Impact) / 18.5 * Vector[Q, P_2])) → Q'CircumcircleArc(Q', R, Q) → t_2Midpoint(q) → T_2Vector(W, W') → vVector(Q, Q') → wTranslate(W, (Animation / x(Impact) * v)) → W'_1Segment(W, W'_1) → a_3Translate(Q, (Animation / x(Impact) * w)) → Q'_1