
平行四边形机构
几何画板及绘图内容加载中,请稍等……
所属专题
Transformations
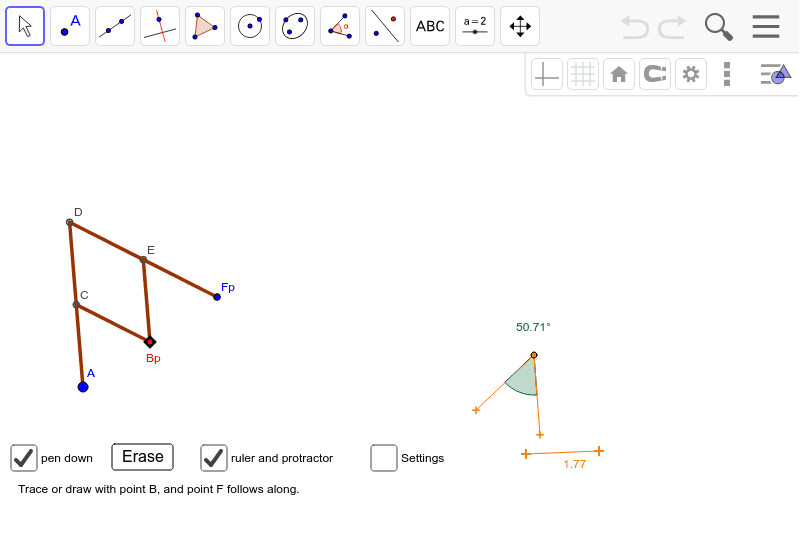
该范例展示了平行四边形机构的工作原理。涉及的核心数学概念包括几何作图和变换。通过使用GeoGebra命令如Circle, PointIn, Intersect, Segment等,可以动态地构造和观察平行四边形机构的运动。适合高中或大学几何与机械原理课程。
GeoGebra 命令及参数
Circle(A, a) → fCircle(A, a + b) → ePointIn(e) → BCircle(B, b) → gIntersect(f, g, 1) → CSegment(A, C) → hSegment(C, B) → iSegment(C, D) → jSegment(D, E) → lSegment(E, F) → mSegment(B, E) → nSegment(G, H) → pCircle(I, sz) → qPoint(q) → JSegment(J, I) → rPoint(q) → KSegment(K, I) → sAngle(J, I, K) → αTextfield(a) → inputBox1Textfield(b) → inputBox2Textfield(d) → inputBox4Textfield(t) → inputBox5
AI 绘图提示语参考
画一个演示 pantograph 机制工作原理的图形,包含两个固定点和一个滑动点,通过圆和线段连接这些点,展示机械臂的联动关系。首先画两个同心圆,其中一个圆与滑动点相交,然后通过交点和圆的半径画出其他线段,形成机械臂结构。最后添加滑动条控制参数,并标注关键角度和长度,清晰展示运动过程。
以上提示语为根据原始绘图命令整理而来,仅供参考。