
斜圆锥
几何画板及绘图内容加载中,请稍等……
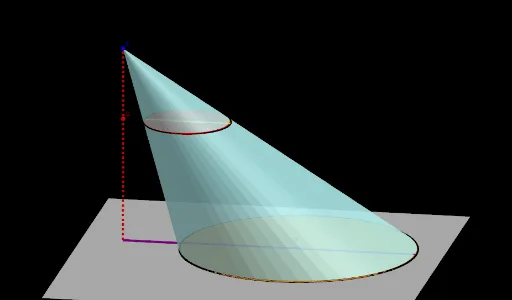
这个范例展示了斜圆锥的几何构造。它涉及圆锥、立体几何和向量等核心数学概念。通过使用GeoGebra命令如Circle、Line、Intersect、Vector等,可以动态地展示斜圆锥的生成过程。适合高中数学教学和学习立体几何的学生。
GeoGebra 命令及参数
Circle(O_r, 0.5) → dLine(O_r, xAxis) → aCircle(O_r, 1) → c_1Point(c_1) → GirarIntersect(c_1, a, 2) → UAngle(U, O_r, Girar) → phiPoint(d) → B_1Intersect(d, a, 2) → M_2Angle(M_2, O_r, B_1) → thetaVector(O_ , O) → uTranslate(X_r, u) → XVector(O, X) → v_xTranslate(Y_r, u) → YVector(O, Y) → v_yTranslate(Z_r, u) → ZVector(O, Z) → v_zCircle(O, Zoom, xOyPlane) → eLine(O, yAxis) → b_1Line(Y, O) → fLine(O, X) → gLine(Z, O) → jLine(X, v_y) → hTranslate(Y, v_z) → B_2Translate(X, v_z) → C_2Point(xAxis) → BCircle(O_ , B) → cIntersect(c, yAxis, 2) → FIntersect(c, xAxis, 2) → AAngularBisector(F, O_ , A) → bIntersect(c, b, 2) → HAngularBisector(H, O_ , A) → kAngularBisector(H, O_ , F) → lIntersect(c, l, 2) → IIntersect(c, k, 2) → JTranslate((x(F) * v_x) + (y(F) * v_y), u) → B_Translate((x(A) * v_x) + (y(A) * v_y), u) → LTranslate((x(H) * v_x) + (y(H) * v_y), u) → MTranslate((x(I) * v_x) + (y(I) * v_y), u) → NTranslate((x(J) * v_x) + (y(J) * v_y), u) → PMirror(B_ , O) → A_3Mirror(I, yAxis) → WMirror(J, yAxis) → D_1Mirror(A, yAxis) → E_1Polygon(A, B, S) → P_1, l_1, g_1, e_1Dilate(B, 0.4, S) → E'_2Circle(F_1, Distance[A, B] / 2) → p_1OrthogonalLine(F_1, yAxis) → q_1OrthogonalLine(A, q_1) → r_2OrthogonalLine(S, q_1) → b_3Intersect(q_1, b_3) → Z_1Segment(Z_1, S) → c_3Translate((x(S) * v_y), u) → C_bIntersect(b_3, xAxis) → ESegment(S, E) → qPoint(q) → GLine(G, xAxis) → rIntersect(e_1, r) → KIntersect(g_1, r) → VSegment(K, V) → sOrthogonalLine(V, r) → a_1OrthogonalLine(K, r) → i_1Intersect(q_1, i_1) → A_1Intersect(q_1, a_1) → C_1Midpoint(A_1, C_1) → G_1Circle(G_1, C_1) → k_1Segment(V, C_1) → j_1Segment(A_1, K) → m_1Intersect(c, yAxis, 1) → H_1If(Distance[E, O_ ] > Distance[B, O_ ], Distance[E, O_ ], Distance[B, O_ ]) → m_pCircle(O_ , m_p) → r_1Intersect(r_1, xAxis, 2) → I_1OrthogonalLine(I_1, xAxis) → iIntersect(r_1, yAxis, 1) → K_1OrthogonalLine(K_1, yAxis) → s_1Intersect(i, s_1) → L_1Translate((x(L_1) * v_x) + (y(L_1) * v_y), u) → M_1Mirror(M_1, O) → DTranslate((x(L_1) * v_x) - (y(L_1) * v_y), u) → N_1Mirror(N_1, O) → O_1Translate(D, Vector[(Distance[G, E] * v_z)]) → D'Translate(N_1, Vector[(Distance[G, E] * v_z)]) → N_1'Translate(M_1, Vector[(Distance[G, E] * v_z)]) → M_1'Translate(O_1, Vector[(Distance[G, E] * v_z)]) → O_1'Segment(O_ , E) → t_1Segment(G, K) → b_2Segment(Z_1, G_1) → g_2Segment(Z_1, F_1) → h_2Circle(F_1, Distance[A, B] / 2) → p_2Circle(F_1, Distance[A, B] / 2) → q_2Circle(G_1, C_1) → s_2Intersect(l_1, c_3) → V_1Segment(Z_1, V_1) → l_2Circle(O, Distance[A, B] / 2, zAxis) → pVector(O, Q) → vCurveCartesian(x(O) + (Distance[A, B] / 2 * cos(i)), y(O) + (Distance[A, B] / 2 * sin(i)), z(O), i, 0, 6.283185307179586) → mSequence((x(O) + (Distance[A, B] / 2 * cos(i)), y(O) + (Distance[A, B] / 2 * sin(i)), z(O)), i, 0, 6.28319, 0.12566370614359174) → liste1Sequence(Polygon[Element[liste1, i], Element[liste1, i + 1], Q], i, 1, Length[liste1]) → liste2Plane(T, Line[O, R]) → nOrthogonalLine(Q, n) → tIntersect(t, f) → J_1Segment(Q, J_1) → d_1Segment(O, J_1) → f_1Segment(O - (Distance[A, B] / 2, 0, 0), Q) → h_1Segment(O + (Distance[A, B] / 2, 0, 0), Q) → n_1OrthogonalLine(Q, n) → a_2Line(Q_1, f) → c_2Intersect(c_2, n_1) → R_1Intersect(h_1, c_2) → S_1Point(liste2) → T_1Segment(Q, O) → d_2Intersect(d_2, c_2) → U_1Circle(U_1, Distance[U_1, R_1], zAxis) → e_2Circle(U_1, Distance[U_1, R_1], zAxis) → f_2Point(liste2) → A_2Segment(S_1, R_1) → i_2Segment(O, J_1) → j_2Segment(O, D_2) → k_2Segment(O, E_2) → m_2
AI 绘图提示语参考
绘制一个斜圆锥,首先画一个圆d,然后画一条与x轴平行的直线a,接着在圆c1上取点Girar,并与直线a相交得到点U,通过U点画出圆d的切线。接着画出向量u,利用向量u平移点O得到点X,再画出向量v_x和v_y,利用向量v_x和v_y平移点O得到点Y和Z,然后画出xOy平面上的圆e,接着画出y轴上的直线b1,再画出直线Y到O的直线f,直线O到X的直线g,直线Z到O的直线j,直线X到v_y的直线h,然后平移Y和X得到B_2和C_2,接着画出x轴上的点B,以B为圆心画圆c,与y轴和x轴相交得到点F和A,通过F和A画出角平分线b,再画出c与b的交点H,通过H画出角平分线k和l,再画出c与k和l的交点I和J,然后平移B_2、I、J得到B_、M、N和P,接着镜像B_、I、J、A、E_1、D_1、W、E'_2、P_1、l_1、g_1、e_1、p_1、q_1和r_2。
以上提示语为根据原始绘图命令整理而来,仅供参考。