
机械装置动画(指数与多项式函数)
几何画板及绘图内容加载中,请稍等……
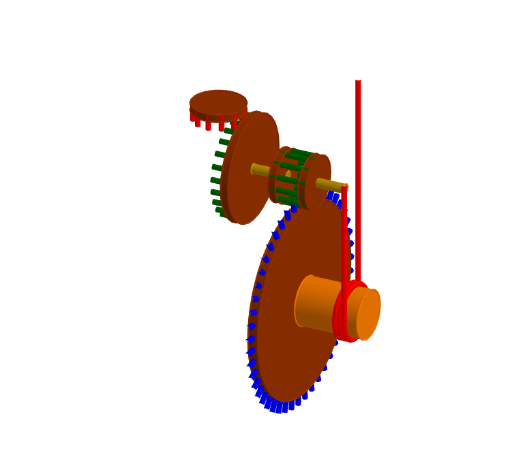
该范例通过GeoGebra构建了一个机械装置的动态动画,演示了多个几何对象(如圆柱、曲线、线段)在参数t驱动下的运动过程。核心数学概念包括指数函数、多项式函数以及参数方程的应用,同时涉及序列生成和几何变换。作图要点:使用Sequence命令生成对象列表,Cylinder创建立体部件,CurveCartesian定义参数曲线,Segment连接关键点;对象包括多个圆柱(c1至c8及其副本)、曲线(c、d、a等)和列表(liste1、liste2、liste3),通过滑块或参数t控制动画。适合高中或大学阶段的数学教学,用于直观展示函数与几何构造的结合,以及参数动画在机械模拟中的应用。
GeoGebra 命令及参数
Sequence(Segment[(-0.8, cos(i + t), sin(i + t)), (0.8, cos(i + t), sin(i + t))], i, π / 6, (2 * π), π / 6) → liste2Cylinder((-0.8, 0, 0), (-0.5, 0, 0), 1.1) → c3, c3_2, c3_3, c3_4Cylinder((0.8, 0, 0), (0.5, 0, 0), 1.1) → c4, c4_2, c4_3, c4_4Cylinder((-0.2, 0, -5.2), (0.2, 0, -5.2), 4) → c1, c1_2, c1_3, c1_4Cylinder((-2, 0, 0), (-0.5, 0, 0), 0.2) → c6, c6_2, c6_3, c6_4Cylinder((-2.3, 0, 0), (-2, 0, 0), 2.2) → c5, c5_2, c5_3, c5_4Sequence(Segment[(-2, (2 * cos(i + t)), (2 * sin(i + t))), (-2.8, (2 * cos(i + t)), (2 * sin(i + t)))], i, π / 12, (2 * π), π / 12) → liste3Cylinder((0.5, 0, 0), (2, 0, 0), 0.2) → c7, c, d, aCylinder((-3.5, 0, 2.2), (-3.5, 0, 2.5), 1.1) → c8, c8_2, c8_3, c8_4Cylinder((0.3, 0, -5.2), (3, 0, -5.2), 1) → c2, c2_2, c2_3, c2_4CurveCartesian(2 + (s * 0.5 / ((5 * π))), (1.1 * cos(s)), -5.2 + (-1.1 * sin(s)), s, 0, (5 * π)) → gSegment((2.5, -1.1, -5.2), (2.5, -1.1, (1.1 * t))) → iSegment((2, 1.1, -5.2), (2, 1.1, 5 - (1.1 * t))) → hSequence(Segment[(0, (4 * cos(i - t / 4 + e)), -5.2 + (4 * sin(i - t / 4 + e))), (0, (4.5 * cos(i - t / 4 + e)), -5.2 + (4.5 * sin(i - t / 4 + e)))], i, 0, (2 * π), π / 24) → liste1Sequence(Segment[(-3.5 + cos(i - (2 * t) - e), sin(i - (2 * t) - e), 1.8), (-3.5 + cos(i - (2 * t) - e), sin(i - (2 * t) - e), 2.5)], i, π / 6, (2 * π), π / 6) → liste4
AI 绘图提示语参考
绘制一个三维机械动画场景,包含多个圆柱体、参数曲线和线段。中心区域有一组沿圆周均匀分布的短线段,围绕水平轴旋转;两侧各有一组圆柱体,形成对称的机械结构。底部有一条螺旋状曲线,连接两个竖直圆柱体,并有两根竖直线段随参数上下移动。外围还有两组环形线段,分别围绕不同轴旋转。所有对象由参数控制运动,整体呈现动态的机械联动效果。
以上提示语为根据原始绘图命令整理而来,仅供参考。