
三个圆柱的交集
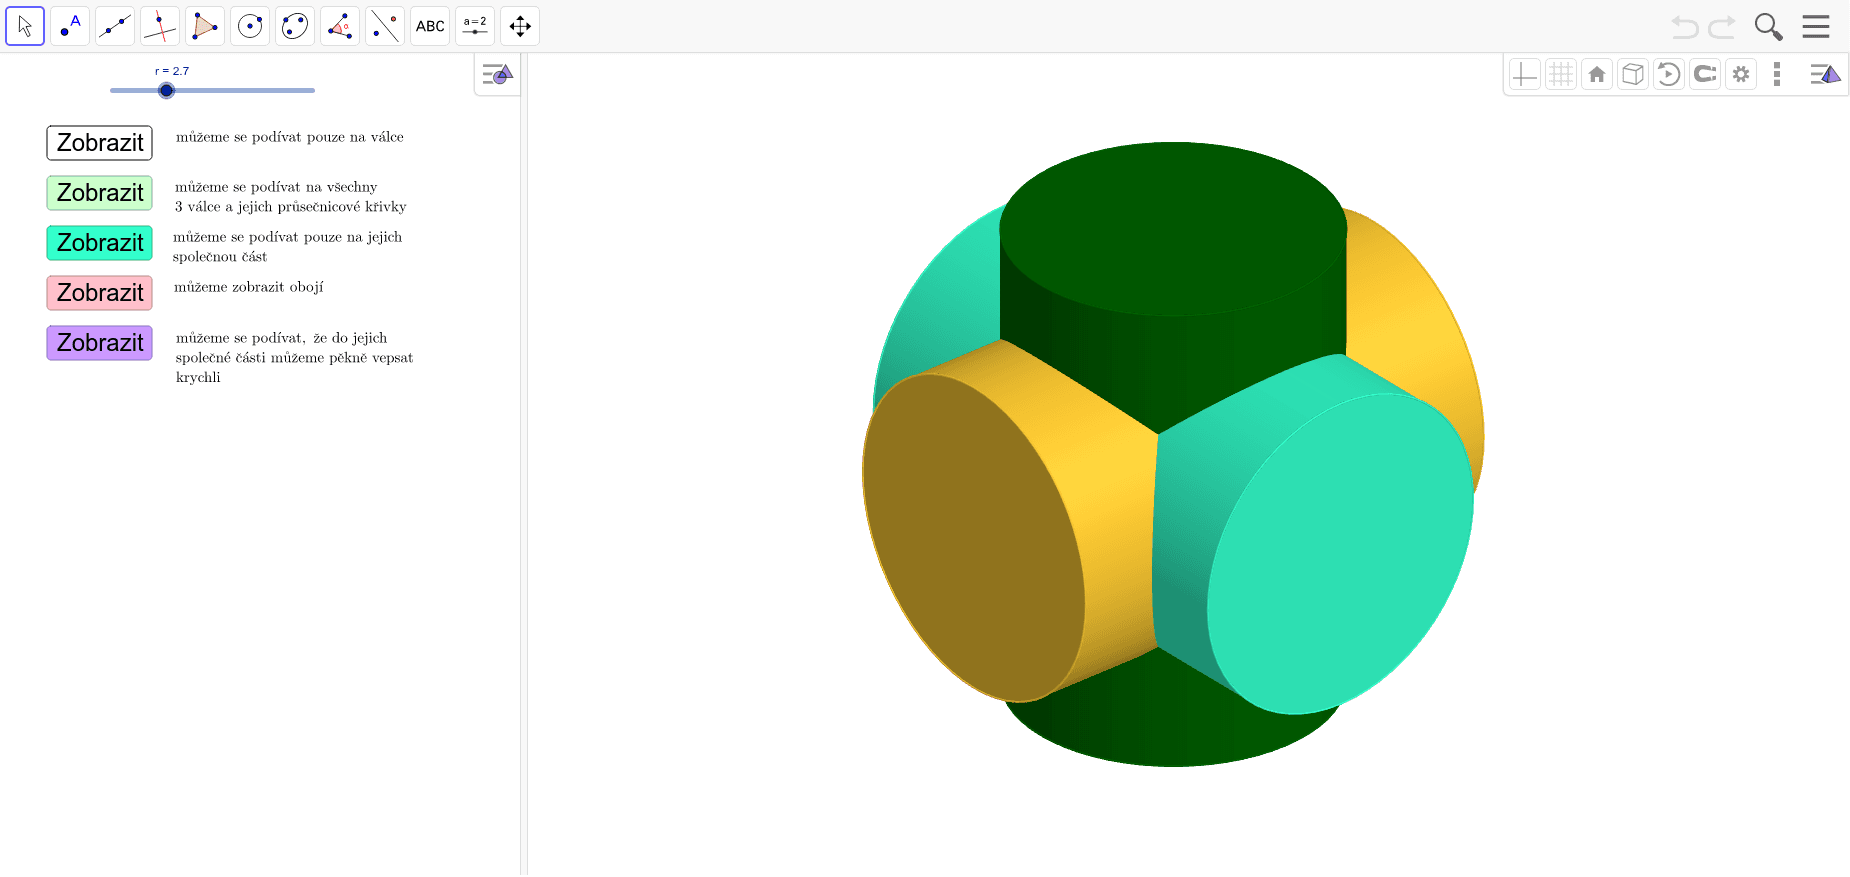
几何画板及绘图内容加载中,请稍等……
所属专题
intersection: surface-surface, curve-curve
intersection: surface-surface, curve-curve
intersection: surface-surface, curve-curve
intersection: surface-surface, curve-curve
①本范例演示三个圆柱体相交形成的几何体及其截面;②涉及核心数学概念包括立体几何、交集计算、曲面面积、坐标几何;③构造要点:使用Cylinder(圆柱)、CurveCartesian(笛卡尔曲线)、Point(点)、Sphere(球体)、PointIn(点在对象上)、Surface(曲面)、Cube(立方体)等命令和对象;④适合高中及以上学生及数学爱好者用于理解空间几何体关系和计算。
GeoGebra 命令及参数
Cylinder(A, B, r) → d, e, f, gCylinder(C, D, r) → h, h_2, h_3, h_4Cylinder(E, F, r) → j, j_2, j_3, j_4CurveCartesian((cos(t) * r), (cos(t) * r), (sin(t) * r), t, (-π), π) → mCurveCartesian((cos(t) * r), ((-cos(t)) * r), (sin(t) * r), t, (-π), π) → bCurveCartesian((sin(t) * r), (cos(t) * r), (cos(t) * r), t, (-π), π) → cCurveCartesian((sin(t) * r), (cos(t) * r), ((-cos(t)) * r), t, (-π), π) → iCurveCartesian((cos(t) * r), (sin(t) * r), (cos(t) * r), t, (-π), π) → kCurveCartesian((cos(t) * r), (sin(t) * r), ((-cos(t)) * r), t, (-π), π) → lPoint(c) → GPoint(b) → HPoint(i) → IPoint(m) → JPoint(k) → KPoint(m) → LPoint(b) → MPoint(k) → NSphere(O, J) → nPointIn(h_4) → Bodh4Surface((cos(t) * r), ((cos(t) * r) * s), (sin(t) * r), s, -1, 1, t, π / 4, (3 * π / 4)) → r_1Surface((cos(t) * r), ((cos(t) * r) * s), ((-sin(t)) * r), s, -1, 1, t, π / 4, (3 * π / 4)) → sSurface((sin(t) * r), ((s * cos(t)) * r), (cos(t) * r), s, -1, 1, t, π / 4, (3 * π / 4)) → tSurface(((-sin(t)) * r), ((s * cos(t)) * r), (cos(t) * r), s, -1, 1, t, π / 4, (3 * π / 4)) → uSurface((sin(t) * r), (cos(t) * r), (((-cos(t)) * r) * s), s, -1, 1, t, π / 4, (3 * π / 4)) → vSurface(((-sin(t)) * r), (cos(t) * r), ((cos(t) * r) * s), s, -1, 1, t, π / 4, (3 * π / 4)) → wSurface(((cos(t) * r) * s), (cos(t) * r), ((-sin(t)) * r), s, -1, 1, t, π / 4, (3 * π / 4)) → b_1Surface(((cos(t) * r) * s), (sin(t) * r), (cos(t) * r), s, -1, 1, t, π / 4, (3 * π / 4)) → c_1Surface((cos(t) * r), (sin(t) * r), ((cos(t) * r) * s), s, -1, 1, t, π / 4, (3 * π / 4)) → d_1Surface((cos(t) * r), ((-sin(t)) * r), ((cos(t) * r) * s), s, -1, 1, t, π / 4, (3 * π / 4)) → e_1Surface(((cos(t) * r) * s), ((-sin(t)) * r), (cos(t) * r), s, -1, 1, t, π / 4, (3 * π / 4)) → f_1Surface(((cos(t) * r) * s), (cos(t) * r), (sin(t) * r), s, -1, 1, t, π / 4, (3 * π / 4)) → a_1Cube(A_1, B_1, o_1) → p_1, P, stena4, stenaPQUT, stenaRSTU, hrana2, hrana1, hrana4, hranaPQ, hrana3, hranaQU, hranaRU, Q, hranaRS, hrana5, hranaST, hranaPT, hranaTU, R, S, T, U, stena1, stena3, stena2Cylinder(A, B, r) → q_1, s_1, t_1, u_1Cylinder(C, D, r) → v_1, c_2, d_2, w_1Cylinder(E, F, r) → a_2, e_2, f_2, b_2Surface((cos(t) * r), ((-sin(t)) * r) - g_2, ((cos(t) * r) * s), s, -1, 1, t, π / 4, (3 * π / 4)) → g_1Surface(((cos(t) * r) * s), ((-sin(t)) * r) - g_2, (cos(t) * r), s, -1, 1, t, π / 4, (3 * π / 4)) → h_1Surface((cos(t) * r), ((cos(t) * r) * s), (sin(t) * r) + g_2, s, -1, 1, t, π / 4, (3 * π / 4)) → i_1Surface((cos(t) * r), ((cos(t) * r) * s), ((-sin(t)) * r) - g_2, s, -1, 1, t, π / 4, (3 * π / 4)) → j_1Surface((sin(t) * r) + g_2, ((s * cos(t)) * r), (cos(t) * r), s, -1, 1, t, π / 4, (3 * π / 4)) → k_1Surface(((-sin(t)) * r) - g_2, ((s * cos(t)) * r), (cos(t) * r), s, -1, 1, t, π / 4, (3 * π / 4)) → l_1Surface((sin(t) * r) + g_2, (cos(t) * r), (((-cos(t)) * r) * s), s, -1, 1, t, π / 4, (3 * π / 4)) → m_1Surface(((-sin(t)) * r) - g_2, (cos(t) * r), ((cos(t) * r) * s), s, -1, 1, t, π / 4, (3 * π / 4)) → n_1Surface(((cos(t) * r) * s), (cos(t) * r), ((-sin(t)) * r) - g_2, s, -1, 1, t, π / 4, (3 * π / 4)) → oSurface(((cos(t) * r) * s), (sin(t) * r) + g_2, (cos(t) * r), s, -1, 1, t, π / 4, (3 * π / 4)) → pSurface((cos(t) * r), (sin(t) * r) + g_2, ((cos(t) * r) * s), s, -1, 1, t, π / 4, (3 * π / 4)) → qSurface(((cos(t) * r) * s), (cos(t) * r), (sin(t) * r) + g_2, s, -1, 1, t, π / 4, (3 * π / 4)) → a