
双曲齿轮
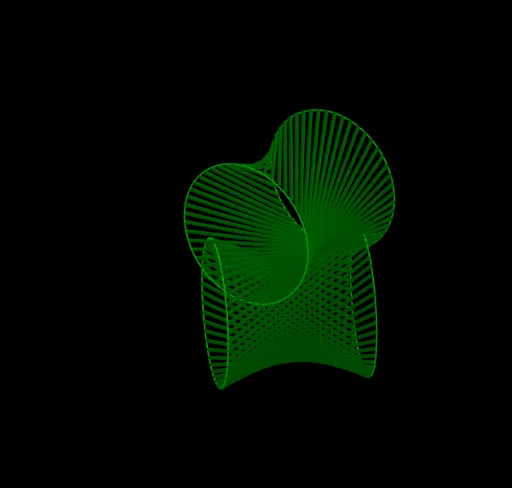
几何画板及绘图内容加载中,请稍等……
该范例展示了双曲齿轮的构造。它涉及双曲几何和齿轮传动的基本原理。通过使用Circle(圆)、Rotate(旋转)、Translate(平移)、Mirror(镜像)等GeoGebra命令,可以动态地展示齿轮的运动和啮合过程。适合高中及以上学生或机械工程爱好者学习齿轮传动原理。
GeoGebra 命令及参数
Circle((0, 0), 1) → cRotate(c, π / 2, yAxis) → c1Translate(c1, Vector[(0, 0, 0), (1, 0, 0)]) → c2Mirror(c2, (0, 0)) → c3Point(c2) → ASequence(Rotate[A, (n * π / 24), xAxis], n, 1, 48) → s1Translate(s1, Vector[(0, 0, 0), (-2, 0, 0)]) → s2Rotate(s2, π / 2, xAxis) → s3Sequence(Segment[Element[s1, n], Element[s3, n]], n, 1, 48) → list1Translate(list1, Vector[(0, 0, 0), (0, 0, a)]) → list2Rotate(list2, π / 4, zAxis) → list3Translate(c2, Vector[(0, 0, 0), (0, 0, a)]) → c4Rotate(c4, π / 4, zAxis) → c5Translate(c3, Vector[(0, 0, 0), (0, 0, a)]) → c6Rotate(c6, π / 4, zAxis) → c6'Line((0, 0, 0), (1, 0, 0)) → l1Translate(l1, Vector[(0, 0, 0), (0, 0, a)]) → l2Rotate(l2, π / 4, zAxis) → l3Rotate(list1, b, l1) → list1'Rotate(list3, (-b), l3) → list3'
AI 绘图提示语参考
画一个由两个相互啮合的齿轮组成的图形,展示其动态运动和啮合原理。首先绘制一个圆,然后将其旋转、平移和镜像以创建多个圆。接着,在其中一个圆上生成多个点,并将这些点沿X轴旋转形成一系列点。将这些点连接成线段,并分别沿Z轴旋转和平移,形成复杂的齿轮结构。最后,将齿轮沿Z轴旋转并平移,使其相互啮合,展示齿轮的啮合原理。
以上提示语为根据原始绘图命令整理而来,仅供参考。