
哈特A型框架连杆机构产生直线运动
几何画板及绘图内容加载中,请稍等……
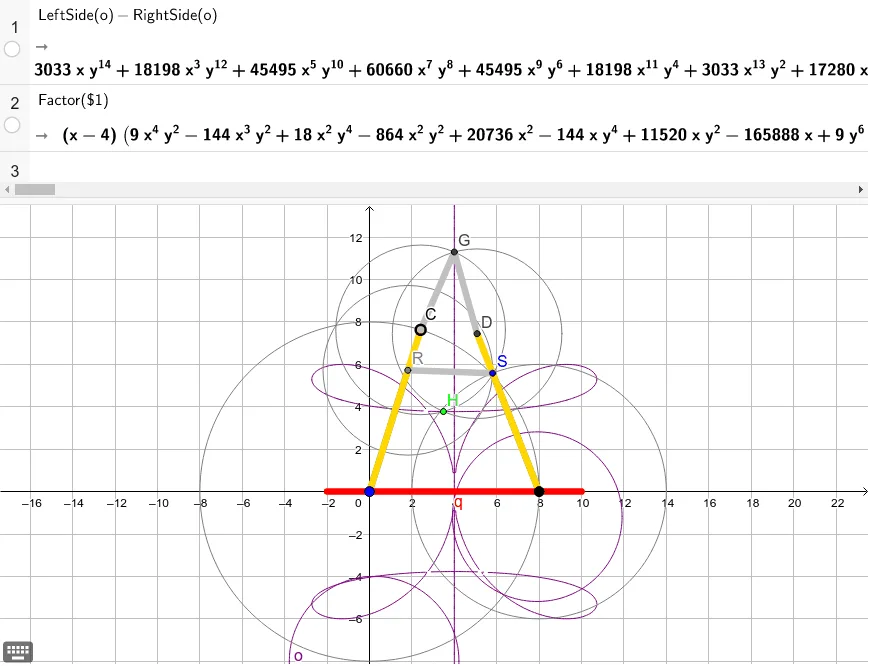
① 本范例演示了哈特A型框架连杆机构如何通过铰接杆件产生精确的直线运动,展示了一种经典的机械连杆设计。② 核心数学概念涉及几何轨迹、直线运动、连杆机构的自由度以及解析几何中的直线方程,通过构造点的轨迹来验证直线性。③ 作图要点:使用GeoGebra的Circle、Point、Midpoint、Segment、Intersect、Mirror、Line和LocusEquation命令,构建了多个点(如A、B、C、D、E等)和线段,通过镜像与交点操作生成连杆结构,最终用轨迹方程确认动点沿直线移动。④ 适合高中或大学阶段的几何与机械原理教学,也可用于数学建模或工程演示,帮助学生直观理解连杆机构的运动学特性。
GeoGebra 命令及参数
Circle(A, B) → cPoint(c) → CMidpoint(A, C) → D_1Midpoint(D_1, C) → RSegment(A, D_1) → aSegment(A, R) → bCircle(B, b) → dCircle(R, a) → eIntersect(d, e, 2) → SSegment(B, S) → fMirror(B, E) → B'Mirror(E, B') → E'Segment(S, E') → gLine(B', g) → hIntersect(h, f) → FMirror(F, S) → DCircle(C, a) → kCircle(D, a) → pIntersect(k, p) → G, H, ,Segment(A, C) → iSegment(C, G) → jSegment(G, D) → lSegment(D, B) → mSegment(R, S) → nLocusEquation(G, C) → oPoint(xAxis) → IPoint(xAxis) → JSegment(I, J) → q
AI 绘图提示语参考
画一个由铰接杆组成的哈特A形连杆机构,展示其如何通过几何轨迹产生直线运动。首先绘制两个圆,找到它们的交点,然后确定多个中点和线段。利用镜像和交点操作构建连杆结构,并追踪一个点的运动轨迹,验证其沿直线的运动。最后,用直线和轨迹方程强调直线路径,并添加一个水平线段作为参考。
以上提示语为根据原始绘图命令整理而来,仅供参考。