
实三维空间射影扩张的图形模型(RP3 在四维中的可视化)
几何画板及绘图内容加载中,请稍等……
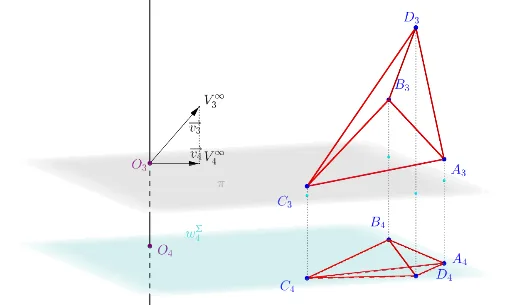
① 本范例演示了实三维空间(R^3)的射影扩张——即三维实射影空间 RP3——在四维空间中的图形化模型,通过构造多个点、线、面及曲面来呈现射影几何中的无穷远元素与对偶关系。② 核心数学概念包括射影几何、射影空间、无穷远点/线/面、四维几何的投影表示,以及点、线、面之间的相交与垂直关系。③ 作图要点:从构造摘要可见,使用了 GeoGebra 的 Line、Segment、Vector、Ray、Surface、Point、Locus、Plane、Intersect、OrthogonalLine、IntersectPath、Polygon、Sphere、OrthogonalPlane 等命令,创建了 O_3、Z_3、A_3、B_3、C_3、D_3 等三维对象以及 A_4、B_4、C_4、D_4、Z_4 等四维对应对象,并通过向量(如 a_3v、b_3v、c_3v、d_3v、a_4v 等)和曲面来构建模型。④ 适合大学高年级或研究生阶段的几何学、射影几何或数学可视化课程,也可用于研究四维几何的直观教学。
GeoGebra 命令及参数
Line(O_3, Z_3) → hSegment(A_3, B_3) → iSegment(B_3, C_3) → jSegment(C_3, A_3) → kSegment(A_3, D_3) → lSegment(B_3, D_3) → mSegment(C_3, D_3) → nSegment(A_4, D_4) → qSegment(D_4, B_4) → rSegment(C_4, B_4) → sSegment(C_4, A_4) → tSegment(C_4, D_4) → aSegment(B_4, A_4) → bVector(O_3, Z_3) → z_3vVector(O_3, Z_4) → z_4vVector(O_3, A_3) → a_3vVector(O_3, B_3) → b_3vVector(O_3, C_3) → c_3vVector(O_3, D_3) → d_3vVector(O_3, A_4) → a_4vVector(O_3, B_4) → b_4vVector(O_3, C_4) → c_4vVector(O_3, D_4) → d_4vRay(O_3, A_3) → cRay(O_3, B_3) → dRay(O_3, C_3) → eRay(O_3, D_3) → f_1Ray(O_3, A_4) → h_1Ray(O_3, B_4) → i_1Ray(O_3, C_4) → j_1Ray(O_3, D_4) → k_1Surface((cos(u) * cos(v)), (cos(u) * sin(v)), sin(u), u, (-π), π, v, 0, π) → oSurface((cos(u) * cos(v)), (cos(u) * sin(v)), sin(u), u, (-π), 0, v, 0, π) → uPoint(i) → PAB_3Locus(PAB'_3, PAB_3) → AB'_3Point(j) → PBC_3Locus(PAB'_4, PAB_3) → AB'_4Locus(PBC'_3, PBC_3) → BC'_3Locus(PBC'_4, PBC_3) → BC'_4Point(k) → PAC_3Locus(PAC'_3, PAC_3) → AC'_3Locus(PAC'_4, PAC_3) → AC'_4Point(n) → PCD_3Locus(PCD'_3, PCD_3) → CD'_3Locus(PCD'_4, PCD_3) → CD'_4Point(l) → PAD_3Locus(PAD'_3, PAD_3) → AD'_3Locus(PAD'_4, PAD_3) → AD'_4Point(m) → PBD_3Locus(PBD'_4, PBD_3) → BD'_4Locus(PBD'_3, PBD_3) → BD'_3Plane(A_3, B_3, C_3) → p_1Plane(O_3, p_1) → ξLine(A_3, C_3) → r_1Intersect(r_1, xOyPlane) → W_3OrthogonalLine(W_3, xOyPlane) → s_1Line(A_4, C_4) → t_1Intersect(t_1, s_1) → W_4IntersectPath(ξ, xOyPlane) → a_1Plane(W_4, a_1) → ωSegment(W_3, W_4) → q_1Segment(B_3, B_4) → f_2Segment(A_3, A_4) → g_2Segment(C_3, C_4) → h_2Segment(D_4, D_3) → i_2Polygon(O_3, A_3, C_3) → lineAB_3, r_2, s_2, t_2Polygon(O_3, A_4, C_4) → lineAB_4, j_2, a_2, b_2Polygon(A_3, B_3, C_3) → t1, c_3, k_2, l_2OrthogonalLine(O_3, ξ) → m_2Sphere(O_3, 1) → o_1Intersect(m_2, o_1) → A, BVector(O_3, B) → normalXiOrthogonalLine(O_3, ω) → n_2Intersect(n_2, o_1) → C, DVector(O_3, C) → normalOmegaOrthogonalPlane(O_3, linexyz_1) → linexyzOrthogonalPlane(O_3, linexyw_1) → linexywIntersect(g_2, xOyPlane) → EIntersect(i_2, xOyPlane) → FIntersect(h_2, xOyPlane) → GIntersect(f_2, xOyPlane) → HVector(O_3, I) → fOrthogonalLine(I, xOyPlane) → gIntersect(g, q_2) → JIntersect(g, xOyPlane) → KSegment(I, K) → g_1Vector(O_3, K) → w_1IntersectPath(ω, q_2) → l_1Point(a_1) → LPoint(a_1) → MOrthogonalPlane(L, a_1) → p_2Intersect(l_1, p_2) → NPlane(M, p_2) → p_3Intersect(l_1, p_3) → OIntersectPath(p_2, ξ) → m_1IntersectPath(p_3, ξ) → n_1Polygon(L, M, O, N) → ct1, l_3, m_3, o_2, n_3Intersect(n_1, f_3) → PIntersect(m_1, f_3) → QPolygon(L, M, P, Q) → ct2, l_4, m_4, p_4, q_3Polygon(A_4, B_4, C_4) → t2, c_4, a_4, b_4OrthogonalLine(O_3, t1) → c_1Intersect(c_1, o_1) → R, SVector(O_3, S) → v_1OrthogonalLine(S, p) → d_1Intersect(d_1, p) → TVector(O_3, T) → e_1Segment(S, T) → d_2Ray(O_3, S) → e_2Line(O_3, T) → g_3Ray(O_3, I) → h_3Line(O_3, K) → i_3Line(O_3, linexyz_1) → j_3Line(O_3, linexyw_1) → k_3Intersect(k_3, o_1) → U, VIntersect(j_3, o_1) → W, ZVector(O_3, V) → u_2Vector(O_3, W) → v_2Line(A_3, C_3) → r_3Intersect(r_3, p) → A_1Ray(A_1, C_3) → s_3Line(A_4, C_4) → t_3
AI 绘图提示语参考
绘制用于可视化实三维的射影扩展、即四维中的实射影三空间。先放置一组三维基准点与四维对应点,并用它们连成若干三维与四维的线段三角面骨架;从同一基准点出发,分别给出指向各点的向量与射线。随后在四维视角中生成两张以球面参数形式展开的曲面,用角参数范围覆盖不同半区,以表现射影几何中的无穷远与对偶相关结构。再从曲面上给定若干点,并以这些点分别构造相应的轨迹/几何联系,从而得到与各边对应的线性生成关系(如围绕若干基准点对的“加点再连轨迹”结构)。
以上提示语为根据原始绘图命令整理而来,仅供参考。