
GoGeometry 动态演示113
几何画板及绘图内容加载中,请稍等……
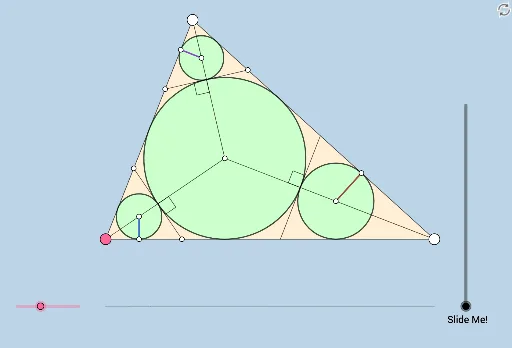
这是一个动态可修改的几何问题演示,由 Antonio Gutierrez 在 Twitter 上提出。该范例展示了内切圆、中线值、函数图像、菱形等核心数学概念。通过旋转、角度、线段、射线、点、交点、正交线、圆、距离等 GeoGebra 命令进行构造。适合高中数学教学和学习。
GeoGebra 命令及参数
Rotate(A, (a * π / 180), B) → A'Angle(A, B, A') → αSegment(B, A) → fRay(B, A') → gPoint(g) → CSegment(B, C) → hSegment(C, A) → iAngle(C, A, B) → βRotate(C, β / 2, A) → C'Angle(C, A, C') → γRay(A, C') → jRotate(A, α / 2, B) → A'_1Angle(A, B, A'_1) → δRay(B, A'_1) → kIntersect(j, k) → DOrthogonalLine(D, f) → lIntersect(l, f) → ECircle(D, E) → cSegment(B, D) → mSegment(D, A) → nSegment(C, D) → pIntersect(c, m, 1) → FIntersect(c, p, 1) → GIntersect(c, n, 1) → HOrthogonalLine(F, m) → qOrthogonalLine(G, p) → rOrthogonalLine(H, n) → sIntersect(q, f) → IAngle(F, I, B) → εRotate(F, ε / 2, I) → F'Angle(F, I, F') → ζRay(I, F') → tIntersect(m, t) → JOrthogonalLine(J, f) → bIntersect(b, f) → KCircle(J, K) → dIntersect(q, h) → LSegment(I, L) → eIntersect(f, s) → MAngle(A, M, H) → ηRotate(A, η / 2, M) → A'_2Angle(A, M, A'_2) → θRay(M, A'_2) → f_1Intersect(n, f_1) → NOrthogonalLine(N, f) → g_1Intersect(g_1, f) → OCircle(N, O) → c_1Intersect(s, i) → PSegment(M, P) → h_1Intersect(r, i) → QIntersect(r, h) → RAngle(C, Q, G) → κRotate(C, κ / 2, Q) → C'_1Angle(C, Q, C'_1) → ιRay(Q, C'_1) → i_1Intersect(p, i_1) → SOrthogonalLine(S, i) → j_1Intersect(j_1, i) → TCircle(S, T) → d_1Segment(R, Q) → k_1OrthogonalLine(N, i) → l_1Intersect(l_1, i) → UOrthogonalLine(S, h) → m_1Intersect(h, m_1) → VSegment(S, V) → n_1Segment(J, K) → p_1Segment(N, U) → q_1OrthogonalLine(D, f) → r_1Intersect(f, r_1) → WCircle(D, o) → e_1Intersect(e_1, r_1, 1) → ZCircle(Z, u) → s_1Intersect(s_1, r_1, 1) → A_1Distance(A_1, W) → distanceA1WCircle(B, p_1) → t_1Circle(C, n_1) → d_2Circle(A, q_1) → k_2Segment(B, C) → a_1Segment(C, A) → b_1Segment(B, A) → f_2Max({p_1 + n_1, n_1 + q_1, q_1 + p_1}) → w_1OrthogonalLine(B, f_2) → g_2OrthogonalLine(A, f_2) → h_2Circle(B, w_1 + 0.3) → c_2Circle(A, w_1 + 0.3) → e_2Intersect(c_2, g_2, 1) → B_1Intersect(e_2, h_2, 1) → C_1Line(B_1, C_1) → i_2Circle(B_1, p_1) → p_2Intersect(p_2, i_2, 2) → D_1Circle(D_1, n_1) → q_2Intersect(q_2, i_2, 2) → E_1Circle(E_1, n_1) → r_2Intersect(r_2, i_2, 2) → F_1Circle(F_1, q_1) → s_2Intersect(s_2, i_2) → G_1, H_1Circle(H_1, q_1) → t_2Intersect(t_2, i_2, 2) → I_1Circle(I_1, p_1) → c_3Intersect(c_3, i_2) → J_1, K_1Semicircle(B_1, E_1) → d_3Semicircle(E_1, H_1) → e_3Semicircle(H_1, K_1) → f_3OrthogonalLine(D_1, i_2) → j_2OrthogonalLine(F_1, i_2) → l_2OrthogonalLine(I_1, i_2) → m_2Intersect(d_3, j_2, 1) → L_1Intersect(e_3, l_2, 1) → M_1Intersect(f_3, m_2, 1) → N_1Angle(L_1, D_1, B_1) → λAngle(M_1, F_1, E_1) → μAngle(N_1, I_1, H_1) → νPolygon(B, A, C) → t1, c_4, b_2, a_2Segment(D, W) → n_2Segment(B_1, D_1) → i_3Segment(D_1, E_1) → j_3Segment(E_1, F_1) → l_3Segment(F_1, H_1) → m_3Segment(H_1, I_1) → n_3Segment(I_1, K_1) → q_3Segment(K_1, C_1) → r_3Angle(I, F, D) → ξAngle(P, H, D) → οAngle(R, G, D) → ρDilate(K, If[0 < w ≤ 1, 1 - w, 0], B_1) → K'Vector(K, K') → u_1Translate(J, u_1) → J'Translate(K, u_1) → K'_1Segment(J', K'_1) → s_3Rotate(J', If[1 < w ≤ 2, ((-(w - 1)) * π / 2), ((-π)) / 2], B_1) → J''Rotate(K'_1, If[1 < w ≤ 2, ((-(w - 1)) * π / 2), ((-π)) / 2], B_1) → O_1Segment(J'', O_1) → t_3Line(V, r_3) → a_3Point(a_3) → P_1Angle(S, V, P_1) → σDilate(V, If[2 < w ≤ 3, 3 - w, 0], D_1) → V'Vector(V, V') → v_1Translate(S, v_1) → S'Translate(V, v_1) → V'_1Segment(S', V'_1) → b_3Rotate(S', If[3 < w ≤ 4, ((w - 3) * σ), σ], D_1) → S''Rotate(V'_1, If[3 < w ≤ 4, ((w - 3) * δ), δ], D_1) → Q_1Segment(S'', Q_1) → f_4Rotate(S'', If[4 < w ≤ 5, ((w - 4) * π), π], E_1) → S'''Rotate(Q_1, If[4 < w ≤ 5, ((w - 4) * π), π], E_1) → R_1Segment(S''', R_1) → g_4Dilate(N, If[5 < w ≤ 6, 6 - w, 0], F_1) → N'Vector(N, N') → u_2Translate(N, u_2) → N'_1Translate(U, u_2) → U'Segment(N'_1, U') → h_4Line(N, r_3) → i_4Intersect(i_4, b_1) → S_1Angle(S_1, N, U) → τRotate(N'_1, If[6 < w ≤ 7, ((-(w - 6)) * τ), (-τ)], F_1) → T_1Rotate(U', If[6 < w ≤ 7, ((-(w - 6)) * τ), (-τ)], F_1) → U''Segment(T_1, U'') → j_4Rotate(T_1, If[7 < w ≤ 8, ((-(w - 7)) * π), (-π)], H_1) → U_1Rotate(U'', If[7 < w ≤ 8, ((-(w - 7)) * π), (-π)], H_1) → U'''Segment(U_1, U''') → k_4Dilate(K, If[8 < w ≤ 9, 9 - w, 0], I_1) → K'_2Vector(K, K'_2) → v_2Translate(J, v_2) → J'_1Translate(K, v_2) → K'_3Segment(J'_1, K'_3) → l_4Rotate(J'_1, If[9 < w ≤ 10, ((-(w - 9)) * π / 2), ((-π)) / 2], I_1) → V_1Rotate(K'_3, If[9 < w ≤ 10, ((-(w - 9)) * π / 2), ((-π)) / 2], I_1) → W_1Segment(V_1, W_1) → m_4Midpoint(B_1, E_1) → Z_1Midpoint(E_1, H_1) → A_2Midpoint(H_1, K_1) → B_2Rotate(E_1, If[10 < w ≤ 11, ((w - 10) * π), π], Z_1) → C_2CircleArc(Z_1, E_1, C_2) → d_4Rotate(H_1, If[11 < w ≤ 12, ((w - 11) * π), π], A_2) → D_2CircleArc(A_2, H_1, D_2) → e_4Rotate(K_1, If[12 < w ≤ 13, ((w - 12) * π), π], B_2) → E_2CircleArc(B_2, K_1, E_2) → p_4Dilate(L_1, If[13 < w ≤ 14, 14 - w, 0], D_1) → F_2Dilate(M_1, If[13 < w ≤ 14, 14 - w, 0], F_1) → G_2Dilate(N_1, If[13 < w ≤ 14, 14 - w, 0], I_1) → H_2Segment(L_1, F_2) → n_4Segment(M_1, G_2) → q_4Segment(N_1, H_2) → r_4Dilate(D, If[14 < w ≤ 15, 15 - w, 0], Z) → D'Dilate(Z, If[15 < w ≤ 16, 16 - w, 0], A_1) → Z'Dilate(A_1, If[16 < w ≤ 17, 17 - w, 0], W) → I_2Segment(D, D') → s_4Segment(Z, Z') → t_4Segment(A_1, I_2) → a_4Angle(D, W, B) → υDilate(L_1, If[17 < w ≤ 18, 18 - w, 0], D) → J_2Dilate(M_1, If[18 < w ≤ 19, 19 - w, 0], Z) → K_2Dilate(N_1, If[19 < w ≤ 20, 20 - w, 0], A_1) → L_2Vector(L_1, J_2) → w_2Translate(L_1, w_2) → O_2Translate(F_2, w_2) → P_2Segment(O_2, P_2) → b_4Vector(M_1, K_2) → u_3Translate(M_1, u_3) → M_2Translate(G_2, u_3) → N_2Segment(M_2, N_2) → f_5Vector(N_1, L_2) → v_3Translate(N_1, v_3) → Q_2Translate(H_2, v_3) → R_2Segment(Q_2, R_2) → g_5