
三角恒等式的几何探究
几何画板及绘图内容加载中,请稍等……
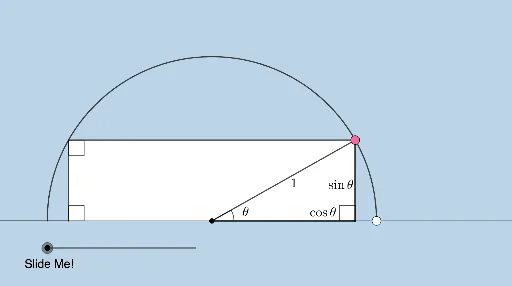
本范例通过动态几何构造,直观地演示了三角函数恒等式的几何意义及其内在联系。核心数学概念涵盖了正弦(Sine)、余弦(Cosine)以及三角比率的几何定义。在作图实现上,利用了 GeoGebra 的 Intersect(交点)、Semicircle(半圆)、Rotate(旋转)、OrthogonalLine(垂线)以及 Dilate(位似/伸缩)等高级命令,构建了包含圆弧、向量和多边形的复杂几何网络,通过点 A、B、C 等关键对象的联动来验证三角关系。该资源非常适合高中数学教师用于讲解三角函数定义,或作为学生探究几何证明与代数恒等式之间关系的教学辅助工具。
GeoGebra 命令及参数
Intersect(xAxis, yAxis) → APoint(Ray[(0, 0), (1, 0)]) → BSemicircle(A, B) → cMidpoint(A, B) → CRotate(B, π / 2, C) → B'Center(c) → DCircleArc(C, B, B') → dPoint(d) → EOrthogonalLine(E, xAxis) → fOrthogonalLine(E, f) → gIntersect(c, g, 2) → FOrthogonalLine(F, g) → hIntersect(h, xAxis) → GIntersect(f, xAxis) → HPolygon(G, H, E, F) → q1, g_1, h_1, e, f_1Angle(E, H, C) → αAngle(H, G, F) → βAngle(G, F, E) → γAngle(B, C, E) → δDilate(D, If[0 < a ≤ 1, 1 - a, 0], E) → D'Segment(E, H) → jSegment(G, F) → lRotate(E, δ, D) → E'Segment(C, H) → kSegment(C, E) → iCircle(C, (0.4 * Distance[D, H])) → pIntersect(p, i, 1) → IIntersect(p, k, 1) → JDilate(D, If[1 < a ≤ 2, 2 - a, 0], E') → D'_1Segment(C, D'_1) → mOrthogonalLine(E', xAxis) → nIntersect(n, xAxis) → KSegment(F, E) → qRotate(J, If[0 < a ≤ 1, (a * δ), δ], D) → J'CircleSector(C, J, J') → rRotate(r, If[2 < a ≤ 3, ((a - 2) * δ), δ], D) → r'Angle(E, C, E') → εDilate(E', If[4 < a ≤ 5, 5 - a, 0], K) → E''Segment(E', E'') → sAngle(E', K, C) → ζSegment(C, A) → tDilate(C, If[6 < a ≤ 7, 7 - a, 0], E') → C'Vector(C, C') → uTranslate(C, u) → C'_1Translate(E, u) → E'_1Segment(C'_1, E'_1) → i'Rotate(C'_1, If[6 < a ≤ 7, ((a - 6) * δ), (-δ)], C'_1) → LRotate(E'_1, If[6 < a ≤ 7, ((-(a - 6)) * δ), (-δ)], C'_1) → MSegment(L, M) → i''OrthogonalLine(M, xAxis) → bIntersect(b, xAxis) → NRay(G, A) → j_1Line(M, m) → k_1Dilate(M, If[8 < a ≤ 9, 9 - a, 0], N) → M'Angle(E', M, N) → ηAngle(M, N, K) → θ_1Dilate(K, If[7 < a ≤ 8, 8 - a, 0], N) → K'Vector(K, K') → vTranslate(E', v) → E''_1Translate(E'', v) → E'''Segment(E''_1, E''') → s'Line(F, E) → l_1Circle(H, Distance[C, A]) → c_1Intersect(c_1, l_1, 2) → OLine(H, N) → i_1Dilate(E, If[9 < a ≤ 10, 10 - a, 0], O) → E'_2Vector(E, E'_2) → wTranslate(F, w) → F'Polygon(G, F', E'_2, H) → q2, g_2, f', e'_2, h_2Line(G, F') → m_1OrthogonalLine(O, m_1) → n_1Intersect(m_1, n_1) → PDilate(F', If[11 < a ≤ 12, 12 - a, 0], P) → F''Vector(F', F'') → u_1Translate(G, u_1) → G'Polygon(G', F'', O, H) → q3, g', f'', o, h_3Dilate(H, If[13 < a ≤ 14, 14 - a, 0], K) → H'Vector(H, H') → v_1Translate(G', v_1) → G''Translate(F'', v_1) → F'''Translate(O, v_1) → O'Translate(H, v_1) → H'_1Polygon(G'', F''', O', H'_1) → q3', g'', f''', o', h'_1Line(F'', G') → p_1Line(O, H) → q_1Line(F, E) → r_1Angle(N, H, O) → θRotate(G'', If[14 < a ≤ 15, ((-(a - 14)) * θ), (-θ)], K) → G'''Rotate(F''', If[14 < a ≤ 15, ((-(a - 14)) * θ), (-θ)], K) → QRotate(O', If[14 < a ≤ 15, ((-(a - 14)) * θ), (-θ)], K) → O''Rotate(H'_1, If[14 < a ≤ 15, ((-(a - 14)) * θ), (-θ)], K) → RPolygon(G''', Q, O'', R) → q3'', g''', q_2, o'', r_2Angle(B, E'', O') → κRotate(G'', If[14 < a ≤ 15, ((-(a - 14)) * κ), (-κ)], H') → G'''_1Rotate(F''', If[14 < a ≤ 15, ((-(a - 14)) * κ), (-κ)], H') → SRotate(O', If[14 < a ≤ 15, ((-(a - 14)) * κ), (-κ)], H') → O''_1Rotate(H'_1, If[14 < a ≤ 15, ((-(a - 14)) * κ), (-κ)], H') → TPolygon(G'''_1, S, O''_1, T) → q3''_1, g'''_1, s_1, o''_1, t_1