
费尔巴哈点动态演示
几何画板及绘图内容加载中,请稍等……
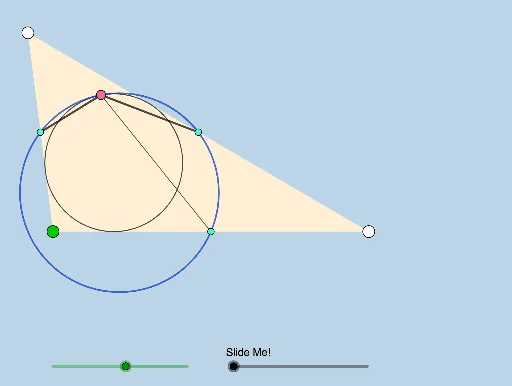
①本范例动态演示任意三角形费尔巴哈点的性质;②涉及核心数学概念包括三角形、内切圆、中点、角平分线、圆交点等;③构造要点提炼自命令摘要,使用Segment, Rotate, Circle, Intersect, Polygon, Incircle, Midpoint等命令;④适合高中及以上数学学习者,用于理解费尔巴哈点与九点圆的关系,以及几何作图的动态变化。
GeoGebra 命令及参数
Segment(A, B) → fRotate(B, (a * π / 180), A) → B'Angle(B, A, B') → αRay(A, B') → gPoint(g) → CPolygon(A, B, C) → t1, c, a_1, bSegment(A, B) → hSegment(B, C) → iSegment(C, A) → jIncircle(A, B, C) → dMidpoint(j) → DMidpoint(h) → EMidpoint(i) → FOrthogonalLine(C, h) → kOrthogonalLine(B, j) → lOrthogonalLine(A, i) → mIntersect(k, l) → GLineBisector(h) → nLineBisector(i) → pLineBisector(j) → qLine(A, B) → rLine(B, C) → sLine(C, A) → tIntersect(m, s) → HIntersect(l, t) → IIntersect(k, r) → JMidpoint(G, B) → KMidpoint(G, C) → LMidpoint(G, A) → MCircle(L, K, M) → eIntersect(d, e) → N, O, ,Segment(N, D) → f_1Segment(N, F) → g_1Segment(N, E) → h_1Max({f_1, g_1, h_1}) → uCircle(N, g_1) → c_1Intersect(c_1, f_1, 1) → PAngle(F, N, D) → βLine(P, h_1) → i_1Rotate(N, If[0 < v ≤ 1, (v * β), β], N) → N'Rotate(F, If[0 < v ≤ 1, (v * β), β], N) → F'Segment(N', F') → j_1Dilate(N', If[1 < v ≤ 2, 2 - v, 0], F') → N''Vector(N, N'') → wTranslate(N, w) → N'_1Translate(E, w) → E'Segment(N'_1, E') → k_1Line(F', h_1) → l_1Point(l_1) → QAngle(D, F', Q) → γRotate(N'_1, If[2 < v ≤ 3, ((-(v - 2)) * γ), (-γ)], F') → RRotate(E', If[2 < v ≤ 3, ((-(v - 2)) * γ), (-γ)], F') → E''Segment(R, E'') → m_1Segment(N, F) → n_1Segment(N, E) → p_1Segment(N, D) → q_1Circle(N, E) → d_1Intersect(d_1, n_1, 1) → SAngle(E, N, S) → δRotate(N, If[0 < v ≤ 1, (v * δ), δ], N) → N'_2Rotate(E, If[0 < v ≤ 1, (v * δ), δ], N) → E'_1Segment(N'_2, E'_1) → r_1Dilate(N, If[1 < v ≤ 2, 2 - v, 0], E'_1) → N'_3Vector(N, N'_3) → u_1Translate(N, u_1) → N'_4Translate(D, u_1) → D'Segment(N'_4, D') → s_1Angle(F, N, D) → εRotate(N'_4, If[2 < v ≤ 3, ((-(v - 2)) * ε), (-ε)], E'_1) → TRotate(D', If[2 < v ≤ 3, ((-(v - 2)) * ε), (-ε)], E'_1) → D''Segment(T, D'') → t_1Segment(N, E) → b_1Segment(N, F) → e_1Segment(N, D) → f_2Angle(D, N, E) → ζRotate(N, If[0 < v ≤ 1, (v * ζ), ζ], N) → N'_5Rotate(D, If[0 < v ≤ 1, (v * ζ), ζ], N) → D'_1Segment(N'_5, D'_1) → g_2Dilate(N, If[1 < v ≤ 2, 2 - v, 0], D'_1) → N'_6Vector(N, N'_6) → v_1Translate(N, v_1) → N'_7Translate(F, v_1) → F'_1Segment(N'_7, F'_1) → h_2Angle(D'_1, N, F) → ηRotate(N'_7, If[2 < v ≤ 3, ((-(v - 2)) * η), (-η)], D'_1) → WRotate(F'_1, If[2 < v ≤ 3, ((-(v - 2)) * η), (-η)], D'_1) → ZSegment(W, Z) → i_2