
圆周率π的探索
几何画板及绘图内容加载中,请稍等……
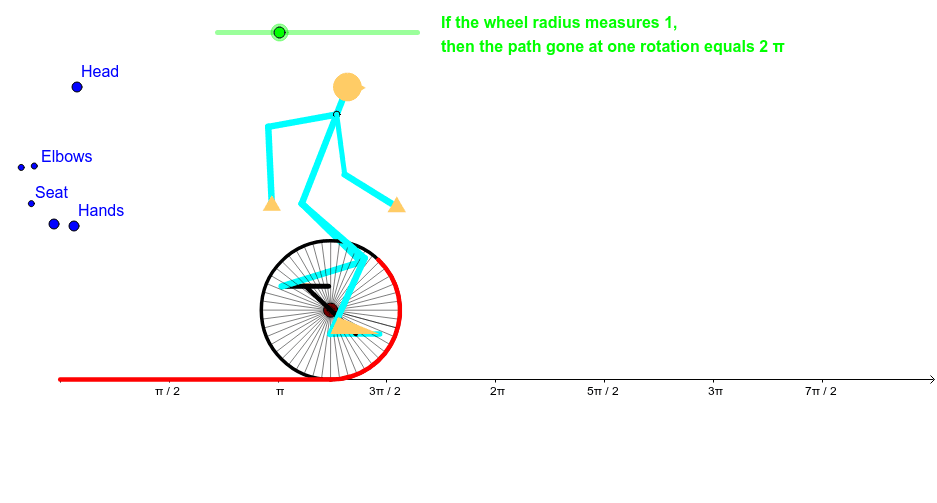
①本范例通过动态演示圆的周长与直径之比,直观展示圆周率π的恒定性与计算方法;②涉及核心数学概念包括圆、旋转、相似变换、勾股定理、组合数学、交点计算;③作图要点运用了Circle(圆)、Point(点)、Rotate(旋转)、CircleArc(圆弧)、Intersect(交点)、Segment(线段)、Line(直线)、Vector(向量)、Translate(平移)、Polygon(多边形)、Sequence(数列)等GeoGebra命令;④适合高中数学教学,用于理解圆的基本性质及π的实际应用。
GeoGebra 命令及参数
Circle(A, 1) → cPoint(c) → BRotate(B, (-a), A) → B'CircleArc(A, B, B') → dIntersect(xAxis, yAxis) → DSegment(D, B) → bPoint(yAxis) → CPoint(b) → ECircle(C, E) → ePoint(c) → FLine(F, A) → fPoint(f) → GCircle(A, 0.5) → gSegment(G, A) → hRotate(f, (-a), A) → f'Intersect(g, f', 1) → HIntersect(g, f', 2) → ISegment(H, A) → iSegment(I, A) → jLine(H, xAxis) → kLine(I, xAxis) → lPoint(k) → KPoint(k) → MPoint(l) → NPoint(l) → OSegment(O, N) → mSegment(M, K) → nCircle(M, 1.2) → qVector((0, 0), (a, 0)) → uTranslate(L, u) → L'Circle(L', 1.2) → rIntersect(q, r, 2) → PSegment(M, P) → pSegment(L', P) → sCircle(O, 1.2) → tIntersect(r, t, 1) → QSegment(O, Q) → a_1Segment(L', Q) → b_1Translate(R, u) → R'Circle(R', 0.2) → d_1Segment(R', L') → c_1Point(c_1) → STranslate(T, u) → T'Translate(U, u) → U'Segment(S, T') → e_1Segment(S, U') → f_1Translate(W, u) → W'Translate(V, u) → V'Segment(T', W') → g_1Segment(U', V') → h_1Rotate(S, a / 4, S) → S'Rotate(S', sin(a), S) → S''Polygon(S, W', T') → poly1, t', s_1, w'Rotate(S, sin((2 * a)), S'') → S'_1Rotate(S, sin(a), S'') → S'_2Rotate(W', sin(a), S'') → W''_1Rotate(T', sin(a), S'') → T''_1Polygon(S'_2, W''_1, T''_1) → poly1', t''_1, s'_2, w''_1Polygon(V', U', S) → poly2, s_2, v', u'Rotate(V', (-sin(a)), S'') → V''Rotate(U', (-sin(a)), S'') → U''Rotate(S, (-sin(a)), S'') → S'_3Polygon(V'', U'', S'_3) → poly2', s'_3, v'', u''Segment(W''_1, T''_1) → i_1Segment(T''_1, S) → j_1Segment(S, U'') → k_1Segment(V'', U'') → l_1Segment(U'', V'') → m_1Point(p) → ZPolygon(K, M, Z) → poly3, z_1, k_2, m_2Rotate(S, (0.5 * sin((2 * a))), S'') → S'_4Rotate(W', (0.5 * sin((2 * a))), S'') → W''Rotate(T', (0.5 * sin((2 * a))), S'') → T''Polygon(S'_4, W'', T'') → poly1'_1, t'', s'_4, w''Point(a_1) → A_1Polygon(O, N, A_1) → poly4, a_2, o, n_1Point(c) → B_1Sequence(Rotate[B_1, (π / 24 * n), A], n, 1, 49) → list1Sequence(Segment[Element[list1, n], A], n, 1, 49) → list2Sequence(Rotate[Element[list2, n], (-a), A], n, 1, 49) → list3Circle((0, 1), 1) → p_1Point(xAxis) → D_1Segment(C_1, D_1) → q_1Point(d_1) → E_1
AI 绘图提示语参考
画一个圆,标记圆心并显示直径。在直径上标记两个点,旋转其中一个点,并画出旋转后的弧线。找出坐标轴的交点,连接交点和圆上的点。在圆上再画一个点,连接该点和圆心,并画出该点的垂线。以圆心为圆心画一个半径减半的圆,并找出该圆与垂线的交点。连接交点和圆心,并画出该线段的垂线。在垂线上标记两个点,并画出连接这两个点的线段。以其中一个点为圆心,画一个稍大的圆。以原圆心为起点,画一条向量,并沿该向量平移原圆,画出新圆。找出两个圆的交点,并连接交点和对应的圆心。在其中一个交点和对应的圆心之间画一条线段,并重复此操作。在另一个交点和对应的圆心之间也画一条线段。以其中一个交点为圆心,画一个稍大的圆。找出新圆与平移后圆的交点,并连接交点和对应的圆心。在其中一个交点和对应的圆心之间画一条线段,并重复此操作。在另一个交点和对应的圆心之间也画一条线段。
以上提示语为根据原始绘图命令整理而来,仅供参考。