
圆柱壳法求固体体积
几何画板及绘图内容加载中,请稍等……
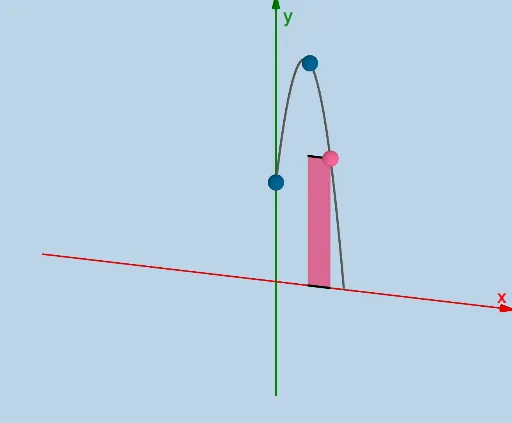
演示如何使用圆柱壳法通过围绕坐标轴旋转函数图像来生成实体。涉及的核心数学概念包括:圆柱壳体积积分、定积分、函数变换、旋转几何以及微积分在求体积问题中的应用。作图要点提炼:使用了 Point、Polygon、Integral、Rotate、Surface、Vector、Dilate、Sequence 等 GeoGebra 命令,通过函数图像的旋转与拼接构建圆柱壳模型,并利用 Definite Integral 与 Sequence 实现多壳体积分逼近。适合高中微积分或大学一年级数学学习,特别是求解固体体积的几何直观演示。
GeoGebra 命令及参数
Point(x = 0) → APoint(x = 2) → BPoint(x = 4) → CPolynomial({A, B, C}) → fIntegral(h, x(A), x(C)) → aPoint(h) → DSequence(Polygon[((i * deltax), 0), (((i + 1) * deltax), 0), (((i + 1) * deltax), h(((i + 1) * deltax))), ((i * deltax), h(((i + 1) * deltax)))], i, 0, n - 1, 1) → list1Polygon(D, (x(D) - deltax, y(D)), (x(D) - deltax, 0), (x(D), 0)) → poly1, d, i, j, kLine(E, F) → lRotate(h, α, l) → h_1Surface((t * cos(u)), h(x(D)), (t * sin(u)), t, x(D) - deltax, x(D), u, 0, α) → eVector(D, (x(D), 0, 0)) → uSurface((t * cos(u)), 0, (t * sin(u)), t, x(D) - deltax, x(D), u, 0, α) → mSurface((t * cos(u)), h(t), (t * sin(u)), t, 0, 10, u, 0, α) → bRotate(list1, (-α), l) → list1'Rotate(poly1, (-α), l) → poly1'Dilate(G, If[0 < w ≤ 1, 1 - w, 0], D) → G'Segment(G, G') → f_1Rotate(D, π, l) → D'Rotate((x(D) - deltax, y(D)), π, l) → JDilate(H, If[1 < w ≤ 2, 2 - w, 0], I) → H'Segment(H, H') → g_1Dilate(D', If[2 < w ≤ 3, 3 - w, 0], J) → J'Segment(D', J') → i_1Distance(D, yAxis) → a_1Distance(B, yAxis) → e_1Surface((x(D) * cos(t)), (v * y(D)), (x(D) * sin(t)), t, 0, α, v, 0, 1) → j_1Surface(((x(D) - deltax) * cos(t)), (v * y(D)), ((x(D) - deltax) * sin(t)), t, 0, α, v, 0, 1) → oMirror(D, x = 0) → D'_1Line(D'_1, K) → pMirror(L, D'_1) → L'Circle(yAxis, D) → qCircle(yAxis, M) → rDilate(D'_1, If[0 < s ≤ 1, 1 - s, 0], L) → PDilate(D'_1, If[0 < s ≤ 1, 1 - s, 0], L') → QVector(D'_1, P) → vTranslate(q, v) → q'Translate(A, v) → A'Translate(A, Vector[(-v)]) → A'_1Translate(q, Vector[(-v)]) → q'_1Translate(D, v) → D'_2Translate(D, Vector[(-v)]) → D'_3Line(A', yAxis) → tRotate(D'_2, If[0 < s ≤ 1, ((-s) * π), (-π)], A', t) → RMirror(R, z = 0) → R'Translate(r, v) → r'Translate(r, Vector[(-v)]) → r'_1Translate(M, v) → M'Translate(M, Vector[(-v)]) → M'_1Rotate(M', If[0 < s ≤ 1, ((-s) * π), (-π)], A', t) → M''Line(A'_1, yAxis) → k_1Rotate(M'_1, If[0 < s ≤ 1, (s * π), π], A'_1, k_1) → SCurveCartesian((x(D) * cos(t)), y(D), (x(D) * sin(t)), t, 0, α) → c_1CurveCartesian((x(M) * cos(t)), y(M), (x(M) * sin(t)), t, 0, α) → l_1Rotate(D, (-α), yAxis) → D'_4Rotate(M, (-α), yAxis) → M'_2Segment(D'_4, M'_2) → m_1CurveCartesian((x(D) * cos(t)), 0, (x(D) * sin(t)), t, 0, α) → n_1CurveCartesian((x(M) * cos(t)), 0, (x(M) * sin(t)), t, 0, α) → o_1Polygon(T, U, M'', R) → q1, t_1, u_1, m'', r_1Polygon(S, R', W, V) → q2, s_1, r'_2, w_1, v_1Mirror(M, x = 0) → M'_3Translate(M'_3, v) → ZTranslate(M'_3, Vector[(-v)]) → A_1Center(r') → B_1CircleArc(B_1, P, R) → q_1CircleArc(B_1, Z, M'') → c_2Mirror(q_1, z = 0) → d_2Mirror(c_2, z = 0) → e_2Angle(Z, B_1, M'') → βSurface(x(B_1) - (x(D) * cos(t)), (v * y(D)), z(B_1) + (x(D) * sin(t)), t, 0, β, v, 0, 1) → a_2Surface(x(B_1) - (x(M) * cos(t)), (v * y(D)), z(B_1) + (x(M) * sin(t)), t, 0, β, v, 0, 1) → b_2Surface(x(B_1) + (t * cos(u)), y(D), z(B_1) - (t * sin(u)), t, x(P), x(P) + deltax, u, 0, β) → i_2Surface(x(B_1) + (t * cos(u)), 0, z(B_1) - (t * sin(u)), t, x(P), x(P) + deltax, u, 0, β) → j_2Mirror(a_2, z = 0) → k_2Mirror(b_2, z = 0) → l_2Mirror(i_2, z = 0) → m_2Mirror(j_2, z = 0) → n_2Segment(R, M'') → p_2Segment(M'', U) → q_2Segment(U, T) → r_2Segment(T, R) → s_2Vector(D, (x(D), 0, 0)) → u_2Translate(q_1, u_2) → t_2Translate(c_2, u_2) → c_3Segment(S, R') → f_3Segment(R', W) → g_3Segment(W, V) → h_3Segment(V, S) → i_3Translate(e_2, u_2) → d_3Translate(d_2, u_2) → e_3Mirror(E_1, z = 0) → G_1Mirror(F_1, z = 0) → H_1Polygon(Q, P, E_1, G_1) → q3, q_3, p_3, e_4, g_4Polygon(A_1, H_1, F_1, Z) → q4, a_3, h_4, f_4, z_1Segment(E_1, G_1) → l_3Segment(F_1, H_1) → j_3Segment(P, Q) → p_1Segment(A_1, Z) → f_2Polygon(Q, A_1, Z, P) → q5, q_4, a_4, z_2, p_4Polygon(E_1, G_1, H_1, F_1) → q6, e_5, g_2, h_2, f_5Translate(D'_4, u_2) → I_1Translate(M'_2, u_2) → J_1Segment(I_1, J_1) → k_3Distance(L', L) → distanceL'L