
圆柱体错觉演示
几何画板及绘图内容加载中,请稍等……
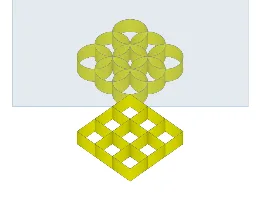
①本范例演示了圆柱体在二维视角下的视觉错觉现象;②涉及的核心数学概念包括向量、二维图形、正弦函数、三角函数、分段函数等;③作图要点使用了Surface(曲面)、Polygon(多边形)、CurveCartesian(笛卡尔曲线)等GeoGebra命令,以及k、α、f_x、f_y、f_z、h、a、b、c、d、e、f、g、i、j等对象;④适合高中及以上学段学习立体几何、解析几何及函数图像的学生使用。
GeoGebra 命令及参数
Surface((f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → aSurface((2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → bSurface((-2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → cSurface((f_x(s) * cos(α)) + (f_y(s) * sin(α)), (2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → dSurface((f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → eSurface(k + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → fSurface(k + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → gSurface((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → iSurface((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → jSurface(-9 - ((2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → b'Surface(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → a'Surface(-9 - ((-2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → c'Surface(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), (2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → d'Surface(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → e'Surface(-9 - (k + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → f'Surface(-9 - (k + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → g'Surface(-9 - ((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → i'Surface(-9 - ((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → j'Polygon((-4.5, (-width), 0), (-4.5, width, 0), (-4.5, width, height), (-4.5, (-width), height)) → poly1, m, n, p, qCurveCartesian((f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → rCurveCartesian((f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → oCurveCartesian(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → sCurveCartesian(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → tCurveCartesian((2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → uCurveCartesian((2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → vCurveCartesian(-9 - ((2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → wCurveCartesian(-9 - ((2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → a_1CurveCartesian((-2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → b_1CurveCartesian((-2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → c_1CurveCartesian(-9 - ((-2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → d_1CurveCartesian(-9 - ((-2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → e_1CurveCartesian((f_x(s) * cos(α)) + (f_y(s) * sin(α)), (2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → f_1CurveCartesian((f_x(s) * cos(α)) + (f_y(s) * sin(α)), (2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → g_1CurveCartesian(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), (2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → h_1CurveCartesian(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), (2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → i_1CurveCartesian((f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → j_1CurveCartesian((f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → k_1CurveCartesian(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → l_1CurveCartesian(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → m_1CurveCartesian(k + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → n_1CurveCartesian(k + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → o_1CurveCartesian(-9 - (k + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → p_1CurveCartesian(-9 - (k + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → q_1CurveCartesian(k + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → r_1CurveCartesian(k + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → s_1CurveCartesian(-9 - (k + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → t_1CurveCartesian(-9 - (k + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → u_1CurveCartesian((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → v_1CurveCartesian((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → w_1CurveCartesian(-9 - ((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → a_2CurveCartesian(-9 - ((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → b_2CurveCartesian((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → c_2CurveCartesian((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → d_2CurveCartesian(-9 - ((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → e_2CurveCartesian(-9 - ((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → f_2
AI 绘图提示语参考
绘制一个圆柱体错觉演示,展示其在二维视角下的视觉错觉。包含多个曲面和曲线,这些曲面和曲线围绕一个中心轴线旋转,形成圆柱体的不同部分。首先绘制一个圆柱体的基本形状,然后通过调整曲面的高度和位置,创建出视觉上的错觉效果。最后,添加一个底部的矩形作为地面,使整个图形更加完整。
以上提示语为根据原始绘图命令整理而来,仅供参考。