
曲线滑梯:正方形截面与多项式回归
几何画板及绘图内容加载中,请稍等……
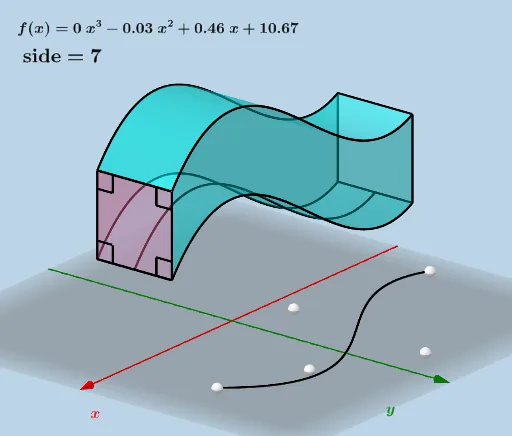
该范例展示了一个沿曲线路径滑动的三维立体,其截面为正方形,通过动态滑块控制多项式回归曲线,直观呈现立体几何与微积分中截面法的思想。核心数学概念包括多项式拟合、曲线参数化、三维空间中的平移与旋转、以及黎曼和(上下和)的几何可视化。作图要点:使用FitPoly命令对点集进行多项式回归生成曲线,通过PointIn、Point、Plane、Segment、Surface等命令构造三维框架,利用Rotate、Mirror、Translate实现正方形截面的定位与对称,CurveCartesian定义曲线路径,Polygon与Angle辅助构建截面形状,滑块n控制截面数量,体现极限与积分逼近过程。适合高中至大学阶段学习立体几何、微积分初步或数学建模的学生,也可用于教师演示截面法求体积或曲线拟合的直观教学。
GeoGebra 命令及参数
PointIn(y > 0) → APointIn(y > 0) → BPointIn(y > 0) → CPointIn(y > 0) → DPointIn(y > 0) → EFitPoly({A, B, C, D, E}, n) → fRotate(If[Min[l1] ≤ x ≤ Max[l1], f], π / 2, xAxis) → h_1Point(h_1) → FRotate(G, π / 2, xAxis) → G'Plane(G, G + (0, 1, 0), G + (0, 0, 1)) → pSegment(G', H) → gSurface(u, (-ra) + ((2 * ra) * v), f(u), u, Min[l1], Max[l1], v, 0, 1) → dMirror(H, G') → H'Segment(H, H') → kCurveCartesian(u, ra, f(u), u, Min[l1], Max[l1]) → bCurveCartesian(u, (-ra), f(u), u, Min[l1], Max[l1]) → cSegment(M, J) → qSegment(J, N) → rSegment(O, L) → aSegment(L, K) → f_1CurveCartesian(u, ra, f(u) + (2 * ra), u, Min[l1], Max[l1]) → eCurveCartesian(u, (-ra), f(u) + (2 * ra), u, Min[l1], Max[l1]) → uSurface(u, ra, f(u) + ((2 * ra) * v), u, Min[l1], Max[l1], v, 0, 1) → jSurface(u, (-ra), f(u) + ((2 * ra) * v), u, Min[l1], Max[l1], v, 0, 1) → iTranslate(d, Vector[(0, 0, (2 * ra))]) → d'Translate(M, Vector[(0, 0, (2 * ra))]) → M'Segment(M', M) → sTranslate(J, Vector[(0, 0, (2 * ra))]) → J'Segment(M', J') → lSegment(P, O) → tSegment(P, K) → g_1Translate(H, Vector[(0, 0, (2 * ra))]) → H'_2Translate(H', Vector[(0, 0, (2 * ra))]) → H''_2Polygon(H, H'_2, H''_2, H') → q1, h_3, h'_2, h''_2, i_1Segment(H, H'_2) → j_1Segment(H'_2, H''_2) → k_1Segment(H''_2, H') → l_1Angle(H'_2, H, H') → αAngle(H''_2, H'_2, H) → βAngle(H', H''_2, H'_2) → γAngle(H, H', H''_2) → δ