
六棱柱与三角柱的比较
几何画板及绘图内容加载中,请稍等……
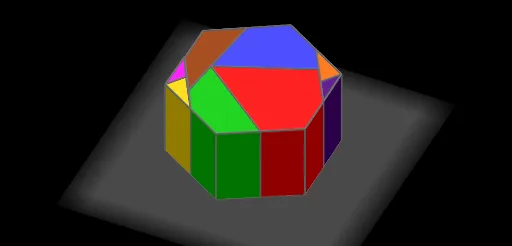
这个范例演示了六棱柱与三角柱的几何构造和体积计算。它涉及多边形、三角形和立体几何的核心概念。通过使用GeoGebra命令如Polygon、Prism等,可以动态展示棱柱的构造过程。适合初中和高中学生学习几何和体积计算。
GeoGebra 命令及参数
Polygon(C, D, 3) → poly1, f, g, h_5, EMidpoint(E, D) → FMidpoint(C, E) → GDistance(C, D) → distanceCDDistance(C, D) → aSegment(K, F) → iPoint(i) → HCircle(K, (0.5 * Distance[K, H])) → cPoint(c) → JMirror(J, K) → J'Circle(J, H) → dIntersect(d, f, 2) → IMirror(H, K) → H'Circle(I, Distance[D, F]) → eIntersect(e, f, 1) → LCircle(J, I) → kSegment(K, L) → jIntersect(k, j, 1) → MMirror(M, K) → M'Polygon(M, I, 3) → poly2, l, m, n, NPolygon(H', M', 3) → poly3, p, q, r, PDistance(N, H) → bPolygon(D, I, J, H, F) → poly4, d_1, i_1, j_1, h_1, f_1Polygon(H, J, K) → poly5, k_1, h_2, j_2Polygon(J', M', K) → poly6, k_2, j', m'Polygon(J, M, K) → poly7, k_3, j_3, m_1Polygon(L, M, J, I) → poly8, l_1, m_2, j_4, i_2Polygon(H', J', K) → poly9, k_4, h', j'_1Distance(G, P) → oPolygon(C, G, J', H', L) → poly10, c_1, g_1, j'_2, h'_1, l_2Polygon(E, F, M', J', G) → poly11, e_1, f_2, m'_1, j'_3, g_2Line(D, C) → sPoint(s) → OPoint(s) → QPolygon(O, Q, 6) → poly12, t, U, n_1, p_1, q_1, r_1, s_1, R, S, TPoint(s) → VPoint(Circle[V, Segment[O, Q]]) → WRotate(W + (Segment[Q, R], 0), Angle[R - Q] + Angle[W - V] - Angle[Q - O], W) → ZRotate(Z + (Segment[R, S], 0), Angle[S - R] + Angle[Z - W] - Angle[R - Q], Z) → A_1Rotate(A_1 + (Segment[S, T], 0), Angle[T - S] + Angle[A_1 - Z] - Angle[S - R], A_1) → B_1Rotate(B_1 + (Segment[T, U], 0), Angle[U - T] + Angle[B_1 - A_1] - Angle[T - S], B_1) → C_1Polygon(V, W, Z, A_1, B_1, C_1) → poly13, v, w, z_1, a_1, b_1, c_2Vector(J', V) → u_1Rotate(E_1, (((-u) * 7.95))°, D_1) → I_1Rotate(H_1, (((-u) * 7.95))°, D_1) → J_1Rotate(F_1, (((-u) * 7.95))°, D_1) → K_1Rotate(G_1, (((-u) * 7.95))°, D_1) → L_1Polygon(L_1, J_1, I_1, D_1, K_1) → poly14, l_3, j_5, i_3, d_2, k_5Rotate(D_1, (-Angle[C, G, J']), K_1) → M_1Ray(K_1, M_1) → t_1Circle(K_1, Distance[G, C]) → e_2Intersect(e_2, t_1, 1) → N_1Rotate(K_1, (-(60°)), N_1) → O_1Ray(N_1, O_1) → n_2Circle(N_1, Distance[C, L]) → p_2Intersect(p_2, n_2, 1) → P_1Rotate(K_1, Angle[G, J', H'], D_1) → Q_1Ray(D_1, Q_1) → q_2Circle(D_1, Distance[J', H']) → r_2Rotate(N_1, (((-u) * 180))°, K_1) → R_1Rotate(P_1, (((-u) * 180))°, K_1) → S_1Rotate(Q_1, (((-u) * 180))°, K_1) → T_1Rotate(D_1, (((-u) * 180))°, K_1) → U_1Polygon(K_1, U_1, T_1, S_1, R_1) → poly15, k_6, u_2, t_2, s_2, r_3Rotate(T_1, Angle[H', J', K], U_1) → V_1Ray(U_1, V_1) → a_2Circle(U_1, Distance[J', K]) → c_3Intersect(c_3, a_2, 1) → W_1Rotate(W_1, (((-u) * 180))°, T_1) → Z_1Rotate(U_1, (((-u) * 180))°, T_1) → A_2Polygon(T_1, A_2, Z_1) → poly16, z_2, t_3, a_3Rotate(T_1, Angle[M, K, J], Z_1) → B_2Ray(Z_1, B_2) → b_2Circle(Z_1, Distance[K, J]) → d_3Intersect(d_3, b_2, 1) → C_2Circle(Z_1, Distance[K, M]) → e_3Intersect(e_3, a_3, 1) → D_2Rotate(C_2, ((u * 180))°, Z_1) → E_2Rotate(D_2, ((u * 178))°, Z_1) → F_2Polygon(E_2, F_2, Z_1) → poly17, z_3, e_4, f_3Rotate(F_2, Angle[M, J, I], E_2) → G_2Ray(E_2, G_2) → g_3Circle(E_2, Distance[J, I]) → h_3Rotate(I_1, Angle[H, F, D], J_1) → H_2Ray(J_1, H_2) → m_3Circle(J_1, Distance[F, D]) → p_3Intersect(p_3, m_3, 1) → I_2Rotate(J_1, 60°, I_2) → J_2Ray(I_2, J_2) → n_3Circle(I_2, Distance[D, I]) → q_3Intersect(q_3, n_3, 1) → K_2Rotate(I_2, Angle[D, I, J], K_2) → L_2Ray(K_2, L_2) → s_3Circle(K_2, Distance[I, J]) → c_4Intersect(c_4, s_3, 1) → M_2Rotate(I_2, ((u * 180))°, J_1) → Q_2Rotate(K_2, Angle[I, J, H], M_2) → N_2Rotate(I_2, ((u * 180))°, J_1) → O_2Rotate(K_2, ((u * 180))°, J_1) → P_2Rotate(M_2, ((u * 180))°, J_1) → R_2Rotate(N_2, ((u * 180))°, J_1) → S_2Polygon(O_2, P_2, R_2, S_2, J_1) → poly18, o_2, p_4, r_4, s_4, j_6Rotate(R_2, Angle[J, I, L], P_2) → T_2Ray(P_2, T_2) → b_3Circle(P_2, Distance[I, L]) → d_4Intersect(d_4, b_3, 1) → U_2Rotate(P_2, Angle[I, L, M], U_2) → V_2Ray(U_2, V_2) → f_4Circle(U_2, Distance[L, M]) → g_4Intersect(g_4, f_4, 1) → W_2Polygon(P_2, U_2, W_2, R_2) → poly19, p_5, u_3, w_2, r_5Rotate(U_2, ((u * 180))°, P_2) → Z_2Rotate(W_2, ((u * 180))°, P_2) → A_3Rotate(R_2, ((u * 180))°, P_2) → B_3Polygon(Z_2, A_3, B_3, P_2) → poly20, z_4, a_4, b_4, p_6Rotate(S_2, Angle[H, J, K], R_2) → C_3Ray(R_2, C_3) → h_4Circle(R_2, Distance[K, J]) → q_4Intersect(q_4, h_4) → D_3,Rotate(D_3, (((-u) * 180))°, S_2) → E_3Rotate(R_2, (((-u) * 180))°, S_2) → F_3Polygon(S_2, F_3, E_3) → poly21, e_5, s_5, f_5Rotate(S_2, Angle[M', K, J'], E_3) → G_3Ray(E_3, G_3) → i_4Circle(E_3, Distance[K, J']) → t_4Intersect(t_4, i_4, 1) → H_3Circle(E_3, Distance[K, M']) → c_5Intersect(c_5, f_5, 1) → I_3Rotate(H_3, ((u * 180))°, E_3) → J_3Rotate(I_3, ((u * 180))°, E_3) → K_3Polygon(J_3, E_3, K_3) → poly22, k_7, j_7, e_6Polygon(E_2, A_3, Z_1) → poly23, z_5, e_7, a_5Prism(poly15, h) → o_1, L_3, face1, face6, arête1, arête5, arête4, arête3, arête2, arête6, arête8, arête9, M_3, arête10, arête7, N_3, O_3, P_3, face2, face5, face4, face3Prism(poly18, h) → v_1, Q_3, face7, face12, arête12, arête13, arête14, arête15, arête11, arête16, arête18, arête19, R_3, arête20, arête17, S_3, T_3, U_3, face9, face10, face11, face8Prism(poly20, h) → w_1, V_3, arête22, arête23, arête24, arête21, arête25, arête27, arête28, arête26, W_3, Z_3, A_4, face15, face16, face14, face13, face17Prism(poly16, h) → v_2, B_4, arête30, arête32, arête34, arête33, C_4, D_4, face20, face21, face19, face18, arête29, arête31Prism(poly17, h) → o_3, E_4, arête35, arête38, arête40, arête39, F_4, G_4, face25, face24, face23, face22, arête36, arête37Prism(poly21, h) → v_3, H_4, arête42, arête44, arête46, arête45, I_4, J_4, face28, face29, face27, face26, arête41, arête43Prism(poly22, h) → w_3, K_4, arête49, arête50, arête52, arête51, L_4, M_4, face31, face32, face33, face30, arête48, arête47Prism(poly14, h) → l_4, N_4, face38, face39, arête57, arête55, arête54, arête53, arête56, arête58, arête60, arête61, O_4, arête62, arête59, P_4, Q_4, R_4, face37, face36, face34, face35
AI 绘图提示语参考
画一个六棱柱和一个三角柱,展示它们的几何构造和体积计算。先画出六边形底面,再向上延伸形成六棱柱,同时画出三角柱。标注关键点、边和面,如六边形和三角形的顶点、中点、边长,以及两个棱柱的侧面和底面。用不同颜色区分两个棱柱,并标注它们的体积公式。
以上提示语为根据原始绘图命令整理而来,仅供参考。