
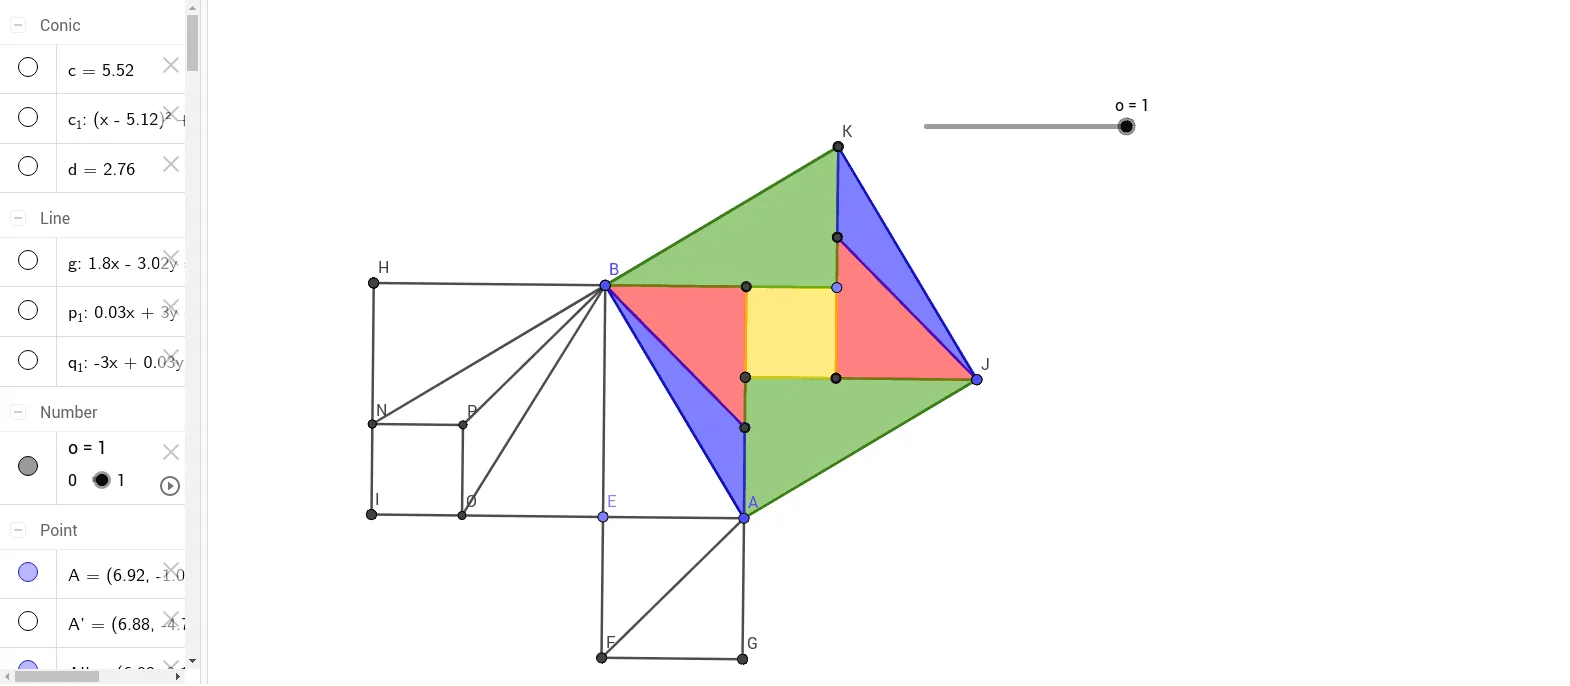
艾德里安·克洛斯科夫斯基 - 刘徽勾股定理第二证明
几何画板及绘图内容加载中,请稍等……
这个范例演示了刘徽勾股定理的第二种证明方法,通过几何图形和辅助线展示了勾股定理的成立。涉及的核心数学概念包括勾股定理、线性方程、圆锥、球体、线性规划或线性优化、中值。作图要点包括使用线段、中点、垂线、半圆、交点、圆弧、点、多边形、旋转、缩放、向量、平移、圆、镜像等GeoGebra命令和对象。适合高中数学学习和几何作图练习。
GeoGebra 命令及参数
Segment(A, B) → fMidpoint(f) → COrthogonalLine(C, f) → gSemicircle(A, B) → cIntersect(c, g) → D,CircleArc(C, D, A) → dPoint(d) → ESegment(B, E) → hSegment(E, A) → iPolygon(A, E, 4) → poly1, j, k, l, m, F, GPolygon(E, B, 4) → poly2, n, p, q, r, H, IPolygon(B, A, 4) → poly3, s, t, a_3, b, J, KSegment(B, H) → eSegment(H, I) → f_1Segment(I, E) → g_1Segment(E, F) → h_1Segment(F, G) → i_1Segment(G, A) → j_1Segment(A, J) → k_1Segment(J, K) → l_1Segment(K, B) → m_1Segment(F, A) → n_1Polygon(F, E, A) → t1, a_1, f_2, e_1Rotate(F, (-(((90 * o))°)), F) → F'Rotate(E, (-(((90 * o))°)), F) → E'Rotate(A, (-(((90 * o))°)), F) → A'Polygon(F', E', A') → t1', a', f', e'Dilate(B, o, F) → B'Vector(F, B') → uTranslate(F', u) → F''Translate(E', u) → E''Translate(A', u) → A''Polygon(F'', E'', A'') → t1'', a'', f'', e''Polygon(F, A, G) → t2, g_2, f_3, a_2Rotate(F, (-(((90 * o))°)), A) → F'_1Rotate(A, (-(((90 * o))°)), A) → A'_1Rotate(G, (-(((90 * o))°)), A) → G'Polygon(F'_1, A'_1, G') → t2', g', f'_1, a'_1Dilate(J, o, A) → J'Vector(A, J') → vTranslate(F'_1, v) → LTranslate(A'_1, v) → MTranslate(G', v) → G''Polygon(L, M, G'') → t2'', g'', l_2, m_2Circle(B, Distance[A, B]) → c_1Intersect(c_1, f_1) → N,Intersect(c_1, g_1) → O,OrthogonalLine(N, f_1) → p_1OrthogonalLine(O, g_1) → q_1Intersect(q_1, p_1) → PSegment(N, P) → r_1Segment(P, O) → s_1Segment(P, B) → t_1Segment(N, B) → b_1Segment(O, B) → d_1Polygon(N, H, B) → t3, b_2, n_2, h_2Dilate(A, o, N) → A'_2Vector(N, A'_2) → wTranslate(N, w) → N'Translate(H, w) → H'Translate(B, w) → B'_1Polygon(N', H', B'_1) → t3', b'_1, n', h'Translate(N, u_1) → N'_1Translate(H, u_1) → H'_1Translate(B, u_1) → B'_2Polygon(N'_1, H'_1, B'_2) → t3'_1, b'_2, n'_1, h'_1Polygon(N, B, P) → t4, p_2, n_3, b_3Rotate(N, ((90 * o))°, B) → N'_2Rotate(B, ((90 * o))°, B) → B'_3Rotate(P, ((90 * o))°, B) → P'Polygon(N'_2, B'_3, P') → t4', p', n'_2, b'_3Dilate(H', o, I) → H''Vector(I, H'') → v_1Polygon(N, P, O, I) → q1, n_4, p_3, o_1, i_2Translate(N, v_1) → N'_3Translate(P, v_1) → P'_1Translate(O, v_1) → O'Translate(I, v_1) → I'Polygon(N'_3, P'_1, O', I') → q1', n'_3, p'_1, o', i'Dilate(A, o, O) → A'_3Polygon(B, A'_3, E) → t5, e_2, b_4, a'_3Rotate(B, ((90 * o))°, B) → B'_4Rotate(A'_3, ((90 * o))°, B) → QRotate(E, ((90 * o))°, B) → E'_1Polygon(B'_4, Q, E'_1) → t5', e'_1, b'_4, q_2Mirror(P, e) → P'_2Mirror(O, e) → O'_1Segment(P'_2, O'_1) → j_2Dilate(P'_2, o, P) → RDilate(O'_1, o, O) → SPolygon(B, S, R) → t6, r_2, b_5, s_2Vector(B, B'_1) → w_1Translate(B, w_1) → B'_5Translate(S, w_1) → S'Translate(R, w_1) → R'Polygon(B'_5, S', R') → t6', r', b'_5, s'