
3×3矩阵变换2.2示例1:三维空间中的线性映射
几何画板及绘图内容加载中,请稍等……
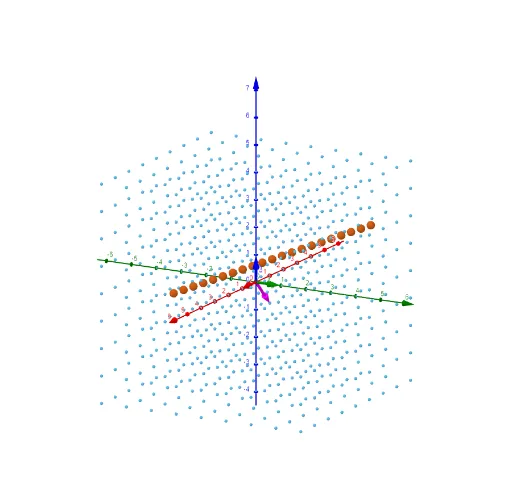
① 本范例演示一个3×3矩阵对三维空间中点、向量及曲线进行线性变换的直观效果,通过GeoGebra的3D视图展示变换前后的几何对象。② 核心数学概念包括矩阵乘法、线性变换、基向量(e₁, e₂, e₃)、正交平面以及参数曲线在变换下的像。③ 作图要点:使用ApplyMatrix命令对点、向量和曲线应用矩阵变换;利用OrthogonalPlane构造正交平面;通过Sequence生成序列对象;用CurveCartesian定义参数曲线;涉及对象包括矩阵T、单位矩阵I、点A、矩阵M、基向量e₁/e₂/e₃、参数t₁/t₂/t₃、直线d/e/f、点b、变换前后的点m1与m1'、直线l1与l1'、曲线c、直线l2与l2'、向量u及其变换u'。④ 适合大学线性代数或工程数学课程中讲解矩阵变换的几何意义,也可用于高中进阶数学或教师演示,帮助学生直观理解抽象矩阵运算。
GeoGebra 命令及参数
ApplyMatrix(M, e_{1}) → t_{1}ApplyMatrix(M, e_{2}) → t_{2}ApplyMatrix(M, e_{3}) → t_{3}OrthogonalPlane((0, 0, 0), Vector[t_{1} ⊗ t_{2}]) → dOrthogonalPlane((0, 0, 0), Vector[t_{1} ⊗ t_{3}]) → eOrthogonalPlane((0, 0, 0), Vector[t_{2} ⊗ t_{3}]) → fSequence(Sequence[(2 - (2 * w) + t, w, t), w, -4, 4, 1], t, -4, 4, 1) → m1ApplyMatrix(M, m1) → m1'Sequence(Sequence[Sequence[(x_{1}, x_{2}, x_{3}), x_{1}, -4, 4, 1], x_{2}, -4, 4, 1], x_{3}, -4, 4, 1) → l1CurveCartesian((9 * t) - 3, t - 1, t, t, -5, 5) → cApplyMatrix(M, l1) → l1'Sequence(c(w), w, -1, 1, 0.1) → l2ApplyMatrix(M, l2) → l2'ApplyMatrix(M, u) → u'
AI 绘图提示语参考
在三维空间中,展示一个3×3矩阵变换的效果。包含原点和三个基向量e₁、e₂、e₃,以及它们在变换后的结果t₁、t₂、t₃。构造三个相互垂直的平面d、e、f。然后绘制一个序列m1,包含点(2-2w+t, w, t),其中w和t在-4到4之间。接着应用变换得到m1'。再绘制一个参数曲线c,定义在t从-5到5时,坐标为(9t-3, t-1, t)。应用变换后得到曲线l1'。最后展示变换后的向量u及其变换后的版本u'。整个图形通过矩阵变换展示空间几何的变化。
以上提示语为根据原始绘图命令整理而来,仅供参考。