
Klein (botella de) Geometric Construction and Function Graphing
Loading the math board and drawing, please wait…
In collections
geometriadinamica.es
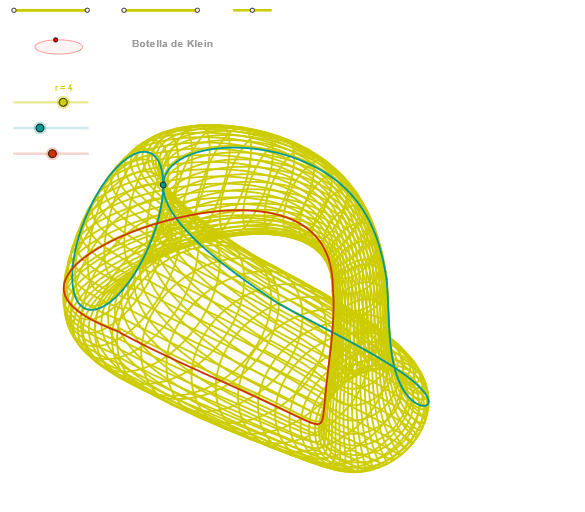
This example demonstrates how to create function graphs using geometric construction methods and explores the relationship between quadratic functions and similarity transformations. Key mathematical concepts include function graphing, quadratic functions, similarity transformations, and geometric construction. The construction involves GeoGebra commands such as Segment, Point, OrthogonalLine, Circle, Intersect, Ellipse, Angle, CurveCartesian, etc. It is suitable for high school students or college undergraduates learning analytic geometry and function graph drawing techniques.
GeoGebra Commands & Parameters
Segment(Q3, Q4) → p2Point(p2) → P3Segment(P3, Q4) → p4Point(p4) → P4Segment(Q1, Q2) → p1Point(p1) → P1Segment(P1, Q2) → p3Point(p3) → P2OrthogonalLine(C, xAxis) → zz2Circle(C, 0.62) → zz0Intersect(zz0, zz2, 1) → ZZ4Intersect(zz0, zz2, 2) → ZZ3Ellipse(ZZ3, ZZ4, 0.65) → zElipse2Point(zElipse2) → ZIntersect(zElipse2, zz2) → ZZ7, ZZ8Angle(ZZ8, C, Z) → zAngIncOrthogonalLine(C, yAxis) → zz1Intersect(zz0, zz1, 2) → ZZ2Intersect(zz0, zz1, 1) → ZZ1Ellipse(ZZ1, ZZ2, 0.65) → zElipse1Point(zElipse1) → XYIntersect(zElipse1, zz1) → ZZ5, ZZ6Angle(ZZ6, C, XY) → zAngRotSegment(Q5, Q6) → p5Point(p5) → P5Segment(ZZ5, ZZ6) → zz4Segment(ZZ7, ZZ8) → zz3Intersect(zElipse2, zElipse1, 1) → zPunto1Intersect(zElipse2, zElipse1, 4) → zPunto2Segment(zPunto1, zPunto2) → zSeg2CurveCartesian((r / 10 * (((((6 * cos(u)) * (1 + sin(u))) + (4 * (1 - cos(u) / 2))) * sin(zAngRot)) + ((16 * sin(u)) * cos(zAngRot)))), (r / 10 * ((((-(((6 * cos(u)) * (1 + sin(u))) + (4 * (1 - cos(u) / 2)))) * cos(zAngRot)) * sin(zAngInc)) + (((16 * sin(u)) * sin(zAngRot)) * sin(zAngInc)))), u, u1 + p, u2) → curva1BCurveCartesian((r / 10 * (((((6 * cos(u)) * (1 + sin(u))) + (4 * (1 - cos(u) / 2))) * sin(zAngRot)) + (((16 * sin(u)) + ((4 * (1 - cos(u) / 2)) * sin(u))) * cos(zAngRot)))), (r / 10 * ((((-(((6 * cos(u)) * (1 + sin(u))) + (4 * (1 - cos(u) / 2)))) * cos(zAngRot)) * sin(zAngInc)) + ((((16 * sin(u)) + ((4 * (1 - cos(u) / 2)) * sin(u))) * sin(zAngRot)) * sin(zAngInc)))), u, u1, u2 - p) → curva1ACurveCartesian((r / 10 * (((((6 * cos(α)) * (1 + sin(α))) + ((4 * (1 - cos(α) / 2)) * cos(v + 3.14159))) * sin(zAngRot)) + ((16 * sin(α)) * cos(zAngRot)))), (r / 10 * ((((-(((6 * cos(α)) * (1 + sin(α))) + ((4 * (1 - cos(α) / 2)) * cos(v + 3.14159)))) * cos(zAngRot)) * sin(zAngInc)) + (((16 * sin(α)) * sin(zAngRot)) * sin(zAngInc)) + (((4 * (1 - cos(α) / 2)) * sin(v)) * cos(zAngInc)))), v, v1, v2) → curva2BSequence(CurveCartesian[(r / 10 * (((((6 * cos(u)) * (1 + sin(u))) + ((4 * (1 - cos(u) / 2)) * cos(v))) * sin(zAngRot)) + (((16 * sin(u)) + (((4 * (1 - cos(u) / 2)) * sin(u)) * cos(v))) * cos(zAngRot)))), (r / 10 * ((((-(((6 * cos(u)) * (1 + sin(u))) + ((4 * (1 - cos(u) / 2)) * cos(v)))) * cos(zAngRot)) * sin(zAngInc)) + ((((16 * sin(u)) + (((4 * (1 - cos(u) / 2)) * sin(u)) * cos(v))) * sin(zAngRot)) * sin(zAngInc)) + (((4 * (1 - cos(u) / 2)) * sin(v)) * cos(zAngInc)))), u, u1, u2 - p], v, v1, v2, paso) → list2CurveCartesian((r / 10 * (((((6 * cos(α)) * (1 + sin(α))) + ((4 * (1 - cos(α) / 2)) * cos(v))) * sin(zAngRot)) + (((16 * sin(α)) + (((4 * (1 - cos(α) / 2)) * sin(α)) * cos(v))) * cos(zAngRot)))), (r / 10 * ((((-(((6 * cos(α)) * (1 + sin(α))) + ((4 * (1 - cos(α) / 2)) * cos(v)))) * cos(zAngRot)) * sin(zAngInc)) + ((((16 * sin(α)) + (((4 * (1 - cos(α) / 2)) * sin(α)) * cos(v))) * sin(zAngRot)) * sin(zAngInc)) + (((4 * (1 - cos(α) / 2)) * sin(v)) * cos(zAngInc)))), v, v1, v2) → curva2ACurveCartesian((r / 10 * (((((6 * cos(u)) * (1 + sin(u))) + ((4 * (1 - cos(u) / 2)) * cos(β))) * sin(zAngRot)) + (((16 * sin(u)) + (((4 * (1 - cos(u) / 2)) * sin(u)) * cos(β))) * cos(zAngRot)))), (r / 10 * ((((-(((6 * cos(u)) * (1 + sin(u))) + ((4 * (1 - cos(u) / 2)) * cos(β)))) * cos(zAngRot)) * sin(zAngInc)) + ((((16 * sin(u)) + (((4 * (1 - cos(u) / 2)) * sin(u)) * cos(β))) * sin(zAngRot)) * sin(zAngInc)) + (((4 * (1 - cos(u) / 2)) * sin(β)) * cos(zAngInc)))), u, u1, u2 - p) → a1CurveCartesian((r / 10 * (((((6 * cos(u)) * (1 + sin(u))) + ((4 * (1 - cos(u) / 2)) * cos(β))) * sin(zAngRot)) + ((16 * sin(u)) * cos(zAngRot)))), (r / 10 * ((((-(((6 * cos(u)) * (1 + sin(u))) + ((4 * (1 - cos(u) / 2)) * cos(β)))) * cos(zAngRot)) * sin(zAngInc)) + (((16 * sin(u)) * sin(zAngRot)) * sin(zAngInc)) + (((4 * (1 - cos(u) / 2)) * sin(β)) * cos(zAngInc)))), u, u1 + p, u2) → a2Sequence(CurveCartesian[(r / 10 * (((((6 * cos(u)) * (1 + sin(u))) + ((4 * (1 - cos(u) / 2)) * cos(v + 3.14159))) * sin(zAngRot)) + ((16 * sin(u)) * cos(zAngRot)))), (r / 10 * ((((-(((6 * cos(u)) * (1 + sin(u))) + ((4 * (1 - cos(u) / 2)) * cos(v + 3.14159)))) * cos(zAngRot)) * sin(zAngInc)) + (((16 * sin(u)) * sin(zAngRot)) * sin(zAngInc)) + (((4 * (1 - cos(u) / 2)) * sin(v)) * cos(zAngInc)))), v, v1, v2], u, u1 + p, u2, paso) → list3Sequence(CurveCartesian[(r / 10 * (((((6 * cos(u)) * (1 + sin(u))) + ((4 * (1 - cos(u) / 2)) * cos(v))) * sin(zAngRot)) + (((16 * sin(u)) + (((4 * (1 - cos(u) / 2)) * sin(u)) * cos(v))) * cos(zAngRot)))), (r / 10 * ((((-(((6 * cos(u)) * (1 + sin(u))) + ((4 * (1 - cos(u) / 2)) * cos(v)))) * cos(zAngRot)) * sin(zAngInc)) + ((((16 * sin(u)) + (((4 * (1 - cos(u) / 2)) * sin(u)) * cos(v))) * sin(zAngRot)) * sin(zAngInc)) + (((4 * (1 - cos(u) / 2)) * sin(v)) * cos(zAngInc)))), v, v1, v2], u, u1, u2 - p, paso) → list4Sequence(CurveCartesian[(r / 10 * (((((6 * cos(u)) * (1 + sin(u))) + ((4 * (1 - cos(u) / 2)) * cos(v + 3.14159))) * sin(zAngRot)) + ((16 * sin(u)) * cos(zAngRot)))), (r / 10 * ((((-(((6 * cos(u)) * (1 + sin(u))) + ((4 * (1 - cos(u) / 2)) * cos(v + 3.14159)))) * cos(zAngRot)) * sin(zAngInc)) + (((16 * sin(u)) * sin(zAngRot)) * sin(zAngInc)) + (((4 * (1 - cos(u) / 2)) * sin(v)) * cos(zAngInc)))), u, u1 + p, u2], v, v1, v2, paso) → list1
AI Drawing Prompt Reference
Draw a figure featuring two ellipses and two curves. Start by drawing two perpendicular lines, then create a circle centered at their intersection point. Mark the four intersection points of the circle with the lines. Connect these points to form a quadrilateral, then draw two ellipses using pairs of adjacent vertices as foci. Next, plot two curves based on angle parameters, connecting points on the ellipses and quadrilateral. Combine these curves with the ellipses and quadrilateral to illustrate the relationship between function graphs and geometric transformations.
The prompt above was compiled from the original drawing commands and is for reference only.