
V. Pantaloni 弦问题:动态几何演示
几何画板及绘图内容加载中,请稍等……
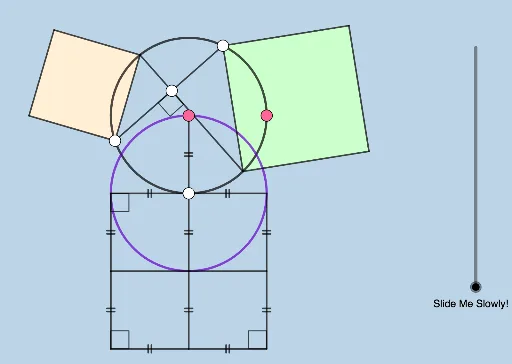
该范例动态展示并修改了 Vincent Pantaloni 在 Twitter 上发布的一个几何问题,涉及圆、弦、多边形及多种几何变换。核心数学概念包括圆的性质、弦与角的关系、相似变换、平移、旋转、镜像以及距离和角度的度量。作图要点:使用 GeoGebra 的 Circle、Point、Segment、OrthogonalLine、Intersect、Polygon、Radius、Line、Mirror、Angle、Distance、Midpoint、Min、Vector、Dilate、Translate、Ray、Rotate 等命令,构造了多个点、线段、多边形和辅助线,并通过滑块或拖动点实现动态修改。适合高中及以上学段的学生和教师用于探究几何问题、理解变换与相似性,也可作为数学建模或竞赛辅导的素材。
GeoGebra 命令及参数
Circle(A, B) → cPoint(c) → CPoint(c) → DSegment(C, D) → fPoint(f) → EOrthogonalLine(E, f) → gIntersect(c, g, 2) → FIntersect(c, g, 1) → GPolygon(D, G, 4) → poly1, h, i, j, k, H, IPolygon(C, F, 4) → poly2, l, m, n, p, J, KRadius(c) → aPoint(c) → LLine(A, L) → qOrthogonalLine(L, q) → rCircle(L, Distance[A, L]) → eIntersect(e, r, 1) → MIntersect(e, r, 2) → NOrthogonalLine(M, r) → sOrthogonalLine(N, r) → tIntersect(e, q, 2) → OOrthogonalLine(O, q) → f_1Mirror(N, O) → N'Mirror(M, O) → M'Intersect(s, f_1) → PIntersect(f_1, t) → QLine(N', M') → g_1Intersect(q, g_1) → RAngle(D, E, F) → αSegment(A, L) → h_1Segment(L, O) → i_1Segment(M, P) → j_1Segment(P, O) → k_1Segment(O, Q) → l_1Segment(Q, N) → m_1Segment(Q, M') → n_1Segment(M', R) → p_1Segment(R, O) → q_1Segment(P, N') → r_1Segment(N', R) → s_1Segment(M, L) → t_1Segment(L, N) → a_1Distance(J, F) → oDistance(D, G) → uSegment(F, G) → b_1Line(D, J) → e_1Midpoint(J, C) → TMin({poly1, poly2}) → o_1Midpoint(D, H) → UVector(T, O) → wDistance(D, I) → d_1Distance(A, B) → c_1Line(F, J) → f_2Circle(C, (2 * c_1)) → c_2Intersect(c_2, f_2, 2) → SSegment(J, K) → h_2Segment(K, C) → m_2Segment(C, F) → n_2Dilate(F, If[0 < v ≤ 1, 1 - v, 0], S) → F'_1Vector(F, F'_1) → u_1Translate(J, u_1) → S'Polygon(K, C, F'_1, S') → q1, k_2, c_3, f'_1, s'Ray(F, J) → i_2Line(S', K) → j_2Line(C, K) → p_2Distance(K, S') → v_1Line(C, S) → g_2OrthogonalLine(S', g_2) → l_2Intersect(g_2, l_2) → VDilate(S, If[2 < v ≤ 3, 3 - v, 0], V) → S'_1Vector(S, S'_1) → u_2Translate(C, u_2) → C'Polygon(S', K, C', S'_1) → q2, q_2, r_2, s_2, t_2Segment(J, F) → a_2Dilate(C', If[4 < v ≤ 5, 5 - v, 0], N) → C''Vector(C', C'') → v_2Translate(S', v_2) → S''Translate(K, v_2) → K'Translate(C', v_2) → C''_1Translate(S'_1, v_2) → WPolygon(S'', K', C''_1, W) → q2', s'', k', c''_1, w_2Line(C', K) → b_2Line(N, b_2) → d_2Point(d_2) → ZAngle(Z, N, Q) → βRotate(S'', If[5 < v ≤ 6, ((v - 5) * β), β], N) → S'''Rotate(K', If[5 < v ≤ 6, ((v - 5) * β), β], N) → K''Rotate(C''_1, If[5 < v ≤ 6, ((v - 5) * β), β], N) → A_1Rotate(W, If[5 < v ≤ 6, ((v - 5) * β), β], N) → W'Polygon(S''', K'', A_1, W') → q2'', s''', k'', e_2, w'Dilate(S''', If[6 < v ≤ 7, 7 - v, 0], N') → B_1Vector(S''', B_1) → u_3Translate(S''', u_3) → C_1Translate(K'', u_3) → K'''Translate(A_1, u_3) → D_1Translate(W', u_3) → W''Polygon(C_1, K''', D_1, W'') → q2''', f_3, k''', g_3, w''Segment(D, I) → h_3Segment(I, H) → i_3Segment(H, G) → j_3Segment(G, D) → k_3Line(D, I) → l_3Circle(G, (2 * c_1)) → d_3Intersect(d_3, l_3) → E_1, F_2Dilate(D, If[7 < v ≤ 8, 8 - v, 0], E_1) → D'Vector(D, D') → v_3Translate(I, v_3) → I'Polygon(G, H, I', D') → q3, g_4, h_4, i', d'Line(I', H) → m_3OrthogonalLine(G, m_3) → n_3Intersect(m_3, n_3) → F_1Dilate(H, If[9 < v ≤ 10, 10 - v, 0], F_1) → H'Vector(H, H') → w_3Translate(I', w_3) → I''Polygon(E_1, I'', H', G) → q4, p_3, i'', h', g_5Dilate(G, If[11 < v ≤ 12, 12 - v, 0], N) → G'Vector(G, G') → a_3Translate(E_1, a_3) → G_1Translate(I'', a_3) → I'''Translate(H', a_3) → H''Translate(G, a_3) → G'_1Polygon(G_1, I''', H'', G'_1) → q4', q_3, i''', h'', g'_1Line(G_1, N) → r_3Angle(G_1, N, M) → γRotate(G_1, If[12 < v ≤ 13, ((v - 12) * γ), γ], N) → H_1Rotate(I''', If[12 < v ≤ 13, ((v - 12) * γ), γ], N) → I_1Rotate(H'', If[12 < v ≤ 13, ((v - 12) * γ), γ], N) → H'''Rotate(G'_1, If[12 < v ≤ 13, ((v - 12) * γ), γ], N) → J_1Polygon(H_1, I_1, H''', J_1) → q4'', s_3, t_3, h''', b_3Dilate(N, If[13 < v ≤ 14, 14 - v, 0], D_1) → N'_1Vector(N, N'_1) → e_3Translate(H_1, e_3) → K_1Translate(I_1, e_3) → L_1Translate(H''', e_3) → M_1Translate(J_1, e_3) → N_1Polygon(K_1, L_1, M_1, N_1) → q4''', f_4, i_4, j_4, k_4Angle(P, M, L) → δAngle(R, N', P) → εAngle(Q, M', R) → ζLine(C, K) → m_4Line(F, J) → l_4Line(K, S') → p_4Line(C, S'_1) → n_4Line(G, H) → q_4Line(I', F_1) → r_4Line(E_1, G) → s_4
AI 绘图提示语参考
画一个动态几何图形,包含两个圆和它们的交点,以及由这些点形成的四边形。其中一个圆的直径是一条线段,另一条圆的直径与该线段垂直。通过这些点和线段,构建两个四边形,并展示它们的相似性和对称性。添加辅助线、角度和距离的测量,以及通过旋转、反射和位移等变换来展示几何性质。
以上提示语为根据原始绘图命令整理而来,仅供参考。