
三角形全等判定法则演示
几何画板及绘图内容加载中,请稍等……
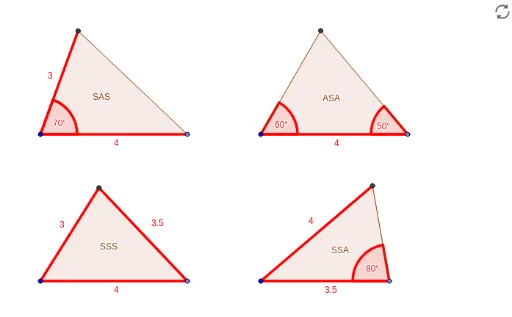
①本范例演示了三角形全等判定法则(SSS, SAS, ASA, AAS)的几何原理;②涉及核心数学概念包括全等性、几何变换、角度测量;③作图要点:使用Point, Segment, Rotate, Angle, Ray, Circle, Intersect, Polygon等GeoGebra命令构建三角形模型并展示判定条件;④适合初中及以上数学学习者,用于直观理解全等判定定理及应用。
GeoGebra 命令及参数
Point(Circle[A, 4]) → BSegment(A, B) → aRotate(B, 70°, A) → B'Angle(B, A, B') → αRay(A, B') → bCircle(A, 3) → cIntersect(c, b, 1) → CPolygon(A, B, C) → poligon1, c_1, a_1, b_1Point(Circle[D, 4]) → ESegment(D, E) → dRotate(E, 60°, D) → E'Angle(E, D, E') → βRotate(D, 310°, E) → D'Angle(D', E, D) → γRay(D, E') → eRay(E, D') → fIntersect(e, f) → FPolygon(D, E, F) → poligon2, f_1, d_1, e_1Point(Circle[G, 4]) → HSegment(G, H) → gCircle(G, 3) → hCircle(H, 3.5) → kIntersect(h, k, 1) → IPolygon(G, H, I) → poligon3, i, g_1, h_1Point(Circle[J, 3.5]) → KSegment(J, K) → jRotate(J, 280°, K) → J'Angle(J', K, J) → δRay(K, J') → lCircle(J, 4) → pIntersect(p, l, 1) → LPolygon(J, K, L) → poligon4, l_1, j_1, k_1
AI 绘图提示语参考
请绘制一个包含三个三角形的几何图形。每个三角形由三个点构成,这些点通过旋转、相交和射线来定义。第一个三角形使用点A和B,旋转后得到B',然后通过射线和圆相交得到点C。第二个三角形从点D开始,旋转后得到E',再通过射线和圆相交得到点F。第三个三角形从点G开始,旋转后得到H',然后通过射线和圆相交得到点I。确保图形清晰展示三角形的构造过程和关键点关系。
以上提示语为根据原始绘图命令整理而来,仅供参考。