
跷跷板模型
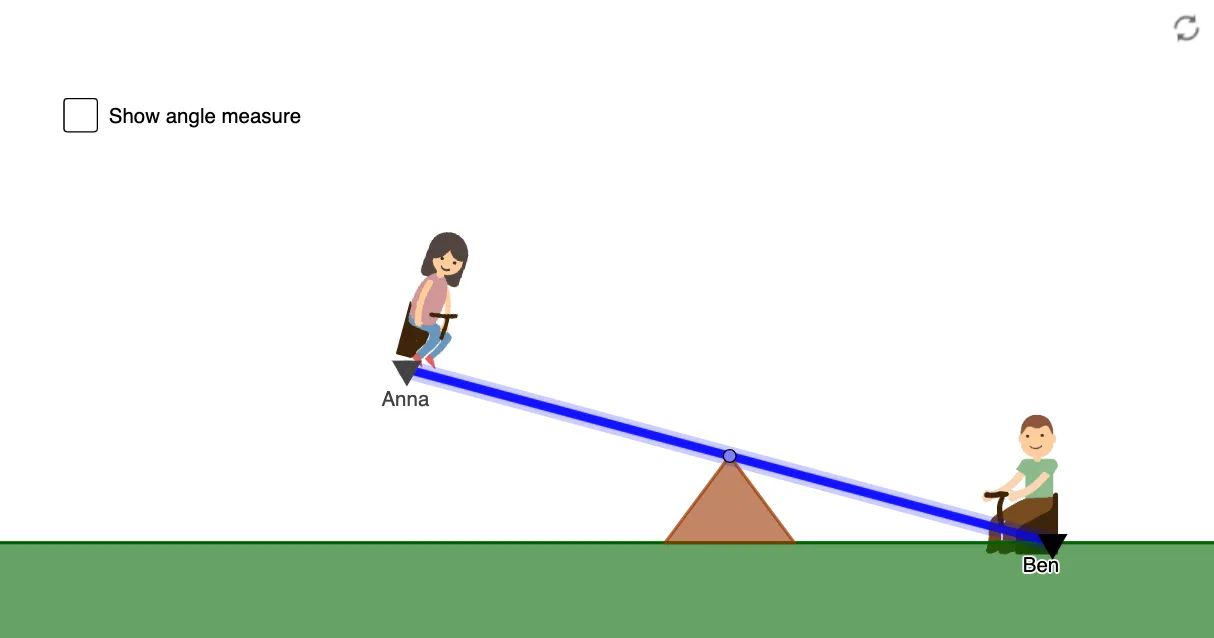
几何画板及绘图内容加载中,请稍等……
①本范例通过动态演示跷跷板的平衡原理,直观展示杠杆原理的物理应用;②涉及的核心数学概念包括几何作图(点、线、角、反射)、比例(Ratios)、解析几何(坐标几何);③作图要点提炼自构造摘要,使用了Intersect(交点)、Point(点)、Ray(射线)、OrthogonalLine(垂线)、Mirror(镜像)、Line(线)、Segment(线段)、Polygon(多边形)、Angle(角)等GeoGebra命令与对象;④适合初中及以上学段,用于几何作图教学和物理原理的数学建模。
GeoGebra 命令及参数
Intersect(xAxis, yAxis) → APoint(yAxis) → BRay(A, B) → fPoint(f) → COrthogonalLine(C, f) → gPoint(xAxis) → DOrthogonalLine(D, g) → hMirror(D, g) → D'OrthogonalLine(D', h) → iMirror(D, f) → D'_1Line(D'_1, h) → jSegment(D', D) → kIntersect(i, j) → ESegment(D'_1, E) → lPoint(l) → seatALine(C, seatA) → mIntersect(g, l) → GIntersect(g, k) → HIntersect(m, k) → AnnaSegment(Anna, seatA) → nIntersect(xAxis, yAxis) → FPoint(xAxis) → JPoint(xAxis) → KPolygon(C, J, K) → t1, k_1, c, j_1Angle(D'_1, C, seatA) → αOrthogonalLine(seatA, n) → pPoint(Circle[seatA, 2]) → NSegment(seatA, N) → qOrthogonalLine(N, yAxis) → rPoint(r) → OPolygon(N, O, 4) → poly1, s, t, d, e, P, QOrthogonalLine(Anna, m) → f_1Point(Circle[Anna, 1.75]) → LSegment(Anna, L) → g_1Line(L, m) → h_1Point(h_1) → RPolygon(R, L, 4) → poly2, i_1, l_1, m_1, n_1, S, T
AI 绘图提示语参考
画一个跷跷板模型,展示平衡原理。首先绘制坐标轴并确定原点,从原点沿x轴向右引一条射线,再从原点沿y轴向上引一条射线。以射线与x轴的交点为圆心画圆,交射线于一点,连接该点与射线与x轴的交点。以射线与y轴的交点为圆心画圆,交射线于一点,连接该点与射线与x轴的交点。以这两点为顶点,再添加两个点,构成一个四边形。以射线与x轴的交点为圆心画圆,交射线于一点,连接该点与射线与y轴的交点。以这两点为顶点,再添加两个点,构成另一个四边形。最后,连接这些点,形成跷跷板的形状,并标注关键点和线段。
以上提示语为根据原始绘图命令整理而来,仅供参考。