
毕达哥拉斯定理的无字几何证明:圆与相似三角形拼合
几何画板及绘图内容加载中,请稍等……
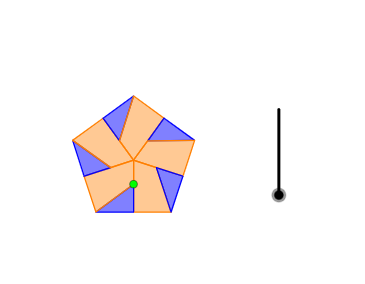
该范例通过一幅“无字证明”式的几何拼合图形直观展示直角三角形中面积关系,从而呈现毕达哥拉斯定理的结论。核心概念包括:直角三角形、相似三角形、圆与角关系、以及利用作图构造出的中点、重心与镜面对称来形成可对比的面积/长度结构。作图要点从构造摘要可见:使用 Intersect 获取关键交点,Point/Line/Circle 确定几何骨架;用 Polygon 构成多边形区域以便比较与拼合;借助 Midpoint、Centroid 构造辅助点;采用 Mirror 与 Rotate 进行对称与旋转拼接;用 OrthogonalLine/LineBisector/Angle 明确直角与角平分等约束;并通过 Circle 与相应交点生成与圆相关的相似/角度配置。适合中学高年级到竞赛训练使用,也可用于几何直观教学、定理可视化与课堂探究活动,帮助学生用“图形不等式式”思维理解定理。
GeoGebra 命令及参数
Intersect(xAxis, yAxis) → APoint(xAxis) → BPolygon(A, B, 5) → poly1, f, g, h, i, j, C, D, ECentroid(poly1) → FMidpoint(j) → GMidpoint(i) → HMidpoint(h) → IMidpoint(g) → JCentroid(poly1) → KMidpoint(f) → LPoint(Segment[K, L]) → MPolygon(A, G, F, M) → q1, a, g_1, f_1, mPolygon(L, A, M) → t1, m_1, l, a_1Mirror(M, m_1) → M'Line(A, M') → kOrthogonalLine(B, xAxis) → nIntersect(k, n) → NPolygon(N, A, 5) → poly2, p, q, r, s, t, O, P, QCentroid(poly2) → RCircle(F, Segment[R, N]) → cLine(E, F) → bLine(F, D) → dLine(F, C) → eLine(F, B) → h_1Line(F, A) → i_1Intersect(c, i_1, 2) → SIntersect(c, b, 1) → TIntersect(c, d, 2) → UIntersect(c, e, 2) → VIntersect(c, h_1, 2) → WRotate(M, (2 * π / 5), K) → M'_1Polygon(L, F, M'_1, B) → q2, l_1, f_2, m'_1, b_1Line(W, V) → j_1Intersect(b, j_1) → ZLineBisector(M'_1, Z) → k_1LineBisector(B, W) → n_1Intersect(k_1, n_1) → A_1Angle(W, A_1, B) → αIf(0 ≤ o ≤ 1, Polygon[Rotate[L, ((-o) * α), A_1], Rotate[F, ((-o) * α), A_1], Rotate[M'_1, ((-o) * α), A_1], Rotate[B, ((-o) * α), A_1]]) → q3If(0 ≤ o ≤ 1, Rotate[L, ((-o) * α), A_1]) → B_1Rotate(If[0 ≤ o ≤ 1, Polygon[Rotate[L, ((-o) * α), A_1], Rotate[A, ((-o) * α), A_1], Rotate[M, ((-o) * α), A_1]]], (o * π), B_1) → t2Rotate(If[0 ≤ o ≤ 1, Rotate[M, ((-o) * α), A_1]], (o * π), B_1) → C_1Rotate(Rotate[If[0 ≤ o ≤ 1, Polygon[Rotate[A, ((-o) * α), A_1], Rotate[G, ((-o) * α), A_1], Rotate[F, ((-o) * α), A_1], Rotate[M, ((-o) * α), A_1]]], (o * π), B_1], ((-o) * π), C_1) → q4Rotate(Rotate[If[0 ≤ o ≤ 1, Rotate[G, ((-o) * α), A_1]], (o * π), B_1], ((-o) * π), C_1) → D_1Rotate(M, (-2 * π / 5), K) → M'_2Polygon(E, G, M'_2) → t3, m'_2, e_1, g_2Rotate(Rotate[Rotate[If[0 ≤ o ≤ 1, Polygon[Rotate[E, ((-o) * α), A_1], Rotate[G, ((-o) * α), A_1], Rotate[M'_2, ((-o) * α), A_1]]], (o * π), B_1], ((-o) * π), C_1], (o * π), D_1) → t4Rotate(Rotate[Rotate[If[0 ≤ o ≤ 1, Rotate[M'_2, ((-o) * α), A_1]], (o * π), B_1], ((-o) * π), C_1], (o * π), D_1) → E_1Polygon(H, E, M'_2, F) → q5, h_2, e_2, p_1, f_3Rotate(Rotate[Rotate[Rotate[If[0 ≤ o ≤ 1, Polygon[Rotate[H, ((-o) * α), A_1], Rotate[E, ((-o) * α), A_1], Rotate[M'_2, ((-o) * α), A_1], Rotate[F, ((-o) * α), A_1]]], (o * π), B_1], ((-o) * π), C_1], (o * π), D_1], ((-o) * π), E_1) → q6Rotate(M, (6 * π / 5), K) → M'_3Rotate(Rotate[Rotate[Rotate[If[0 ≤ o ≤ 1, Rotate[H, ((-o) * α), A_1]], (o * π), B_1], ((-o) * π), C_1], (o * π), D_1], ((-o) * π), E_1) → F_1Polygon(D, H, M'_3) → t5, m'_3, d_1, h_3Rotate(Rotate[Rotate[Rotate[Rotate[If[0 ≤ o ≤ 1, Polygon[Rotate[D, ((-o) * α), A_1], Rotate[H, ((-o) * α), A_1], Rotate[M'_3, ((-o) * α), A_1]]], (o * π), B_1], ((-o) * π), C_1], (o * π), D_1], ((-o) * π), E_1], (o * π), F_1) → t6Rotate(Rotate[Rotate[Rotate[Rotate[If[0 ≤ o ≤ 1, Rotate[M'_3, ((-o) * α), A_1]], (o * π), B_1], ((-o) * π), C_1], (o * π), D_1], ((-o) * π), E_1], (o * π), F_1) → G_1Polygon(I, F, M'_3, D) → q7, i_2, f_4, q_1, d_2Rotate(Rotate[Rotate[Rotate[Rotate[Rotate[If[0 ≤ o ≤ 1, Polygon[Rotate[I, ((-o) * α), A_1], Rotate[F, ((-o) * α), A_1], Rotate[M'_3, ((-o) * α), A_1], Rotate[D, ((-o) * α), A_1]]], (o * π), B_1], ((-o) * π), C_1], (o * π), D_1], ((-o) * π), E_1], (o * π), F_1], ((-o) * π), G_1) → q8Rotate(M, (4 * π / 5), K) → M'_4Rotate(Rotate[Rotate[Rotate[Rotate[Rotate[If[0 ≤ o ≤ 1, Rotate[I, ((-o) * α), A_1]], (o * π), B_1], ((-o) * π), C_1], (o * π), D_1], ((-o) * π), E_1], (o * π), F_1], ((-o) * π), G_1) → H_1Polygon(M'_4, I, C) → t7, c_1, m'_4, i_3Rotate(Rotate[Rotate[Rotate[Rotate[Rotate[Rotate[If[0 ≤ o ≤ 1, Polygon[Rotate[M'_4, ((-o) * α), A_1], Rotate[I, ((-o) * α), A_1], Rotate[C, ((-o) * α), A_1]]], (o * π), B_1], ((-o) * π), C_1], (o * π), D_1], ((-o) * π), E_1], (o * π), F_1], ((-o) * π), G_1], (o * π), H_1) → t8Polygon(F, M'_4, C, J) → q9, f_5, r_1, c_2, j_2Rotate(Rotate[Rotate[Rotate[Rotate[Rotate[Rotate[If[0 ≤ o ≤ 1, Rotate[M'_4, ((-o) * α), A_1]], (o * π), B_1], ((-o) * π), C_1], (o * π), D_1], ((-o) * π), E_1], (o * π), F_1], ((-o) * π), G_1], (o * π), H_1) → I_1Rotate(Rotate[Rotate[Rotate[Rotate[Rotate[Rotate[Rotate[If[0 ≤ o ≤ 1, Polygon[Rotate[F, ((-o) * α), A_1], Rotate[M'_4, ((-o) * α), A_1], Rotate[C, ((-o) * α), A_1], Rotate[J, ((-o) * α), A_1]]], (o * π), B_1], ((-o) * π), C_1], (o * π), D_1], ((-o) * π), E_1], (o * π), F_1], ((-o) * π), G_1], (o * π), H_1], ((-o) * π), I_1) → q10Rotate(Rotate[Rotate[Rotate[Rotate[Rotate[Rotate[Rotate[If[0 ≤ o ≤ 1, Rotate[J, ((-o) * α), A_1]], (o * π), B_1], ((-o) * π), C_1], (o * π), D_1], ((-o) * π), E_1], (o * π), F_1], ((-o) * π), G_1], (o * π), H_1], ((-o) * π), I_1) → J_1Polygon(B, M'_1, J) → t9, j_3, b_2, s_1Rotate(Rotate[Rotate[Rotate[Rotate[Rotate[Rotate[Rotate[Rotate[If[0 ≤ o ≤ 1, Polygon[Rotate[B, ((-o) * α), A_1], Rotate[M'_1, ((-o) * α), A_1], Rotate[J, ((-o) * α), A_1]]], (o * π), B_1], ((-o) * π), C_1], (o * π), D_1], ((-o) * π), E_1], (o * π), F_1], ((-o) * π), G_1], (o * π), H_1], ((-o) * π), I_1], (o * π), J_1) → t10
AI 绘图提示语参考
绘制一个以原点为直角顶点的直角三角形,并构造一个正五边形作为基础框架。在五边形内部,通过连接各边中点与重心,划分出多个小三角形和四边形区域。以重心为圆心,过某顶点作圆,圆与五边形各顶点连线相交,形成五个交点。利用这些交点构造角平分线,确定旋转中心,并围绕该中心将部分多边形旋转复制,形成对称的拼图效果。整个图形通过旋转和镜像操作,将不同区域重新排列,直观展示面积关系,体现勾股定理的几何证明。
以上提示语为根据原始绘图命令整理而来,仅供参考。