
无言证明 by Steve Phelps (2)
几何画板及绘图内容加载中,请稍等……
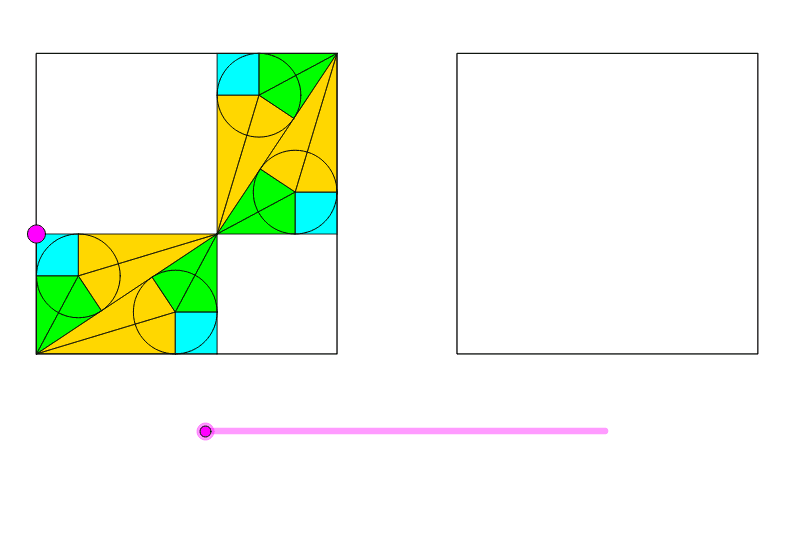
通过拖动点和滑块,观察图形的变化,探索几何证明。本例展示了通过几何变换证明几何性质。使用了构造多边形、圆、向量、变换等GeoGebra命令。适合初中及以上学生学习几何证明。
GeoGebra 命令及参数
Intersect(xAxis, yAxis) → APoint(xAxis) → BPolygon(A, B, 4) → poly1, a, b, c, d, C, DPoint(xAxis) → EPolygon(E, F, 4) → poly2, e, f, g, h, G, HPoint(d) → IOrthogonalLine(I, d) → iCircle(C, Segment[A, I]) → kIntersect(k, c, 1) → JOrthogonalLine(J, c) → jIntersect(i, j) → KSegment(A, K) → lSegment(K, C) → mIntersect(j, a) → LIntersect(i, b) → MIncircle(J, C, K) → pIncircle(C, M, K) → qIncircle(K, L, A) → rIncircle(I, K, A) → sCenter(s) → NCenter(p) → OCenter(q) → PCenter(r) → QIntersect(s, i, 1) → RIntersect(s, d, 1) → SIntersect(s, l, 1) → TIntersect(r, l, 1) → UIntersect(r, j, 1) → VIntersect(r, a, 1) → WIntersect(q, m, 1) → ZIntersect(q, i, 1) → A_1Intersect(q, b, 1) → B_1Intersect(p, m, 1) → C_1Intersect(p, j, 1) → D_1Segment(D_1, O) → tSegment(O, C_1) → a_1Segment(Z, P) → b_1Segment(P, B_1) → c_1Segment(P, A_1) → d_1Segment(U, Q) → e_1Segment(Q, V) → f_1Segment(Q, W) → g_1Segment(T, N) → h_1Segment(N, S) → i_1Segment(N, R) → j_1Intersect(p, c) → E_1, F_1Segment(O, E_1) → nSegment(J, K) → k_1Segment(K, L) → l_1Segment(K, M) → m_1Segment(K, I) → n_1Polygon(I, S, N, R) → poly3, i_2, s_1, n_2, r_1Polygon(Q, W, L, V) → poly4, q_1, w, l_2, vPolygon(D_1, J, E_1, O) → poly5, d_2, j_2, e_2, oPolygon(P, A_1, M, B_1) → poly6, p_1, a_2, m_2, b_2If(0 ≤ zz ≤ 1, 1 - zz, If[zz > 1, 0, 1]) → d1Dilate(M, d1, F) → M'Vector(M, M') → uTranslate(P, u) → P'Translate(A_1, u) → G_1Translate(M, u) → M'_1Translate(B_1, u) → H_1Polygon(P', G_1, M'_1, H_1) → poly6', p', g_2, m'_1, h_2Dilate(O, d1, H_1) → O'Dilate(L, d1, G_1) → L'Dilate(N, d1, P') → N'Vector(O, O') → u_1Vector(L, L') → v_1Vector(N, N') → w_1Translate(D_1, u_1) → I_1Translate(J, u_1) → J'Translate(E_1, u_1) → J_1Translate(O, u_1) → O'_1Polygon(I_1, J', J_1, O'_1) → poly5', i_3, j', j_3, o'_1Translate(Q, v_1) → Q'Translate(W, v_1) → W'Translate(L, v_1) → L'_1Translate(V, v_1) → V'Polygon(Q', W', L'_1, V') → poly4', q', w', l'_1, v'Translate(I, w_1) → I'Translate(S, w_1) → S'Translate(N, w_1) → N'_1Translate(R, w_1) → R'Polygon(I', S', N'_1, R') → poly3', i', s', n'_1, r'Segment(P, C) → t_1Segment(O, K) → c_2Segment(K, P) → f_2Segment(Q, K) → k_2Segment(Q, A) → p_2Segment(N, A) → q_2Segment(N, K) → r_2Polygon(B_1, C, P) → poly7, p_3, b_3, c_3If(1 ≤ zz ≤ 2, 2 - zz, If[zz > 2, 0, 1]) → d2Dilate(B_1, d2, J_1) → K_1Vector(B_1, K_1) → u_2Translate(B_1, u_2) → L_1Translate(C, u_2) → C'Translate(P, u_2) → P'_1Polygon(L_1, C', P'_1) → poly7', p'_1, l_3, c'Polygon(K, D_1, O) → poly8, o_1, k_3, d_3Dilate(O, d2, C') → O'_2Vector(O, O'_2) → v_2Translate(K, v_2) → K'Translate(D_1, v_2) → M_1Translate(O, v_2) → O'_3Polygon(K', M_1, O'_3) → poly8', o'_3, k', m_3Dilate(W, d2, W') → W'_1Vector(W, W'_1) → w_2Polygon(A, Q, W) → poly9, w_3, a_3, q_3Translate(A, w_2) → A'Translate(Q, w_2) → Q'_1Translate(W, w_2) → W'_2Polygon(A', Q'_1, W'_2) → poly9', w'_2, a', q'_1Polygon(N, R, K) → poly10, k_4, n_3, r_3Dilate(K, d2, Q'_1) → K'_1Vector(K, K'_1) → s_2Translate(N, s_2) → N'_2Translate(R, s_2) → R'_1Translate(K, s_2) → K'_2Polygon(N'_2, R'_1, K'_2) → poly10', k'_2, n'_2, r'_1Angle(W, A, T) → αPolygon(T, N, K) → poly11, k_5, t_2, n_4Translate(T, s_2) → T'Translate(N, s_2) → N'_3Translate(K, s_2) → K'_3Polygon(T', N'_3, K'_3) → poly11', k'_3, t', n'_3If(1 ≤ zz ≤ 2, zz - 1, If[zz > 2, 1, 0]) → r1Rotate(T', (-((α * r1))), K'_1) → T''Rotate(N'_3, (-((α * r1))), K'_1) → N_1Rotate(K'_3, (-((α * r1))), K'_1) → O_1Polygon(T'', N_1, O_1) → poly11'', o_2, t'', n_5Polygon(A, U, Q) → poly12, q_4, a_4, u_3Dilate(Q, d2, Q') → Q'_2Vector(Q, K'_1) → v_3Translate(A, v_3) → A'_1Translate(U, v_3) → U'Translate(Q, v_3) → Q'_3Rotate(A'_1, (-((α * r1))), K'_1) → P_1Rotate(U', (-((α * r1))), K'_1) → U''Rotate(Q'_3, (-((α * r1))), K'_1) → Q_1Dilate(Q, d2, Q') → Q'_4Vector(Q, Q'_1) → e_3Translate(A, e_3) → A'_2Translate(U, e_3) → U'_1Translate(Q, e_3) → Q'_5Polygon(A'_2, U'_1, Q'_5) → poly12', q'_5, a'_2, u'_1Rotate(A'_2, (-((α * r1))), Q'_1) → R_1Rotate(U'_1, (-((α * r1))), Q'_1) → S_1Rotate(Q'_5, (-((α * r1))), Q'_1) → T_1Polygon(R_1, S_1, T_1) → poly12'', t_3, r_4, s_3Polygon(K, O, C_1) → poly13, c_4, k_6, o_3Dilate(K, d2, K') → K'_4Vector(K, K'_4) → f_3Translate(K, f_3) → K'_5Translate(O, f_3) → O'_4Translate(C_1, f_3) → U_1Polygon(K'_5, O'_4, U_1) → poly13', u_4, k'_5, o'_4Rotate(K'_5, (α * r1), K'_4) → V_1Rotate(O'_4, (α * r1), K'_4) → W_1Rotate(U_1, (α * r1), K'_4) → Z_1Polygon(V_1, W_1, Z_1) → poly13'', z_1, v_4, w_4Polygon(C, Z, P) → poly14, p_4, c_5, z_2Dilate(P, d2, K'_4) → P'_2Vector(P, P'_2) → g_3Translate(C, g_3) → C'_1Translate(Z, g_3) → Z'Translate(P, g_3) → P'_3Polygon(C'_1, Z', P'_3) → poly14', p'_3, c'_1, z'Rotate(C'_1, (α * r1), P'_2) → A_2Rotate(Z', (α * r1), P'_2) → Z''Rotate(P'_3, (α * r1), P'_2) → B_2Polygon(A_2, Z'', B_2) → poly14'', b_4, a_5, z''Segment(O, C) → h_3Polygon(A, S, N) → poly15, n_6, a_6, s_4Polygon(A, T, N) → poly16, n_7, a_7, t_4Polygon(Q, U, K) → poly17, k_7, q_5, u_5Polygon(Q, V, K) → poly18, k_8, q_6, v_5If(2 ≤ zz ≤ 3, 3 - zz, If[zz > 2, 0, 1]) → d3If(2 ≤ zz ≤ 3, zz - 2, If[zz > 3, 1, 0]) → r2Dilate(V, d3, E) → V'_1Vector(V, V'_1) → d_4Translate(Q, d_4) → Q'_6Translate(V, d_4) → V'_2Translate(K, d_4) → K'_6Polygon(Q'_6, V'_2, K'_6) → poly18', k'_6, q'_6, v'_2Rotate(Q'_6, (-((90° * r2))), V'_1) → C_2Rotate(V'_2, (-((90° * r2))), V'_1) → D_2Rotate(K'_6, (-((90° * r2))), V'_1) → E_2Polygon(C_2, D_2, E_2) → poly18'', e_4, c_6, d_5Dilate(N, d3, A') → N'_4Vector(N, N'_4) → f_4Translate(A, f_4) → A'_3Translate(S, f_4) → S'_1Translate(N, f_4) → N'_5Polygon(A'_3, S'_1, N'_5) → poly15', n'_5, a'_3, s'_1Rotate(A'_3, (-(((r2 * 90))°)), N'_4) → F_2Rotate(S'_1, (-(((r2 * 90))°)), N'_4) → G_2Rotate(N'_5, (-(((r2 * 90))°)), N'_4) → H_2Polygon(F_2, G_2, H_2) → poly15'', h_4, f_5, g_4Dilate(T, d3, R'_1) → T'_1Vector(T, T'_1) → i_4Translate(A, i_4) → A'_4Translate(T, i_4) → T'_2Translate(N, i_4) → N'_6Polygon(A'_4, T'_2, N'_6) → poly16', n'_6, a'_4, t'_2Rotate(A'_4, (-((r2 * α))), T'_1) → I_2Rotate(T'_2, (-((r2 * α))), T'_1) → J_2Rotate(N'_6, (-((r2 * α))), T'_1) → K_2Polygon(I_2, J_2, K_2) → poly16'', k_9, i_5, j_4Dilate(K, d3, N_1) → K'_7Vector(K, K'_7) → l_4Translate(Q, l_4) → Q'_7Translate(U, l_4) → U'_2Translate(K, l_4) → K'_8Polygon(Q'_7, U'_2, K'_8) → poly17', k'_8, q'_7, u'_2Rotate(Q'_7, (-((r2 * α))), K'_7) → L_2Rotate(U'_2, (-((r2 * α))), K'_7) → M_2Rotate(K'_8, (-((r2 * α))), K'_7) → N_2Polygon(L_2, M_2, N_2) → poly17'', n_8, l_5, m_4Polygon(O, C, C_1) → poly19, c_7, o_4, c_8Polygon(O, E_1, C) → poly20, c_9, o_5, e_5Polygon(K, Z, P) → poly21, p_5, k_{10}, z_3Polygon(K, A_1, P) → poly22, p_6, k_{11}, a_8Dilate(C, d3, G) → C'_2Vector(C, C'_2) → w_5Translate(O, w_5) → O'_5Translate(C, w_5) → C'_3Translate(C_1, w_5) → O_2Polygon(O'_5, C'_3, O_2) → poly19', o_6, o'_5, c'_3Rotate(O'_5, (r2 * α), C'_2) → P_2Rotate(C'_3, (r2 * α), C'_2) → Q_2Rotate(O_2, (r2 * α), C'_2) → R_2Polygon(P_2, Q_2, R_2) → poly19'', r_5, p_7, q_7Dilate(P, d3, G) → P'_4Vector(P, P'_4) → b_5Translate(K, b_5) → K'_9Translate(Z, b_5) → Z'_1Translate(P, b_5) → P'_5Polygon(K'_9, Z'_1, P'_5) → poly21', p'_5, k'_9, z'_1Rotate(K'_9, (r2 * α), P'_4) → S_2Rotate(Z'_1, (r2 * α), P'_4) → T_2Rotate(P'_5, (r2 * α), P'_4) → U_2Polygon(S_2, T_2, U_2) → poly21'', u_6, s_5, t_5Dilate(P, d3, M_1) → P'_6Vector(P, P'_6) → g_5Translate(K, g_5) → K'_{10}Translate(A_1, g_5) → V_2Translate(P, g_5) → P'_7Polygon(K'_{10}, V_2, P'_7) → poly22', p'_7, k'_{10}, v_6Rotate(K'_{10}, (-(((r2 * 90))°)), P'_6) → W_2Rotate(V_2, (-(((r2 * 90))°)), P'_6) → Z_2Rotate(P'_7, (-(((r2 * 90))°)), P'_6) → A_3Polygon(W_2, Z_2, A_3) → poly22'', a_9, w_6, z_4Dilate(C, d3, M_1) → C'_4Vector(C, C'_4) → h_5Translate(O, h_5) → O'_6Translate(E_1, h_5) → B_3Translate(C, h_5) → C'_5Polygon(O'_6, B_3, C'_5) → poly20', c'_5, o'_6, b_6Rotate(O'_6, (-(((r2 * 90))°)), C'_4) → C_3Rotate(B_3, (-(((r2 * 90))°)), C'_4) → D_3Rotate(C'_5, (-(((r2 * 90))°)), C'_4) → E_3Polygon(C_3, D_3, E_3) → poly20'', e_6, c_{10}, d_6
AI 绘图提示语参考
画一个四边形和两个正方形,通过拖动点和滑块观察几何变换。首先构造一个四边形和两个正方形,然后连接对角线并画出垂直线。接着以四边形的一顶点和对角线为圆心画圆,交点处作内切圆。最后连接关键交点形成多个小三角形和四边形,展示几何性质。
以上提示语为根据原始绘图命令整理而来,仅供参考。