
用随机求和逼近欧拉数e并统计停止步数
几何画板及绘图内容加载中,请稍等……
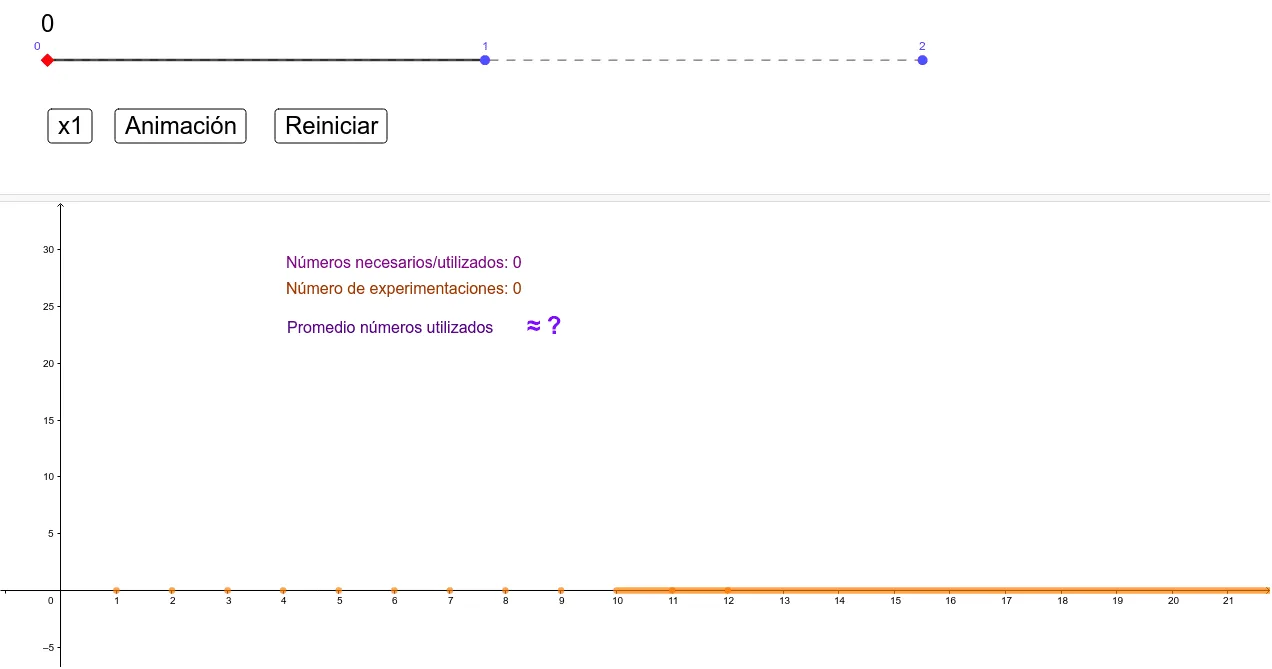
该范例演示:在0到1之间均匀随机抽取数并逐步相加,直到总和首次超过1为止,统计需要的抽取次数,从而观察其与欧拉数e相关的近似关系。核心数学概念包括:均匀随机变量、停止时间(first passage time)、概率统计中的期望/近似思想,以及由多次试验得到的分布可视化(如箱线图)、数列式的递推求和。作图与建模要点来自GeoGebra的几何+代数联动:使用 Point 与 DynamicCoordinates 构造随过程变化的随机点/中间状态坐标,借助 Segment、Circle 与 Intersect 生成与几何阈值或可视化结构相关的辅助几何元素,利用 PolyLine 连接过程轨迹以呈现累加演化,结合 If 控制“当结果大于1即停止”的逻辑分支;同时用 LaTeX 标注关键量(如阈值、次数等)。从对象命名可见它包含多次试验的样本量级(如Auno到Aonce等)与计数/控制变量(如n、A、K、f等),用于汇总与展示结果。适合中学高年级到大学基础概率课程,或用于课堂演示“概率停止过程如何产生e的数值近似”,也可作为计算机/交互式数学实验的教学素材。
GeoGebra 命令及参数
Point(xAxis) → WDynamicCoordinates(W, 12, ((Aotros * 100)) / n) → E_1Point(xAxis) → VPoint(xAxis) → UPoint(xAxis) → TPoint(xAxis) → SPoint(xAxis) → RPoint(xAxis) → JPoint(xAxis) → IPoint(xAxis) → HPoint(xAxis) → GPoint(xAxis) → FPoint(xAxis) → EDynamicCoordinates(V, 11, ((Aonce * 100)) / n) → D_1DynamicCoordinates(T, 9, ((Anueve * 100)) / n) → B_1DynamicCoordinates(S, 8, ((Aocho * 100)) / n) → A_1DynamicCoordinates(R, 7, ((Asiete * 100)) / n) → ZDynamicCoordinates(J, 6, ((Aseis * 100)) / n) → QDynamicCoordinates(I, 5, ((Acinco * 100)) / n) → PDynamicCoordinates(H, 4, ((Acuatro * 100)) / n) → ODynamicCoordinates(G, 3, ((Atres * 100)) / n) → NDynamicCoordinates(F, 2, ((Ados * 100)) / n) → MDynamicCoordinates(E, 1, ((Auno * 100)) / n) → KSegment(A, B) → fCircle(B, s) → cSegment(B, D) → gIntersect(c, g) → C,PolyLine(L) → hSegment(M, F) → iSegment(N, G) → jSegment(O, H) → kSegment(P, I) → lSegment(Q, J) → mSegment(K, E) → qSegment(S, A_1) → rSegment(B_1, T) → tSegment(C_1, U) → bSegment(D_1, V) → dSegment(W, E_1) → f_1Segment(R, Z) → h_1If(v ≠ 0, a_1 / v, 0) → b_1LaTeX($1) → text5
AI 绘图提示语参考
画一个随机游走过程,从0到1的区间内随机选择数值并累加,当累加值超过1时停止,记录所需次数。通过多次试验展示结果分布,并用几何图形如点和线段表示每个步骤和停止点,用动态坐标标注关键数值,最后用折线图展示多次试验的步数分布,体现与欧拉数e的近似关系。
以上提示语为根据原始绘图命令整理而来,仅供参考。