
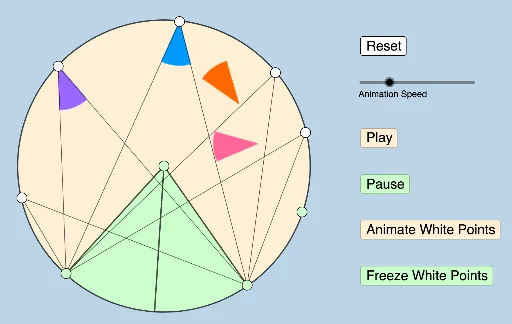
圆周角定理动态演示
几何画板及绘图内容加载中,请稍等……
所属专题
Circles (Theorems)
①本范例动态演示圆周角定理的几何意义,通过旋转和交点变化直观展示圆周角与所对圆心角的关系;②涉及核心数学概念包括圆周角定理、圆心角、旋转、相似三角形等;③作图要点运用了Circle(圆)、Point(点)、CircleArc(圆弧)、Angle(角)、Rotate(旋转)、Ray(射线)、Dilate(缩放)、Segment(线段)、Intersect(交点)、CircleSector(扇形)、Vector(向量)、Translate(平移)、Line(直线)等GeoGebra命令和对象;④适合高中数学教学,用于加深学生对圆周角定理的理解和应用。
GeoGebra 命令及参数
Circle(A, B) → cPoint(c) → CPoint(c) → DCircleArc(A, D, C) → dPoint(d) → EPoint(d) → FPoint(d) → GPoint(d) → HPoint(d) → ICircleArc(A, C, D) → eAngle(C, A, D) → αRotate(C, α / 2, A) → C'Angle(C, A, C') → βRay(A, C') → hDilate(A, If[0 < a ≤ 1, 1 - a, 0], C) → A'Dilate(A, If[0 < a ≤ 1, 1 - a, 0], D) → A'_1Segment(A, A') → fSegment(A, A'_1) → gSegment(A, B) → iSegment(A, C) → jCircle(A, (0.3 * i)) → kIntersect(k, j) → K,Dilate(E, If[1 < a ≤ 2, 2 - a, 0], C) → E'Dilate(E, If[1 < a ≤ 2, 2 - a, 0], D) → E'_1Dilate(F, If[1 < a ≤ 2, 2 - a, 0], D) → F'Dilate(G, If[1 < a ≤ 2, 2 - a, 0], D) → G'Dilate(H, If[1 < a ≤ 2, 2 - a, 0], D) → H'Dilate(I, If[1 < a ≤ 2, 2 - a, 0], D) → I'Dilate(F, If[1 < a ≤ 2, 2 - a, 0], C) → F'_1Dilate(G, If[1 < a ≤ 2, 2 - a, 0], C) → G'_1Dilate(H, If[1 < a ≤ 2, 2 - a, 0], C) → H'_1Dilate(I, If[1 < a ≤ 2, 2 - a, 0], C) → I'_1Segment(E, E') → lSegment(E, E'_1) → mSegment(F, F'_1) → nSegment(F, F') → pSegment(G, G'_1) → qSegment(G, G') → rSegment(H, H'_1) → sSegment(H, H') → tSegment(I, I'_1) → bSegment(I, I') → f_1Dilate(A, If[0 < a ≤ 1, 1 - a, 0], C') → A'_2Segment(A, A'_2) → i_1Rotate(K, If[1 < a ≤ 2, ((a - 1) * α), α], A) → K'CircleSector(A, K, K') → c_1CircleSector(A, D, C) → d_1CircleSector(A, C, D) → e_1Rotate(K, If[0 < a ≤ 1, (a * α / 2), α / 2], A) → K'_1CircleSector(A, K, K'_1) → k_1Ray(E, C) → j_1Ray(F, C) → l_1Ray(G, C) → m_1Ray(H, C) → n_1Ray(I, C) → p_1Circle(E, (0.3 * i)) → r_1Circle(F, (0.3 * i)) → s_1Circle(G, (0.3 * i)) → t_1Circle(H, (0.3 * i)) → c_2Circle(I, (0.3 * i)) → d_2Intersect(r_1, j_1) → L,Intersect(n, l_1) → MIntersect(s_1, l_1) → N,Intersect(t_1, m_1) → O,Intersect(c_2, n_1) → P,Intersect(d_2, p_1) → Q,Rotate(Q, If[1 < a ≤ 2, ((a - 1) * α / 2), α / 2], I) → Q'CircleSector(I, Q, Q') → f_2Rotate(k_1, If[2 < a ≤ 3, ((a - 2) * α / 2), α / 2], A) → g_2Dilate(I, If[3 < a ≤ 4, 4 - a, 0], F) → I'_2Vector(I, I'_2) → uTranslate(f_2, u) → h_2Line(I, n) → a_1Point(a_1) → SAngle(Q, I, S) → γRotate(h_2, If[3 < a ≤ 4, ((-(a - 3)) * ((2 * π) - γ)), γ - (2 * π)], I'_2) → k_2Dilate(A, If[3.5 < a ≤ 4.5, 4.5 - a, 0], I) → A'_3Vector(A, A'_3) → vTranslate(g_2, v) → p_2Rotate(K, If[3.5 < a ≤ 4.5, ((a - 3.5) * α / 2), α / 2], A) → K'_2CircleSector(A, K, K'_2) → q_2Line(I, i_1) → b_1Point(b_1) → TAngle(Q, I, T) → δRotate(p_2, If[3.5 < a ≤ 4.5, ((a - 3.5) * ((2 * π) - δ)), (2 * π) - δ], A'_3) → r_2Dilate(F, If[4.5 < a ≤ 5.5, 5.5 - a, 0], G) → F'_2Vector(F, F'_2) → wTranslate(k_2, w) → s_2Line(G, n) → i_2Point(i_2) → UAngle(O, G, U) → εRotate(s_2, If[4.5 < a ≤ 5.5, ((-(a - 4.5)) * ε), (-ε)], F'_2) → t_2Rotate(L, If[3 < a ≤ 4, ((a - 3) * α / 2), α / 2], E) → L'CircleSector(E, L, L') → c_3Dilate(E, If[5 < a ≤ 6, 6 - a, 0], H) → E'_2Vector(E, E'_2) → u_1Translate(c_3, u_1) → d_3Line(H, l) → j_2Point(j_2) → VAngle(P, H, V) → ζRotate(d_3, If[5 < a ≤ 6, ((a - 5) * ((2 * π) - ζ)), (2 * π) - ζ], E'_2) → e_3Dilate(A, If[5.5 < a ≤ 6.5, 6.5 - a, 0], E) → A'_4Vector(A, A'_4) → v_1Translate(q_2, v_1) → f_3Line(E, f) → l_2Point(l_2) → WAngle(W, E, C) → ηRotate(f_3, If[5.5 < a ≤ 6.5, ((a - 5.5) * η), η], A'_4) → g_3Dilate(I, If[6 < a ≤ 7, 7 - a, 0], F) → I'_3Vector(I, I'_3) → w_1Translate(r_2, w_1) → g_1Line(F, b) → h_1Point(h_1) → JAngle(J, F, N) → θRotate(g_1, If[6 < a ≤ 7, ((-(a - 6)) * ((2 * π) - θ)), θ - (2 * π)], I'_3) → q_1Rotate(K, If[6.5 < a ≤ 7.5, ((a - 6.5) * β), β], A) → K'_3CircleSector(A, K, K'_3) → e_2Dilate(H, If[7 < a ≤ 8, 8 - a, 0], I) → H'_2Vector(H, H'_2) → u_2Translate(e_3, u_2) → h_3Line(I, s) → m_2Point(m_2) → RAngle(R, I, Q) → κRotate(h_3, If[8 < a ≤ 9, ((a - 8) * κ), κ], I) → k_3Dilate(A, If[8 < a ≤ 9, 9 - a, 0], H) → A'_5Vector(A, A'_5) → v_2Translate(e_2, v_2) → p_3Line(H, f) → n_2Point(n_2) → ZAngle(Z, H, P) → λRotate(p_3, If[8 < a ≤ 9, ((a - 8) * λ), λ], A'_5) → q_3