
六边形或立方体
几何画板及绘图内容加载中,请稍等……
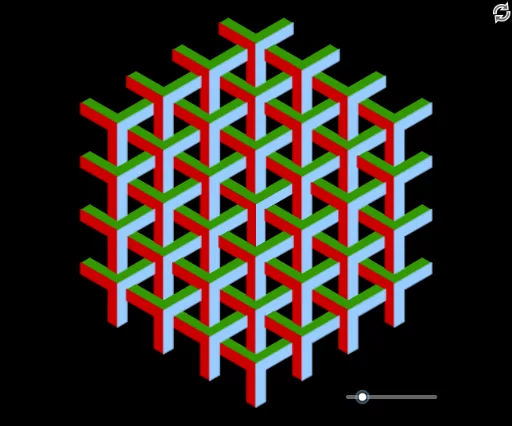
这是一个几何艺术的范例,展示了六边形和立方体的构造。核心数学概念包括多边形、圆、向量和变换。通过使用GeoGebra命令如Rotate、Polygon、Circle等,可以动态地构造这些图形。适合初中及以上学生或教师使用,进行几何作图和变换的学习。
GeoGebra 命令及参数
Rotate((cos((2 * π / 6)), sin((2 * π / 6))), ((-π)) / 6, (0, 0)) → A1Rotate((cos(((2 * π / 6) * 2)), sin(((2 * π / 6) * 2))), ((-π)) / 6, (0, 0)) → A2Rotate((cos(((2 * π / 6) * 3)), sin(((2 * π / 6) * 3))), ((-π)) / 6, (0, 0)) → A3Rotate((cos(((2 * π / 6) * 4)), sin(((2 * π / 6) * 4))), ((-π)) / 6, (0, 0)) → A4Rotate((cos(((2 * π / 6) * 5)), sin(((2 * π / 6) * 5))), ((-π)) / 6, (0, 0)) → A5Rotate((cos(((2 * π / 6) * 6)), sin(((2 * π / 6) * 6))), ((-π)) / 6, (0, 0)) → A6Polygon(A1, A2, A3, A4, A5, A6) → Poly01, a1, a2, a3, a4, a5, a6Segment(O, A2) → S2Segment(O, A4) → S4Segment(O, A6) → S6Circle(A1, r) → C1Circle(A3, r) → C3Circle(A5, r) → C5Circle(O, r) → C0Intersect(C1, a1) → I1,Intersect(C1, a6) → I2,Intersect(C3, a2) → J1,Intersect(C3, a3) → J2,Intersect(C5, a4) → K1,Intersect(C5, a5) → K2,Intersect(C0, S2) → L1,Intersect(C0, S4) → L2,Intersect(C0, S6) → L3,Polygon(A1, I1, L1, J1, A3, O) → T1, a1_1, i1, l1, j1, a3_1, oRotate(A1, (2 * π / 3), O) → A1'Rotate(I1, (2 * π / 3), O) → I1'Rotate(L1, (2 * π / 3), O) → L1'Rotate(J1, (2 * π / 3), O) → J1'Rotate(A3, (2 * π / 3), O) → A3'Rotate(O, (2 * π / 3), O) → O'Polygon(Rotate[A1, (2 * π / 3), O], Rotate[I1, (2 * π / 3), O], Rotate[L1, (2 * π / 3), O], Rotate[J1, (2 * π / 3), O], Rotate[A3, (2 * π / 3), O], Rotate[O, (2 * π / 3), O]) → T2, p_4, q_4, s_4, t_4, f_5, g_5Rotate(A1, (-2 * π / 3), O) → A1'_1Rotate(I1, (-2 * π / 3), O) → I1'_1Rotate(L1, (-2 * π / 3), O) → L1'_1Rotate(J1, (-2 * π / 3), O) → J1'_1Rotate(A3, (-2 * π / 3), O) → A3'_1Rotate(O, (-2 * π / 3), O) → O'_1Polygon(Rotate[A1, (-2 * π / 3), O], Rotate[I1, (-2 * π / 3), O], Rotate[L1, (-2 * π / 3), O], Rotate[J1, (-2 * π / 3), O], Rotate[A3, (-2 * π / 3), O], Rotate[O, (-2 * π / 3), O]) → T3, h_5, i_5, j_5, k_5, l_5, m_5Ray(O, A1) → auxrayIntersect(C1, auxray, 2) → auxPointVector(O, auxPoint) → u1Rotate(u1, (2 * π / 3), O) → u2Rotate(u1, π / 3, O) → u3Translate(A1, u1) → A1'_2Translate(I1, u1) → I1'_2Translate(L1, u1) → L1'_2Translate(J1, u1) → J1'_2Translate(A3, u1) → A3'_2Translate(O, u1) → O'_2Polygon(Translate[A1, u1], Translate[I1, u1], Translate[L1, u1], Translate[J1, u1], Translate[A3, u1], Translate[O, u1]) → rua1, t_3, f_4, g_4, h_4, i_4, j_4Translate(A1, Vector[(2 * u1)]) → A1'_3Translate(I1, Vector[(2 * u1)]) → I1'_3Translate(L1, Vector[(2 * u1)]) → L1'_3Translate(J1, Vector[(2 * u1)]) → J1'_3Translate(A3, Vector[(2 * u1)]) → A3'_3Translate(O, Vector[(2 * u1)]) → O'_3Polygon(Translate[A1, Vector[(2 * u1)]], Translate[I1, Vector[(2 * u1)]], Translate[L1, Vector[(2 * u1)]], Translate[J1, Vector[(2 * u1)]], Translate[A3, Vector[(2 * u1)]], Translate[O, Vector[(2 * u1)]]) → rua2, a_5, b_5, c_5, d_5, e_5, f_6Translate(A1, Vector[(3 * u1)]) → A1'_4Translate(I1, Vector[(3 * u1)]) → I1'_4Translate(L1, Vector[(3 * u1)]) → L1'_4Translate(J1, Vector[(3 * u1)]) → J1'_4Translate(A3, Vector[(3 * u1)]) → A3'_4Translate(O, Vector[(3 * u1)]) → O'_4Polygon(Translate[A1, Vector[(3 * u1)]], Translate[I1, Vector[(3 * u1)]], Translate[L1, Vector[(3 * u1)]], Translate[J1, Vector[(3 * u1)]], Translate[A3, Vector[(3 * u1)]], Translate[O, Vector[(3 * u1)]]) → rua3, g_6, h_6, i_6, j_6, k_6, l_6Translate(A1', u1) → A1''Translate(I1', u1) → I1''Translate(L1', u1) → L1''Translate(J1', u1) → J1''Translate(A3', u1) → A3''Translate(O', u1) → O''Translate(T2, u1) → rub1Translate(A1', Vector[(2 * u1)]) → A1''_1Translate(I1', Vector[(2 * u1)]) → I1''_1Translate(L1', Vector[(2 * u1)]) → L1''_1Translate(J1', Vector[(2 * u1)]) → J1''_1Translate(A3', Vector[(2 * u1)]) → A3''_1Translate(O', Vector[(2 * u1)]) → O''_1Translate(T2, Vector[(2 * u1)]) → rub2Translate(A1', Vector[(3 * u1)]) → A1''_2Translate(I1', Vector[(3 * u1)]) → I1''_2Translate(L1', Vector[(3 * u1)]) → L1''_2Translate(J1', Vector[(3 * u1)]) → J1''_2Translate(A3', Vector[(3 * u1)]) → A3''_2Translate(O', Vector[(3 * u1)]) → O''_2Translate(T2, Vector[(3 * u1)]) → rub3Translate(A1'_1, u1) → ATranslate(I1'_1, u1) → BTranslate(L1'_1, u1) → CTranslate(J1'_1, u1) → DTranslate(A3'_1, u1) → ETranslate(O'_1, u1) → FTranslate(T3, u1) → ruc1Translate(A1'_1, Vector[(2 * u1)]) → GTranslate(I1'_1, Vector[(2 * u1)]) → HTranslate(L1'_1, Vector[(2 * u1)]) → ITranslate(J1'_1, Vector[(2 * u1)]) → JTranslate(A3'_1, Vector[(2 * u1)]) → KTranslate(O'_1, Vector[(2 * u1)]) → LTranslate(T3, Vector[(2 * u1)]) → ruc2Translate(A1'_1, Vector[(3 * u1)]) → MTranslate(I1'_1, Vector[(3 * u1)]) → NTranslate(L1'_1, Vector[(3 * u1)]) → PTranslate(J1'_1, Vector[(3 * u1)]) → QTranslate(A3'_1, Vector[(3 * u1)]) → RTranslate(O'_1, Vector[(3 * u1)]) → STranslate(T3, Vector[(3 * u1)]) → ruc3Translate(A1, Vector[(-u1)]) → A1'_5Translate(I1, Vector[(-u1)]) → I1'_5Translate(L1, Vector[(-u1)]) → L1'_5Translate(J1, Vector[(-u1)]) → J1'_5Translate(A3, Vector[(-u1)]) → A3'_5Translate(O, Vector[(-u1)]) → O'_5Polygon(Translate[A1, Vector[(-u1)]], Translate[I1, Vector[(-u1)]], Translate[L1, Vector[(-u1)]], Translate[J1, Vector[(-u1)]], Translate[A3, Vector[(-u1)]], Translate[O, Vector[(-u1)]]) → lda1, f, g, h, i, j, kTranslate(A1, Vector[(-2 * u1)]) → A1'_6Translate(I1, Vector[(-2 * u1)]) → I1'_6Translate(L1, Vector[(-2 * u1)]) → L1'_6Translate(J1, Vector[(-2 * u1)]) → J1'_6Translate(A3, Vector[(-2 * u1)]) → A3'_6Translate(O, Vector[(-2 * u1)]) → O'_6Polygon(Translate[A1, Vector[(-2 * u1)]], Translate[I1, Vector[(-2 * u1)]], Translate[L1, Vector[(-2 * u1)]], Translate[J1, Vector[(-2 * u1)]], Translate[A3, Vector[(-2 * u1)]], Translate[O, Vector[(-2 * u1)]]) → lda2, l, m, p, q, s, aTranslate(A1, Vector[(-3 * u1)]) → A1'_7Translate(I1, Vector[(-3 * u1)]) → I1'_7Translate(L1, Vector[(-3 * u1)]) → L1'_7Translate(J1, Vector[(-3 * u1)]) → J1'_7Translate(A3, Vector[(-3 * u1)]) → A3'_7Translate(O, Vector[(-3 * u1)]) → O'_7Polygon(Translate[A1, Vector[(-3 * u1)]], Translate[I1, Vector[(-3 * u1)]], Translate[L1, Vector[(-3 * u1)]], Translate[J1, Vector[(-3 * u1)]], Translate[A3, Vector[(-3 * u1)]], Translate[O, Vector[(-3 * u1)]]) → lda3, b, c, d, e, n_1, r_1Translate(A1', Vector[(-u1)]) → A1''_3Translate(I1', Vector[(-u1)]) → I1''_3Translate(L1', Vector[(-u1)]) → L1''_3Translate(J1', Vector[(-u1)]) → J1''_3Translate(A3', Vector[(-u1)]) → A3''_3Translate(O', Vector[(-u1)]) → O''_3Translate(T2, Vector[(-u1)]) → ldb1Translate(A1', Vector[(-2 * u1)]) → A1''_4Translate(I1', Vector[(-2 * u1)]) → I1''_4Translate(L1', Vector[(-2 * u1)]) → L1''_4Translate(J1', Vector[(-2 * u1)]) → J1''_4Translate(A3', Vector[(-2 * u1)]) → A3''_4Translate(O', Vector[(-2 * u1)]) → O''_4Translate(T2, Vector[(-2 * u1)]) → ldb2Translate(A1', Vector[(-3 * u1)]) → A1''_5Translate(I1', Vector[(-3 * u1)]) → I1''_5Translate(L1', Vector[(-3 * u1)]) → L1''_5Translate(J1', Vector[(-3 * u1)]) → J1''_5Translate(A3', Vector[(-3 * u1)]) → A3''_5Translate(O', Vector[(-3 * u1)]) → O''_5Translate(T2, Vector[(-3 * u1)]) → ldb3Translate(A1'_1, Vector[(-u1)]) → TTranslate(I1'_1, Vector[(-u1)]) → UTranslate(L1'_1, Vector[(-u1)]) → VTranslate(J1'_1, Vector[(-u1)]) → WTranslate(A3'_1, Vector[(-u1)]) → ZTranslate(O'_1, Vector[(-u1)]) → A_1Translate(T3, Vector[(-u1)]) → ldc1Translate(A1'_1, Vector[(-2 * u1)]) → B_1Translate(I1'_1, Vector[(-2 * u1)]) → C_1Translate(L1'_1, Vector[(-2 * u1)]) → D_1Translate(J1'_1, Vector[(-2 * u1)]) → E_1Translate(A3'_1, Vector[(-2 * u1)]) → F_1Translate(O'_1, Vector[(-2 * u1)]) → G_1Translate(T3, Vector[(-2 * u1)]) → ldc2Translate(A1'_1, Vector[(-3 * u1)]) → H_1Translate(I1'_1, Vector[(-3 * u1)]) → I_1Translate(L1'_1, Vector[(-3 * u1)]) → J_1Translate(J1'_1, Vector[(-3 * u1)]) → K_1Translate(A3'_1, Vector[(-3 * u1)]) → L_1Translate(O'_1, Vector[(-3 * u1)]) → M_1Translate(T3, Vector[(-3 * u1)]) → ldc3Translate(A1, u2) → A1'_8Translate(I1, u2) → I1'_8Translate(L1, u2) → L1'_8Translate(J1, u2) → J1'_8Translate(A3, u2) → A3'_8Translate(O, u2) → O'_8Polygon(Translate[A1, u2], Translate[I1, u2], Translate[L1, u2], Translate[J1, u2], Translate[A3, u2], Translate[O, u2]) → rda1, t, f_1, g_1, h_1, i_1, j_1Translate(A1, Vector[(2 * u2)]) → A1'_9Translate(I1, Vector[(2 * u2)]) → I1'_9Translate(L1, Vector[(2 * u2)]) → L1'_9Translate(J1, Vector[(2 * u2)]) → J1'_9Translate(A3, Vector[(2 * u2)]) → A3'_9Translate(O, Vector[(2 * u2)]) → O'_9Polygon(Translate[A1, Vector[(2 * u2)]], Translate[I1, Vector[(2 * u2)]], Translate[L1, Vector[(2 * u2)]], Translate[J1, Vector[(2 * u2)]], Translate[A3, Vector[(2 * u2)]], Translate[O, Vector[(2 * u2)]]) → rda2, k_1, l_1, m_1, a_1, b_1, c_1Translate(A1, Vector[(3 * u2)]) → A1'_{10}Translate(I1, Vector[(3 * u2)]) → I1'_{10}Translate(L1, Vector[(3 * u2)]) → L1'_{10}Translate(J1, Vector[(3 * u2)]) → J1'_{10}Translate(A3, Vector[(3 * u2)]) → A3'_{10}Translate(O, Vector[(3 * u2)]) → O'_{10}Polygon(Translate[A1, Vector[(3 * u2)]], Translate[I1, Vector[(3 * u2)]], Translate[L1, Vector[(3 * u2)]], Translate[J1, Vector[(3 * u2)]], Translate[A3, Vector[(3 * u2)]], Translate[O, Vector[(3 * u2)]]) → rda3, d_1, e_1, m_6, n_6, p_6, q_6Translate(A1', u2) → A1''_6Translate(I1', u2) → I1''_6Translate(L1', u2) → L1''_6Translate(J1', u2) → J1''_6Translate(A3', u2) → A3''_6Translate(O', u2) → O''_6Translate(T2, u2) → rdb1Translate(A1', Vector[(2 * u2)]) → A1''_7Translate(I1', Vector[(2 * u2)]) → I1''_7Translate(L1', Vector[(2 * u2)]) → L1''_7Translate(J1', Vector[(2 * u2)]) → J1''_7Translate(A3', Vector[(2 * u2)]) → A3''_7Translate(O', Vector[(2 * u2)]) → O''_7Translate(T2, Vector[(2 * u2)]) → rdb2Translate(A1', Vector[(3 * u2)]) → A1''_8Translate(I1', Vector[(3 * u2)]) → I1''_8Translate(L1', Vector[(3 * u2)]) → L1''_8Translate(J1', Vector[(3 * u2)]) → J1''_8Translate(A3', Vector[(3 * u2)]) → A3''_8Translate(O', Vector[(3 * u2)]) → O''_8Translate(T2, Vector[(3 * u2)]) → rdb3Translate(A1'_1, u2) → N_1Translate(I1'_1, u2) → O_1Translate(L1'_1, u2) → P_1Translate(J1'_1, u2) → Q_1Translate(A3'_1, u2) → R_1Translate(O'_1, u2) → S_1Translate(T3, u2) → rdc1Translate(A1'_1, Vector[(2 * u2)]) → T_1Translate(I1'_1, Vector[(2 * u2)]) → U_1Translate(L1'_1, Vector[(2 * u2)]) → V_1Translate(J1'_1, Vector[(2 * u2)]) → W_1Translate(A3'_1, Vector[(2 * u2)]) → Z_1Translate(O'_1, Vector[(2 * u2)]) → A_2Translate(T3, Vector[(2 * u2)]) → rdc2Translate(A1'_1, Vector[(3 * u2)]) → B_2Translate(I1'_1, Vector[(3 * u2)]) → C_2Translate(L1'_1, Vector[(3 * u2)]) → D_2Translate(J1'_1, Vector[(3 * u2)]) → E_2Translate(A3'_1, Vector[(3 * u2)]) → F_2Translate(O'_1, Vector[(3 * u2)]) → G_2Translate(T3, Vector[(3 * u2)]) → rdc3Translate(A1, Vector[(-u2)]) → A1'_{11}Translate(I1, Vector[(-u2)]) → I1'_{11}Translate(L1, Vector[(-u2)]) → L1'_{11}Translate(J1, Vector[(-u2)]) → J1'_{11}Translate(A3, Vector[(-u2)]) → A3'_{11}Translate(O, Vector[(-u2)]) → O'_{11}Polygon(Translate[A1, Vector[(-u2)]], Translate[I1, Vector[(-u2)]], Translate[L1, Vector[(-u2)]], Translate[J1, Vector[(-u2)]], Translate[A3, Vector[(-u2)]], Translate[O, Vector[(-u2)]]) → lua1, p_1, q_1, s_1, t_1, f_2, g_2Translate(A1, Vector[(-2 * u2)]) → A1'_{12}Translate(I1, Vector[(-2 * u2)]) → I1'_{12}Translate(L1, Vector[(-2 * u2)]) → L1'_{12}Translate(J1, Vector[(-2 * u2)]) → J1'_{12}Translate(A3, Vector[(-2 * u2)]) → A3'_{12}Translate(O, Vector[(-2 * u2)]) → O'_{12}Polygon(Translate[A1, Vector[(-2 * u2)]], Translate[I1, Vector[(-2 * u2)]], Translate[L1, Vector[(-2 * u2)]], Translate[J1, Vector[(-2 * u2)]], Translate[A3, Vector[(-2 * u2)]], Translate[O, Vector[(-2 * u2)]]) → lua2, n_2, r_2, a_2, b_2, c_2, d_2Translate(A1, Vector[(-3 * u2)]) → A1'_{13}Translate(I1, Vector[(-3 * u2)]) → I1'_{13}Translate(L1, Vector[(-3 * u2)]) → L1'_{13}Translate(J1, Vector[(-3 * u2)]) → J1'_{13}Translate(A3, Vector[(-3 * u2)]) → A3'_{13}Translate(O, Vector[(-3 * u2)]) → O'_{13}Polygon(Translate[A1, Vector[(-3 * u2)]], Translate[I1, Vector[(-3 * u2)]], Translate[L1, Vector[(-3 * u2)]], Translate[J1, Vector[(-3 * u2)]], Translate[A3, Vector[(-3 * u2)]], Translate[O, Vector[(-3 * u2)]]) → lua3, e_2, r_6, s_6, t_6, a_6, b_6Translate(A1', Vector[(-u2)]) → A1''_9Translate(I1', Vector[(-u2)]) → I1''_9Translate(L1', Vector[(-u2)]) → L1''_9Translate(J1', Vector[(-u2)]) → J1''_9Translate(A3', Vector[(-u2)]) → A3''_9Translate(O', Vector[(-u2)]) → O''_9Translate(T2, Vector[(-u2)]) → lub1Translate(A1', Vector[(-2 * u2)]) → A1''_{10}Translate(I1', Vector[(-2 * u2)]) → I1''_{10}Translate(L1', Vector[(-2 * u2)]) → L1''_{10}Translate(J1', Vector[(-2 * u2)]) → J1''_{10}Translate(A3', Vector[(-2 * u2)]) → A3''_{10}Translate(O', Vector[(-2 * u2)]) → O''_{10}Translate(T2, Vector[(-2 * u2)]) → lub2Translate(A1', Vector[(-3 * u2)]) → A1''_{11}Translate(I1', Vector[(-3 * u2)]) → I1''_{11}Translate(L1', Vector[(-3 * u2)]) → L1''_{11}Translate(J1', Vector[(-3 * u2)]) → J1''_{11}Translate(A3', Vector[(-3 * u2)]) → A3''_{11}Translate(O', Vector[(-3 * u2)]) → O''_{11}Translate(T2, Vector[(-3 * u2)]) → lub3Translate(A1'_1, Vector[(-u2)]) → H_2Translate(I1'_1, Vector[(-u2)]) → I_2Translate(L1'_1, Vector[(-u2)]) → J_2Translate(J1'_1, Vector[(-u2)]) → K_2Translate(A3'_1, Vector[(-u2)]) → L_2Translate(O'_1, Vector[(-u2)]) → M_2Translate(T3, Vector[(-u2)]) → luc1Translate(A1'_1, Vector[(-2 * u2)]) → N_2Translate(I1'_1, Vector[(-2 * u2)]) → O_2Translate(L1'_1, Vector[(-2 * u2)]) → P_2Translate(J1'_1, Vector[(-2 * u2)]) → Q_2Translate(A3'_1, Vector[(-2 * u2)]) → R_2Translate(O'_1, Vector[(-2 * u2)]) → S_2Translate(T3, Vector[(-2 * u2)]) → luc2Translate(A1'_1, Vector[(-3 * u2)]) → T_2Translate(I1'_1, Vector[(-3 * u2)]) → U_2Translate(L1'_1, Vector[(-3 * u2)]) → V_2Translate(J1'_1, Vector[(-3 * u2)]) → W_2Translate(A3'_1, Vector[(-3 * u2)]) → Z_2Translate(O'_1, Vector[(-3 * u2)]) → A_3Translate(T3, Vector[(-3 * u2)]) → luc3Translate(A1, u3) → A1'_{14}Translate(I1, u3) → I1'_{14}Translate(L1, u3) → L1'_{14}Translate(J1, u3) → J1'_{14}Translate(A3, u3) → A3'_{14}Translate(O, u3) → O'_{14}Polygon(Translate[A1, u3], Translate[I1, u3], Translate[L1, u3], Translate[J1, u3], Translate[A3, u3], Translate[O, u3]) → ua1, h_2, i_2, j_2, k_2, l_2, m_2Translate(A1, Vector[(2 * u3)]) → A1'_{15}Translate(I1, Vector[(2 * u3)]) → I1'_{15}Translate(L1, Vector[(2 * u3)]) → L1'_{15}Translate(J1, Vector[(2 * u3)]) → J1'_{15}Translate(A3, Vector[(2 * u3)]) → A3'_{15}Translate(O, Vector[(2 * u3)]) → O'_{15}Polygon(Translate[A1, Vector[(2 * u3)]], Translate[I1, Vector[(2 * u3)]], Translate[L1, Vector[(2 * u3)]], Translate[J1, Vector[(2 * u3)]], Translate[A3, Vector[(2 * u3)]], Translate[O, Vector[(2 * u3)]]) → ua2, p_2, q_2, s_2, t_2, n_3, r_3Translate(A1, Vector[(3 * u3)]) → A1'_{16}Translate(I1, Vector[(3 * u3)]) → I1'_{16}Translate(L1, Vector[(3 * u3)]) → L1'_{16}Translate(J1, Vector[(3 * u3)]) → J1'_{16}Translate(A3, Vector[(3 * u3)]) → A3'_{16}Translate(O, Vector[(3 * u3)]) → O'_{16}Polygon(Translate[A1, Vector[(3 * u3)]], Translate[I1, Vector[(3 * u3)]], Translate[L1, Vector[(3 * u3)]], Translate[J1, Vector[(3 * u3)]], Translate[A3, Vector[(3 * u3)]], Translate[O, Vector[(3 * u3)]]) → ua3, a_3, c_6, d_6, e_6, f_7, g_7Translate(A1', u3) → A1''_{12}Translate(I1', u3) → I1''_{12}Translate(L1', u3) → L1''_{12}Translate(J1', u3) → J1''_{12}Translate(A3', u3) → A3''_{12}Translate(O', u3) → O''_{12}Translate(T2, u3) → ub1Translate(A1', Vector[(2 * u3)]) → A1''_{13}Translate(I1', Vector[(2 * u3)]) → I1''_{13}Translate(L1', Vector[(2 * u3)]) → L1''_{13}Translate(J1', Vector[(2 * u3)]) → J1''_{13}Translate(A3', Vector[(2 * u3)]) → A3''_{13}Translate(O', Vector[(2 * u3)]) → O''_{13}Translate(T2, Vector[(2 * u3)]) → ub2Translate(A1', Vector[(3 * u3)]) → A1''_{14}Translate(I1', Vector[(3 * u3)]) → I1''_{14}Translate(L1', Vector[(3 * u3)]) → L1''_{14}Translate(J1', Vector[(3 * u3)]) → J1''_{14}Translate(A3', Vector[(3 * u3)]) → A3''_{14}Translate(O', Vector[(3 * u3)]) → O''_{14}Translate(T2, Vector[(3 * u3)]) → ub3Translate(A1'_1, u3) → B_3Translate(I1'_1, u3) → C_3Translate(L1'_1, u3) → D_3Translate(J1'_1, u3) → E_3Translate(A3'_1, u3) → F_3Translate(O'_1, u3) → G_3Translate(T3, u3) → uc1Translate(A1'_1, Vector[(2 * u3)]) → H_3Translate(I1'_1, Vector[(2 * u3)]) → I_3Translate(L1'_1, Vector[(2 * u3)]) → J_3Translate(J1'_1, Vector[(2 * u3)]) → K_3Translate(A3'_1, Vector[(2 * u3)]) → L_3Translate(O'_1, Vector[(2 * u3)]) → M_3Translate(T3, Vector[(2 * u3)]) → uc2Translate(A1'_1, Vector[(3 * u3)]) → N_3Translate(I1'_1, Vector[(3 * u3)]) → O_3Translate(L1'_1, Vector[(3 * u3)]) → P_3Translate(J1'_1, Vector[(3 * u3)]) → Q_3Translate(A3'_1, Vector[(3 * u3)]) → R_3Translate(O'_1, Vector[(3 * u3)]) → S_3Translate(T3, Vector[(3 * u3)]) → uc3Translate(A1, Vector[(-u3)]) → A1'_{17}Translate(I1, Vector[(-u3)]) → I1'_{17}Translate(L1, Vector[(-u3)]) → L1'_{17}Translate(J1, Vector[(-u3)]) → J1'_{17}Translate(A3, Vector[(-u3)]) → A3'_{17}Translate(O, Vector[(-u3)]) → O'_{17}Polygon(Translate[A1, Vector[(-u3)]], Translate[I1, Vector[(-u3)]], Translate[L1, Vector[(-u3)]], Translate[J1, Vector[(-u3)]], Translate[A3, Vector[(-u3)]], Translate[O, Vector[(-u3)]]) → da1, f_3, g_3, h_3, i_3, j_3, k_3Translate(A1, Vector[(-2 * u3)]) → A1'_{18}Translate(I1, Vector[(-2 * u3)]) → I1'_{18}Translate(L1, Vector[(-2 * u3)]) → L1'_{18}Translate(J1, Vector[(-2 * u3)]) → J1'_{18}Translate(A3, Vector[(-2 * u3)]) → A3'_{18}Translate(O, Vector[(-2 * u3)]) → O'_{18}Polygon(Translate[A1, Vector[(-2 * u3)]], Translate[I1, Vector[(-2 * u3)]], Translate[L1, Vector[(-2 * u3)]], Translate[J1, Vector[(-2 * u3)]], Translate[A3, Vector[(-2 * u3)]], Translate[O, Vector[(-2 * u3)]]) → da2, l_3, m_3, p_3, q_3, s_3, b_3Translate(A1, Vector[(-3 * u3)]) → A1'_{19}Translate(I1, Vector[(-3 * u3)]) → I1'_{19}Translate(L1, Vector[(-3 * u3)]) → L1'_{19}Translate(J1, Vector[(-3 * u3)]) → J1'_{19}Translate(A3, Vector[(-3 * u3)]) → A3'_{19}Translate(O, Vector[(-3 * u3)]) → O'_{19}Polygon(Translate[A1, Vector[(-3 * u3)]], Translate[I1, Vector[(-3 * u3)]], Translate[L1, Vector[(-3 * u3)]], Translate[J1, Vector[(-3 * u3)]], Translate[A3, Vector[(-3 * u3)]], Translate[O, Vector[(-3 * u3)]]) → da3, c_3, d_3, e_3, n_4, r_4, h_7Translate(A1', Vector[(-u3)]) → A1''_{15}Translate(I1', Vector[(-u3)]) → I1''_{15}Translate(L1', Vector[(-u3)]) → L1''_{15}Translate(J1', Vector[(-u3)]) → J1''_{15}Translate(A3', Vector[(-u3)]) → A3''_{15}Translate(O', Vector[(-u3)]) → O''_{15}Translate(T2, Vector[(-u3)]) → db1Translate(A1', Vector[(-2 * u3)]) → A1''_{16}Translate(I1', Vector[(-2 * u3)]) → I1''_{16}Translate(L1', Vector[(-2 * u3)]) → L1''_{16}Translate(J1', Vector[(-2 * u3)]) → J1''_{16}Translate(A3', Vector[(-2 * u3)]) → A3''_{16}Translate(O', Vector[(-2 * u3)]) → O''_{16}Translate(T2, Vector[(-2 * u3)]) → db2Translate(A1', Vector[(-3 * u3)]) → A1''_{17}Translate(I1', Vector[(-3 * u3)]) → I1''_{17}Translate(L1', Vector[(-3 * u3)]) → L1''_{17}Translate(J1', Vector[(-3 * u3)]) → J1''_{17}Translate(A3', Vector[(-3 * u3)]) → A3''_{17}Translate(O', Vector[(-3 * u3)]) → O''_{17}Translate(T2, Vector[(-3 * u3)]) → db3Translate(A1'_1, Vector[(-u3)]) → T_3Translate(I1'_1, Vector[(-u3)]) → U_3Translate(L1'_1, Vector[(-u3)]) → V_3Translate(J1'_1, Vector[(-u3)]) → W_3Translate(A3'_1, Vector[(-u3)]) → Z_3Translate(O'_1, Vector[(-u3)]) → A_4Translate(T3, Vector[(-u3)]) → dc1Translate(A1'_1, Vector[(-2 * u3)]) → B_4Translate(I1'_1, Vector[(-2 * u3)]) → C_4Translate(L1'_1, Vector[(-2 * u3)]) → D_4Translate(J1'_1, Vector[(-2 * u3)]) → E_4Translate(A3'_1, Vector[(-2 * u3)]) → F_4Translate(O'_1, Vector[(-2 * u3)]) → G_4Translate(T3, Vector[(-2 * u3)]) → dc2Translate(A1'_1, Vector[(-3 * u3)]) → H_4Translate(I1'_1, Vector[(-3 * u3)]) → I_4Translate(L1'_1, Vector[(-3 * u3)]) → J_4Translate(J1'_1, Vector[(-3 * u3)]) → K_4Translate(A3'_1, Vector[(-3 * u3)]) → L_4Translate(O'_1, Vector[(-3 * u3)]) → M_4Translate(T3, Vector[(-3 * u3)]) → dc3Translate(A1, u4) → A1'_{20}Translate(I1, u4) → I1'_{20}Translate(L1, u4) → L1'_{20}Translate(J1, u4) → J1'_{20}Translate(A3, u4) → A3'_{20}Translate(O, u4) → O'_{20}Polygon(Translate[A1, u4], Translate[I1, u4], Translate[L1, u4], Translate[J1, u4], Translate[A3, u4], Translate[O, u4]) → q01a4, k_4, l_4, m_4, a_4, b_4, c_4Translate(A1, u5) → A1'_{21}Translate(I1, u5) → I1'_{21}Translate(L1, u5) → L1'_{21}Translate(J1, u5) → J1'_{21}Translate(A3, u5) → A3'_{21}Translate(O, u5) → O'_{21}Polygon(Translate[A1, u5], Translate[I1, u5], Translate[L1, u5], Translate[J1, u5], Translate[A3, u5], Translate[O, u5]) → q01a5, d_4, e_4, n_5, p_5, q_5, r_5Translate(A1, u6) → A1'_{22}Translate(I1, u6) → I1'_{22}Translate(L1, u6) → L1'_{22}Translate(J1, u6) → J1'_{22}Translate(A3, u6) → A3'_{22}Translate(O, u6) → O'_{22}Polygon(Translate[A1, u6], Translate[I1, u6], Translate[L1, u6], Translate[J1, u6], Translate[A3, u6], Translate[O, u6]) → q01a6, s_5, t_5, i_7, j_7, k_7, l_7Translate(T2, u4) → q01b4Translate(T2, u5) → q01b5Translate(T2, u6) → q01b6Translate(T3, u4) → q01c4Translate(T3, u5) → q01c5Translate(T3, u6) → q01c6Translate(A1, Vector[Rotate[u4, π / 3, (0, 0)]]) → A1'_{23}Translate(I1, Vector[Rotate[u4, π / 3, (0, 0)]]) → I1'_{23}Translate(L1, Vector[Rotate[u4, π / 3, (0, 0)]]) → L1'_{23}Translate(J1, Vector[Rotate[u4, π / 3, (0, 0)]]) → J1'_{23}Translate(A3, Vector[Rotate[u4, π / 3, (0, 0)]]) → A3'_{23}Translate(O, Vector[Rotate[u4, π / 3, (0, 0)]]) → O'_{23}Polygon(Translate[A1, Vector[Rotate[u4, π / 3, (0, 0)]]], Translate[I1, Vector[Rotate[u4, π / 3, (0, 0)]]], Translate[L1, Vector[Rotate[u4, π / 3, (0, 0)]]], Translate[J1, Vector[Rotate[u4, π / 3, (0, 0)]]], Translate[A3, Vector[Rotate[u4, π / 3, (0, 0)]]], Translate[O, Vector[Rotate[u4, π / 3, (0, 0)]]]) → q02a4, m_7, n_7, p_7, q_7, r_7, s_7Translate(A1, Vector[Rotate[u5, π / 3, (0, 0)]]) → A1'_{24}Translate(I1, Vector[Rotate[u5, π / 3, (0, 0)]]) → I1'_{24}Translate(L1, Vector[Rotate[u5, π / 3, (0, 0)]]) → L1'_{24}Translate(J1, Vector[Rotate[u5, π / 3, (0, 0)]]) → J1'_{24}Translate(A3, Vector[Rotate[u5, π / 3, (0, 0)]]) → A3'_{24}Translate(O, Vector[Rotate[u5, π / 3, (0, 0)]]) → O'_{24}Polygon(Translate[A1, Vector[Rotate[u5, π / 3, (0, 0)]]], Translate[I1, Vector[Rotate[u5, π / 3, (0, 0)]]], Translate[L1, Vector[Rotate[u5, π / 3, (0, 0)]]], Translate[J1, Vector[Rotate[u5, π / 3, (0, 0)]]], Translate[A3, Vector[Rotate[u5, π / 3, (0, 0)]]], Translate[O, Vector[Rotate[u5, π / 3, (0, 0)]]]) → q02a5, t_7, a_7, b_7, c_7, d_7, e_7Translate(A1, Vector[Rotate[u6, π / 3, (0, 0)]]) → A1'_{25}Translate(I1, Vector[Rotate[u6, π / 3, (0, 0)]]) → I1'_{25}Translate(L1, Vector[Rotate[u6, π / 3, (0, 0)]]) → L1'_{25}Translate(J1, Vector[Rotate[u6, π / 3, (0, 0)]]) → J1'_{25}Translate(A3, Vector[Rotate[u6, π / 3, (0, 0)]]) → A3'_{25}Translate(O, Vector[Rotate[u6, π / 3, (0, 0)]]) → O'_{25}Polygon(Translate[A1, Vector[Rotate[u6, π / 3, (0, 0)]]], Translate[I1, Vector[Rotate[u6, π / 3, (0, 0)]]], Translate[L1, Vector[Rotate[u6, π / 3, (0, 0)]]], Translate[J1, Vector[Rotate[u6, π / 3, (0, 0)]]], Translate[A3, Vector[Rotate[u6, π / 3, (0, 0)]]], Translate[O, Vector[Rotate[u6, π / 3, (0, 0)]]]) → q02a6, f_8, g_8, h_8, i_8, j_8, k_8Translate(T2, Vector[Rotate[u4, π / 3, (0, 0)]]) → q02b4Translate(T2, Vector[Rotate[u5, π / 3, (0, 0)]]) → q02b5Translate(T2, Vector[Rotate[u6, π / 3, (0, 0)]]) → q02b6Translate(T3, Vector[Rotate[u4, π / 3, (0, 0)]]) → q02c4Translate(T3, Vector[Rotate[u5, π / 3, (0, 0)]]) → q02c5Translate(T3, Vector[Rotate[u6, π / 3, (0, 0)]]) → q02c6Translate(A1, Vector[Rotate[u4, (2 * π / 3), (0, 0)]]) → A1'_{26}Translate(I1, Vector[Rotate[u4, (2 * π / 3), (0, 0)]]) → I1'_{26}Translate(L1, Vector[Rotate[u4, (2 * π / 3), (0, 0)]]) → L1'_{26}Translate(J1, Vector[Rotate[u4, (2 * π / 3), (0, 0)]]) → J1'_{26}Translate(A3, Vector[Rotate[u4, (2 * π / 3), (0, 0)]]) → A3'_{26}Translate(O, Vector[Rotate[u4, (2 * π / 3), (0, 0)]]) → O'_{26}Polygon(A1'_{26}, I1'_{26}, L1'_{26}, J1'_{26}, A3'_{26}, O'_{26}) → q03a4, a1'_{26}, i1'_{26}, l1'_{26}, j1'_{26}, a3'_{26}, o'_{26}Translate(A1, Vector[Rotate[u5, (2 * π / 3), (0, 0)]]) → A1'_{27}Translate(I1, Vector[Rotate[u5, (2 * π / 3), (0, 0)]]) → I1'_{27}Translate(L1, Vector[Rotate[u5, (2 * π / 3), (0, 0)]]) → L1'_{27}Translate(J1, Vector[Rotate[u5, (2 * π / 3), (0, 0)]]) → J1'_{27}Translate(A3, Vector[Rotate[u5, (2 * π / 3), (0, 0)]]) → A3'_{27}Translate(O, Vector[Rotate[u5, (2 * π / 3), (0, 0)]]) → O'_{27}Polygon(A1'_{27}, I1'_{27}, L1'_{27}, J1'_{27}, A3'_{27}, O'_{27}) → q03a5, a1'_{27}, i1'_{27}, l1'_{27}, j1'_{27}, a3'_{27}, o'_{27}Translate(A1, Vector[Rotate[u6, (2 * π / 3), (0, 0)]]) → A1'_{28}Translate(I1, Vector[Rotate[u6, (2 * π / 3), (0, 0)]]) → I1'_{28}Translate(L1, Vector[Rotate[u6, (2 * π / 3), (0, 0)]]) → L1'_{28}Translate(J1, Vector[Rotate[u6, (2 * π / 3), (0, 0)]]) → J1'_{28}Translate(A3, Vector[Rotate[u6, (2 * π / 3), (0, 0)]]) → A3'_{28}Translate(O, Vector[Rotate[u6, (2 * π / 3), (0, 0)]]) → O'_{28}Polygon(A1'_{28}, I1'_{28}, L1'_{28}, J1'_{28}, A3'_{28}, O'_{28}) → q03a6, a1'_{28}, i1'_{28}, l1'_{28}, j1'_{28}, a3'_{28}, o'_{28}Translate(T2, Vector[Rotate[u4, (2 * π / 3), (0, 0)]]) → q03b4Translate(T2, Vector[Rotate[u5, (2 * π / 3), (0, 0)]]) → q03b5Translate(T2, Vector[Rotate[u6, (2 * π / 3), (0, 0)]]) → q03b6Translate(T3, Vector[Rotate[u4, (2 * π / 3), (0, 0)]]) → q03c4Translate(T3, Vector[Rotate[u5, (2 * π / 3), (0, 0)]]) → q03c5Translate(T3, Vector[Rotate[u6, (2 * π / 3), (0, 0)]]) → q03c6Translate(A1, Vector[Rotate[u4, (3 * π / 3), (0, 0)]]) → A1'_{29}Translate(I1, Vector[Rotate[u4, (3 * π / 3), (0, 0)]]) → I1'_{29}Translate(L1, Vector[Rotate[u4, (3 * π / 3), (0, 0)]]) → L1'_{29}Translate(J1, Vector[Rotate[u4, (3 * π / 3), (0, 0)]]) → J1'_{29}Translate(A3, Vector[Rotate[u4, (3 * π / 3), (0, 0)]]) → A3'_{29}Translate(O, Vector[Rotate[u4, (3 * π / 3), (0, 0)]]) → O'_{29}Polygon(A1'_{29}, I1'_{29}, L1'_{29}, J1'_{29}, A3'_{29}, O'_{29}) → q04a4, a1'_{29}, i1'_{29}, l1'_{29}, j1'_{29}, a3'_{29}, o'_{29}Translate(A1, Vector[Rotate[u5, (3 * π / 3), (0, 0)]]) → A1'_{30}Translate(I1, Vector[Rotate[u5, (3 * π / 3), (0, 0)]]) → I1'_{30}Translate(L1, Vector[Rotate[u5, (3 * π / 3), (0, 0)]]) → L1'_{30}Translate(J1, Vector[Rotate[u5, (3 * π / 3), (0, 0)]]) → J1'_{30}Translate(A3, Vector[Rotate[u5, (3 * π / 3), (0, 0)]]) → A3'_{30}Translate(O, Vector[Rotate[u5, (3 * π / 3), (0, 0)]]) → O'_{30}Polygon(A1'_{30}, I1'_{30}, L1'_{30}, J1'_{30}, A3'_{30}, O'_{30}) → q04a5, a1'_{30}, i1'_{30}, l1'_{30}, j1'_{30}, a3'_{30}, o'_{30}Translate(A1, Vector[Rotate[u6, (3 * π / 3), (0, 0)]]) → A1'_{31}Translate(I1, Vector[Rotate[u6, (3 * π / 3), (0, 0)]]) → I1'_{31}Translate(L1, Vector[Rotate[u6, (3 * π / 3), (0, 0)]]) → L1'_{31}Translate(J1, Vector[Rotate[u6, (3 * π / 3), (0, 0)]]) → J1'_{31}Translate(A3, Vector[Rotate[u6, (3 * π / 3), (0, 0)]]) → A3'_{31}Translate(O, Vector[Rotate[u6, (3 * π / 3), (0, 0)]]) → O'_{31}Polygon(A1'_{31}, I1'_{31}, L1'_{31}, J1'_{31}, A3'_{31}, O'_{31}) → q04a6, a1'_{31}, i1'_{31}, l1'_{31}, j1'_{31}, a3'_{31}, o'_{31}Translate(T2, Vector[Rotate[u4, (3 * π / 3), (0, 0)]]) → q04b4Translate(T2, Vector[Rotate[u5, (3 * π / 3), (0, 0)]]) → q04b5Translate(T2, Vector[Rotate[u6, (3 * π / 3), (0, 0)]]) → q04b6Translate(T3, Vector[Rotate[u4, (3 * π / 3), (0, 0)]]) → q04c4Translate(T3, Vector[Rotate[u5, (3 * π / 3), (0, 0)]]) → q04c5Translate(T3, Vector[Rotate[u6, (3 * π / 3), (0, 0)]]) → q04c6Translate(A1, Vector[Rotate[u4, (4 * π / 3), (0, 0)]]) → A1'_{32}Translate(I1, Vector[Rotate[u4, (4 * π / 3), (0, 0)]]) → I1'_{32}Translate(L1, Vector[Rotate[u4, (4 * π / 3), (0, 0)]]) → L1'_{32}Translate(J1, Vector[Rotate[u4, (4 * π / 3), (0, 0)]]) → J1'_{32}Translate(A3, Vector[Rotate[u4, (4 * π / 3), (0, 0)]]) → A3'_{32}Translate(O, Vector[Rotate[u4, (4 * π / 3), (0, 0)]]) → O'_{32}Polygon(A1'_{32}, I1'_{32}, L1'_{32}, J1'_{32}, A3'_{32}, O'_{32}) → q05a4, a1'_{32}, i1'_{32}, l1'_{32}, j1'_{32}, a3'_{32}, o'_{32}Translate(A1, Vector[Rotate[u5, (4 * π / 3), (0, 0)]]) → A1'_{33}Translate(I1, Vector[Rotate[u5, (4 * π / 3), (0, 0)]]) → I1'_{33}Translate(L1, Vector[Rotate[u5, (4 * π / 3), (0, 0)]]) → L1'_{33}Translate(J1, Vector[Rotate[u5, (4 * π / 3), (0, 0)]]) → J1'_{33}Translate(A3, Vector[Rotate[u5, (4 * π / 3), (0, 0)]]) → A3'_{33}Translate(O, Vector[Rotate[u5, (4 * π / 3), (0, 0)]]) → O'_{33}Polygon(A1'_{33}, I1'_{33}, L1'_{33}, J1'_{33}, A3'_{33}, O'_{33}) → q05a5, a1'_{33}, i1'_{33}, l1'_{33}, j1'_{33}, a3'_{33}, o'_{33}Translate(A1, Vector[Rotate[u6, (4 * π / 3), (0, 0)]]) → A1'_{34}Translate(I1, Vector[Rotate[u6, (4 * π / 3), (0, 0)]]) → I1'_{34}Translate(L1, Vector[Rotate[u6, (4 * π / 3), (0, 0)]]) → L1'_{34}Translate(J1, Vector[Rotate[u6, (4 * π / 3), (0, 0)]]) → J1'_{34}Translate(A3, Vector[Rotate[u6, (4 * π / 3), (0, 0)]]) → A3'_{34}Translate(O, Vector[Rotate[u6, (4 * π / 3), (0, 0)]]) → O'_{34}Polygon(A1'_{34}, I1'_{34}, L1'_{34}, J1'_{34}, A3'_{34}, O'_{34}) → q05a6, a1'_{34}, i1'_{34}, l1'_{34}, j1'_{34}, a3'_{34}, o'_{34}Translate(T2, Vector[Rotate[u4, (4 * π / 3), (0, 0)]]) → q05b4Translate(T2, Vector[Rotate[u5, (4 * π / 3), (0, 0)]]) → q05b5Translate(T2, Vector[Rotate[u6, (4 * π / 3), (0, 0)]]) → q05b6Translate(T3, Vector[Rotate[u4, (4 * π / 3), (0, 0)]]) → q05c4Translate(T3, Vector[Rotate[u5, (4 * π / 3), (0, 0)]]) → q05c5Translate(T3, Vector[Rotate[u6, (4 * π / 3), (0, 0)]]) → q05c6Translate(A1, Vector[Rotate[u4, (5 * π / 3), (0, 0)]]) → A1'_{35}Translate(I1, Vector[Rotate[u4, (5 * π / 3), (0, 0)]]) → I1'_{35}Translate(L1, Vector[Rotate[u4, (5 * π / 3), (0, 0)]]) → L1'_{35}Translate(J1, Vector[Rotate[u4, (5 * π / 3), (0, 0)]]) → J1'_{35}Translate(A3, Vector[Rotate[u4, (5 * π / 3), (0, 0)]]) → A3'_{35}Translate(O, Vector[Rotate[u4, (5 * π / 3), (0, 0)]]) → O'_{35}Polygon(A1'_{35}, I1'_{35}, L1'_{35}, J1'_{35}, A3'_{35}, O'_{35}) → q06a4, a1'_{35}, i1'_{35}, l1'_{35}, j1'_{35}, a3'_{35}, o'_{35}Translate(A1, Vector[Rotate[u5, (5 * π / 3), (0, 0)]]) → A1'_{36}Translate(I1, Vector[Rotate[u5, (5 * π / 3), (0, 0)]]) → I1'_{36}Translate(L1, Vector[Rotate[u5, (5 * π / 3), (0, 0)]]) → L1'_{36}Translate(J1, Vector[Rotate[u5, (5 * π / 3), (0, 0)]]) → J1'_{36}Translate(A3, Vector[Rotate[u5, (5 * π / 3), (0, 0)]]) → A3'_{36}Translate(O, Vector[Rotate[u5, (5 * π / 3), (0, 0)]]) → O'_{36}Polygon(A1'_{36}, I1'_{36}, L1'_{36}, J1'_{36}, A3'_{36}, O'_{36}) → q06a5, a1'_{36}, i1'_{36}, l1'_{36}, j1'_{36}, a3'_{36}, o'_{36}Translate(A1, Vector[Rotate[u6, (5 * π / 3), (0, 0)]]) → A1'_{37}Translate(I1, Vector[Rotate[u6, (5 * π / 3), (0, 0)]]) → I1'_{37}Translate(L1, Vector[Rotate[u6, (5 * π / 3), (0, 0)]]) → L1'_{37}Translate(J1, Vector[Rotate[u6, (5 * π / 3), (0, 0)]]) → J1'_{37}Translate(A3, Vector[Rotate[u6, (5 * π / 3), (0, 0)]]) → A3'_{37}Translate(O, Vector[Rotate[u6, (5 * π / 3), (0, 0)]]) → O'_{37}Polygon(A1'_{37}, I1'_{37}, L1'_{37}, J1'_{37}, A3'_{37}, O'_{37}) → q06a6, a1'_{37}, i1'_{37}, l1'_{37}, j1'_{37}, a3'_{37}, o'_{37}Translate(T2, Vector[Rotate[u4, (5 * π / 3), (0, 0)]]) → q06b4Translate(T2, Vector[Rotate[u5, (5 * π / 3), (0, 0)]]) → q06b5Translate(T2, Vector[Rotate[u6, (5 * π / 3), (0, 0)]]) → q06b6Translate(T3, Vector[Rotate[u4, (5 * π / 3), (0, 0)]]) → q06c4Translate(T3, Vector[Rotate[u5, (5 * π / 3), (0, 0)]]) → q06c5Translate(T3, Vector[Rotate[u6, (5 * π / 3), (0, 0)]]) → q06c6