
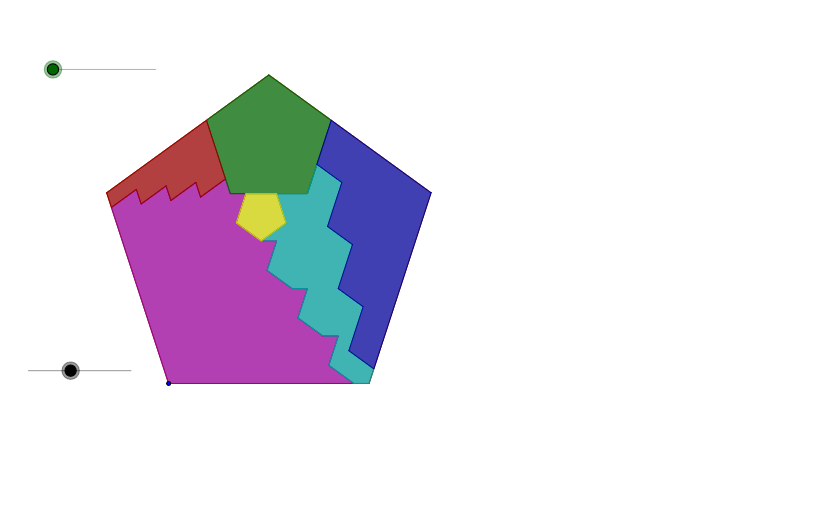
五边形之间的几何链式作图
几何画板及绘图内容加载中,请稍等……
所属专题
geometriadinamica.es
本范例演示如何在多个五边形之间通过圆、射线与对称/旋转等变换,构造出“嵌套式”的几何关系并观察其规律性外形。核心数学概念包括正多边形(五边形)及其顶点构造、圆与直线/射线的交点、角平分线、对称镜像、旋转与线段中点/向量平移等几何变换。作图要点上,利用 GeoGebra 的 Circle(圆)、Ray(射线)、Intersect(求交)、Rotate(旋转)、LineBisector(角平分线)、Mirror(镜像对称)、Polygon(多边形)、Vector(向量)、Line(直线)、Midpoint(中点)以及 Translate(平移),并通过一系列对象(如 a、A、B、C、D、e、f、g、h 以及对应的 a_1、b_1、c_1、d_1、e_1、f_1 等)把各层五边形的关键顶点与边关系连接起来,形成连续的几何结构。适合中学阶段的几何建模与竞赛入门,也可用于课堂中讲解“几何变换 + 多边形构造”的综合能力训练。
GeoGebra 命令及参数
Circle(A, i) → kCircle(A, c) → dRay(A, B) → bIntersect(d, b, 1) → CRotate(A, 252°, C) → DCircle(C, A) → eCircle(A, f) → gLineBisector(A, C) → hRotate(C, 252°, D) → EMirror(D, h) → FPolygon(A, F, E, D, C) → P, a_1, f_1, e_1, d_1, c_1Intersect(k, c_1, 1) → HVector(C, H) → z_1Circle(C, H) → h_1Intersect(h_1, d_1) → W,Vector(W, C) → v_3Circle(E, j) → pIntersect(k, a_1, 1) → GIntersect(p, f_1, 1) → IIntersect(p, e_1, 1) → JLine(J, d_1) → lLine(I, a_1) → mCircle(I, n) → qIntersect(q, m, 2) → KLine(K, c_1) → rIntersect(r, l) → LPolygon(I, K, L, J, E) → Q, i_1, k_1, l_1, j_1, e_2Midpoint(G, K) → MMidpoint(G, M) → NMidpoint(M, K) → OLine(N, a_1) → tVector(G, N) → uTranslate(F, u) → RTranslate(R, u) → STranslate(S, u) → TTranslate(T, u) → UPolygon(F, G, R, N, S, M, T, O, U, I) → V, f_2, i_2, g_1, r_1, n_1, s, m_1, t_1, o, u_1Midpoint(J, W) → YMidpoint(Y, W) → ZMidpoint(Y, J) → A_1Line(A_1, e_1) → b_1Intersect(b_1, l) → B_1Vector(J, A_1) → vTranslate(B_1, v) → C_1Translate(C_1, v) → D_1Translate(D_1, v) → E_1Polygon(D, W, E_1, Z, D_1, Y, C_1, A_1, B_1, J) → P_1, d_2, j_2, w, e_3, z, d_3, y, c_2, a_2, b_2Vector(W, E_1) → v_1Vector(L, B_1) → w_1Translate(H, v_1) → F_1Translate(F_1, w_1) → G_1Translate(G_1, z_1) → H_1Translate(H_1, v_1) → I_1Translate(I_1, w_1) → J_1Translate(J_1, z_1) → K_1Translate(K_1, v_1) → L_1Translate(L_1, w_1) → M_1Translate(M_1, z_1) → N_1Translate(N_1, v_1) → O_1Translate(O_1, w_1) → Q_1Midpoint(Q_1, L) → R_1Line(N_1, e_2) → q_1Line(R_1, a_1) → p_1Intersect(p_1, q_1) → S_1Polygon(Q_1, O_1, N_1, S_1, R_1) → T_1, q_2, o_1, n_2, s_1, r_2Polygon(N_1, M_1, C, W, E_1, Z, D_1, Y, C_1, A_1, B_1, L, L_1, R_1, S_1, K_1, J_1, I_1, H_1, G_1, F_1, H) → U_1, n_3, h_3, c_3, w_2, e_4, z_2, d_4, y_1, c_4, a_3, b_3, m_2, l_3, r_3, s_2, l_2, k_2, j_3, i_3, h_2, g_2, f_3Polygon(A, H, N_1, O_1, Q_1, K, U, O, T, M, S, N, F_1, R, G, G_1, H_1, I_1, J_1, K_1, L_1, M_1) → V_1, a_4, m_3, n_4, o_2, q_3, k_4, u_2, o_3, t_2, m_4, s_3, h_4, n_5, r_4, g_4, f_4, g_3, h_5, i_4, j_4, k_3, l_4Rotate(I, ((-a) * 180°), D) → I'Rotate(K, ((-a) * 180°), D) → K'Rotate(L, ((-a) * 180°), D) → L'Rotate(J, ((-a) * 180°), D) → J'Rotate(E, ((-a) * 180°), D) → E'Polygon(I', K', L', J', E') → Q', i', k', l', j', e'Rotate(I', ((-a) * 36°), E') → I''Rotate(K', ((-a) * 36°), E') → K''Rotate(L', ((-a) * 36°), E') → L''Rotate(J', ((-a) * 36°), E') → J''Rotate(E', ((-a) * 36°), E') → E''Polygon(I'', K'', L'', J'', E'') → Q'', i'', k'', l'', j'', e''Translate(F, v_2) → F'Translate(G, v_2) → G'Translate(R, v_2) → R'Translate(N, v_2) → N'Translate(S, v_2) → S'Translate(M, v_2) → M'Translate(T, v_2) → T'Translate(O, v_2) → O'Translate(U, v_2) → U'Translate(I, v_2) → I'_1Polygon(F', G', R', N', S', M', T', O', U', I'_1) → V', f', i'_1, g', r', n', s', m', t', o', u'Midpoint(I'_1, S_1) → W_1Translate(N_1, p_2) → N_2Translate(M_1, p_2) → M_1'Translate(L_1, p_2) → L_1'Translate(K_1, p_2) → K_1'Translate(J_1, p_2) → J_1'Translate(I_1, p_2) → I_1'Translate(H_1, p_2) → H_1'Translate(G_1, p_2) → G_1'Translate(F_1, p_2) → F_1'Translate(H, p_2) → H'Translate(C, p_2) → C'Translate(W, p_2) → W'Translate(E_1, p_2) → E_1'Translate(Z, p_2) → Z'Translate(D_1, p_2) → D_1'Translate(Y, p_2) → Y'Translate(C_1, p_2) → C_1'Translate(A_1, p_2) → A_1'Translate(B_1, p_2) → B_1'Translate(L, p_2) → L'_1Translate(R_1, p_2) → R_2Translate(S_1, p_2) → S_2Polygon(N_2, M_1', C', W', E_1', Z', D_1', Y', C_1', A_1', B_1', L'_1, L_1', R_2, S_2, K_1', J_1', I_1', H_1', G_1', F_1', H') → U_1', n_6, h', c', w', e_1', z', d_1', y', c_1', a_1', b_1', m_1', l'_1, r_5, s_4, l_1', k_1', j_1', i_1', h_1', g_1', f_1'Translate(D, u_3) → D'Translate(W, u_3) → W'_1Translate(E_1, u_3) → E_2Translate(Z, u_3) → Z'_1Translate(D_1, u_3) → D_2Translate(Y, u_3) → Y'_1Translate(C_1, u_3) → C_2Translate(A_1, u_3) → A_2Translate(B_1, u_3) → B_2Translate(J, u_3) → J'_1Polygon(D', W'_1, E_2, Z'_1, D_2, Y'_1, C_2, A_2, B_2, J'_1) → P_1', d', j'_1, w'_1, e_5, z'_1, d_5, y'_1, c_5, a_5, b_4Rotate(Q_1, ((-a) * 180°), W_1) → Q_1'Rotate(O_1, ((-a) * 180°), W_1) → O_1'Rotate(N_1, ((-a) * 180°), W_1) → N_1'Rotate(S_1, ((-a) * 180°), W_1) → S_1'Rotate(R_1, ((-a) * 180°), W_1) → R_1'Polygon(Q_1', O_1', N_1', S_1', R_1') → T_1', q_1', o_1', n_1', s_1', r_1'
AI 绘图提示语参考
请绘制一个由多个五边形组成的链式几何图形。每个五边形通过圆的相交、射线和旋转来定位关键点,并利用角平分线和反射确保对称性。构造顺序为:先创建圆和射线,找到交点并旋转;然后利用角平分线和反射生成新的点;接着用这些点构造第一个五边形。接着通过向量和线段找到其他交点,构造第二个五边形;再通过中点和向量进行多次翻译,生成更大的五边形。最终图形中,五边形之间通过共享的几何关系连接,形成一个连贯的链式结构。
以上提示语为根据原始绘图命令整理而来,仅供参考。