
ferriswheel 想象
几何画板及绘图内容加载中,请稍等……
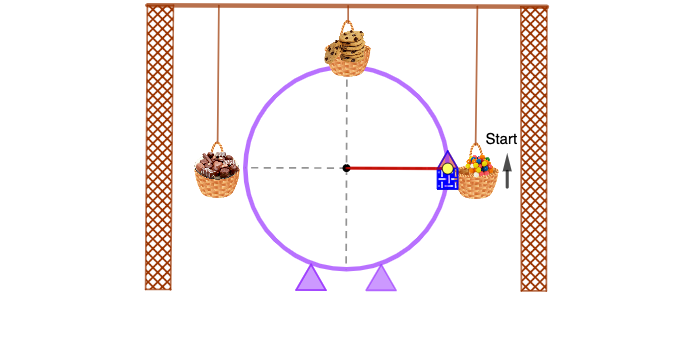
这个范例演示了摩天轮的运动轨迹。它涉及圆的几何性质和三角函数。通过使用Circle, Point, Line, Intersect, Segment, OrthogonalLine, Polygon, Angle, CircleSector, Mirror, Vector等命令,可以构造出摩天轮的动态模型。适合高中数学教学,特别是解析几何和三角函数的教学。
GeoGebra 命令及参数
Circle(A, 5) → cPoint(c) → BLine(A, B) → fIntersect(c, f, 2) → ESegment(B, E) → iLine(T_1, i) → j_1OrthogonalLine(A, f) → gIntersect(c, g, 2) → CIntersect(c, g, 1) → DSegment(C, D) → hPoint(c) → HSegment(H, A) → jPoint(Circle[H, 1]) → ISegment(H, I) → kPoint(Circle[I, 0.5]) → JSegment(I, J) → lPoint(Circle[I, 0.5]) → KSegment(I, K) → mPolygon(K, J, 4) → poly1, n, p, q, r, L, MPolygon(M, L, 3) → poly2, s, t, a, NAngle(D, A, H) → αCircleSector(A, D, H) → dPoint(j) → SPoint(h) → TMirror(A, h) → A'Mirror(U, h) → U'Mirror(V, h) → V'Vector(W, Z) → wIntersect(c, h, 2) → A_1Segment(A, A_1) → bMirror(pic4, h) → pic4'Line(F_1, i) → f_1Segment(G_1, F_1) → g_1Point(f_1) → I_1Segment(H_1, I_1) → h_1Point(f_1) → K_1Segment(J_1, K_1) → i_1Point(f_1) → L_1Point(j_1) → N_1Point(f_1) → O_1Point(j_1) → M_1Polygon(L_1, M_1, N_1, O_1) → q1, l_1, m_1, n_1, o_1Mirror(L_1, h) → P_1Mirror(M_1, h) → Q_1Mirror(N_1, h) → R_1Mirror(O_1, h) → S_1Polygon(P_1, Q_1, R_1, S_1) → q1', p_1, q_1, r_1, s_1OrthogonalLine(M_1, j_1) → k_1OrthogonalLine(N_1, j_1) → t_1Intersect(f_1, r_1) → U_1Intersect(f_1, n_1) → V_1Segment(U_1, V_1) → b_1Point(j_1) → W_1OrthogonalLine(W_1, j_1) → a_1Point(j_1) → Z_1Polygon(W_1, Z_1, 3) → poly3, c_1, d_1, e_1, A_2Mirror(poly3, h) → poly3'Point(c) → B_2Segment(A, B_2) → ePoint(e) → C_2Point(j) → D_2Point(e) → E_2CircleSector(E_2, C_2, D_2) → c_2
AI 绘图提示语参考
绘制一个摩天轮模型:以圆心为中心画一个大圆作为轮盘,在圆上取一点作为轿厢连接点,从圆心到该点作半径线。过圆心作垂直半径的直径,将圆分为上下两部分。在圆上另取一点,连接圆心形成另一条半径,并标出该半径与垂直直径之间的夹角。在轿厢连接点处,画一个小圆作为轿厢,并在其内部构造多边形和三角形,模拟轿厢结构。将部分图形关于垂直直径作镜像,形成对称的轿厢。最后,在轮盘下方添加一条水平线,并绘制一个多边形表示地面支撑结构,整体呈现动态旋转的摩天轮。
以上提示语为根据原始绘图命令整理而来,仅供参考。