
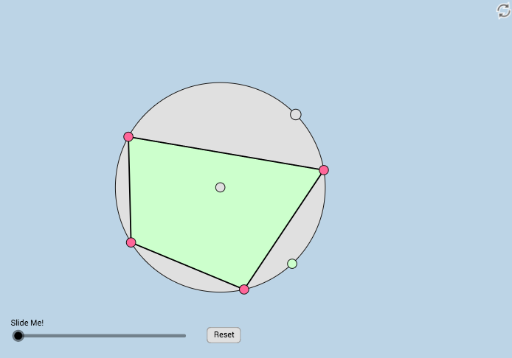
圆与四边形的动态关系
几何画板及绘图内容加载中,请稍等……
所属专题
Circles (Theorems)
这是一个关于圆与四边形之间动态关系的几何作图。通过旋转、平移和缩放等变换,展示了四边形在圆上的位置变化。核心数学概念包括圆、四边形和角度。使用了Circle、Point、Rotate、Intersect、Dilate等GeoGebra命令。适合初中及以上学生学习几何变换和动态几何。
GeoGebra 命令及参数
Circle(A, B) → cPoint(c) → CRotate(C, 2°, A) → C'CircleArc(A, C', C) → dPoint(d) → DCircleArc(A, D, C) → ePoint(e) → ECircleArc(A, E, C) → fPoint(f) → FCircleArc(A, F, C) → gPoint(g) → GSegment(D, E) → bSegment(E, F) → hSegment(D, G) → aSegment(G, F) → iCircle(F, (0.2 * Distance[A, B])) → kCircle(E, (0.2 * Distance[A, B])) → pCircle(G, (0.2 * Distance[A, B])) → qCircle(D, (0.2 * Distance[A, B])) → rIntersect(k, i, 1) → HIntersect(k, h, 1) → IIntersect(p, h, 1) → JIntersect(p, b, 1) → KIntersect(r, a, 1) → LIntersect(r, b, 1) → MIntersect(q, a, 1) → NIntersect(q, i, 1) → OCircle(A, B) → e_1Dilate(E, If[0 < j ≤ 1, 1 - j, 0], G) → E'Vector(E, E') → uTranslate(J, u) → J'Angle(O, G, J') → αRay(D, G) → lPoint(l) → PDilate(F, If[2 < j ≤ 3, 3 - j, 0], D) → F'Vector(F, F') → vRay(G, D) → nPoint(n) → QTranslate(I, v) → I'Angle(I', D, M) → βPolygon(G, D, E, F) → poly1, g_2, d_2, e_2, f_2Ray(F, D) → i_1Ray(G, E) → j_1Point(i_1) → ROrthogonalLine(R, i_1) → l_1OrthogonalLine(G, j_1) → m_1Intersect(e_1, m_1) → S, TIntersect(e_1, l_1) → U, VIntersect(l_1, j_1) → WIntersect(i_1, m_1) → ZSegment(F, W) → n_1Point(n_1) → A_1Segment(A_1, Z) → p_1Segment(W, G) → mSegment(G, Z) → sSegment(V, S) → tSegment(W, Z) → f_1Line(E, D) → g_1Line(F, W) → h_1Intersect(h_1, g_1) → B_1Line(G, Z) → k_1Intersect(g_1, k_1) → C_1Line(V, S) → q_1Line(W, Z) → r_1Circle(V, 2) → c_1Circle(B_1, 2) → d_1Circle(W, 2) → s_1Intersect(s_1, r_1, 1) → D_1Intersect(d_1, g_1, 1) → E_1Intersect(c_1, q_1, 1) → F_1Ray(W, D_1) → t_1Ray(B_1, E_1) → b_1Ray(V, F_1) → h_2Segment(V, B_1) → i_2Segment(B_1, W) → j_2Min(i_2, j_2) → oCircle(V, (0.35 * o)) → c_2Intersect(c_2, h_2, 1) → G_1Line(W, V) → k_2Intersect(c_2, k_2, 1) → H_1Dilate(F, If[0 < j ≤ 1, 1 - j, 0], V) → F'_1Segment(F, F'_1) → l_2Dilate(V, If[1 < j ≤ 2, 2 - j, 0], W) → V'Segment(V, V') → m_2Dilate(F, If[0 < j ≤ 1, 1 - j, 0], D) → E'_1Segment(F, E'_1) → n_2Angle(D, F, V) → γDilate(D, If[1 < j ≤ 2, 2 - j, 0], Z) → D'Segment(D, D') → p_2Angle(Z, G, W) → δDilate(G, If[2 < j ≤ 3, 3 - j, 0], S) → G'Segment(G, G') → q_2Dilate(G, If[2 < j ≤ 3, 3 - j, 0], E) → G'_1Segment(G, G'_1) → r_2Intersect(c_2, k_2) → I_1, J_1Dilate(E, If[3 < j ≤ 4, 4 - j, 0], W) → E'_2Dilate(S, If[3 < j ≤ 4, 4 - j, 0], Z) → S'Segment(E, E'_2) → s_2Segment(S, S') → t_2Dilate(S, If[4 < j ≤ 5, 5 - j, 0], V) → S'_1Segment(S, S'_1) → a_1Dilate(D, If[5 < j ≤ 6, 6 - j, 0], C_1) → D'_1Dilate(E, If[5 < j ≤ 6, 6 - j, 0], B_1) → E'_3Dilate(Z, If[6 < j ≤ 7, 7 - j, 0], W) → Z'Segment(Z, Z') → a_2Segment(D, D'_1) → b_2Segment(E, E'_3) → f_3Angle(F_1, V, J_1) → εRotate(J_1, If[7 < j ≤ 8, ((-(j - 7)) * ε), (-ε)], V) → K_1CircleSector(V, G_1, J_1) → c_3CircleSector(V, K_1, J_1) → d_3Dilate(V, If[8.5 < j ≤ 9.5, 9.5 - j, 0], B_1) → V'_1Dilate(B_1, If[9.5 < j ≤ 10.5, 10.5 - j, 0], W) → L_1Vector(V, V'_1) → wTranslate(d_3, w) → e_3Vector(B_1, L_1) → u_1Translate(e_3, u_1) → g_3