
动态几何图形演示 by Tim Brzezinski (10)
几何画板及绘图内容加载中,请稍等……
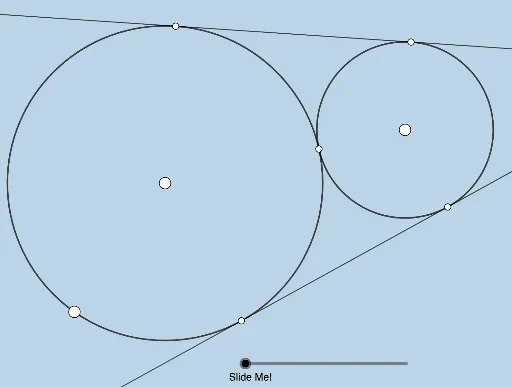
①本范例动态演示了二维空间中圆与向量的关系及几何变换现象;②涉及核心数学概念包括向量运算、几何变换(旋转、镜像、平移)、解析几何与积分优化;③作图要点提炼自构造摘要,使用GeoGebra命令如Circle, Vector, Rotate, Mirror, Translate等构建图形;④适合高中及以上数学学习,用于理解向量、变换及优化问题的直观表示。
GeoGebra 命令及参数
Circle(A, B) → cPointIn(a) → CLine(A, C) → fIntersect(c, f, 2) → DCircle(C, D) → dTangent(c, d) → g, h, i, jIntersect(-6.398920282033919x² - 3.292519525505094x y + 0.6337072027875582y² + 100.00578631456865x + 27.07638245499153y = 371.2334325847297, c) → , , ,Intersect(c, h, 1) → EIntersect(c, g, 1) → FIntersect(d, g, 1) → GIntersect(d, h) → HLine(A, H) → kLine(C, E) → lIntersect(l, k) → ILine(A, G) → mLine(F, C) → nAngle(A, I, C) → αIntersect(m, n) → JSegment(A, C) → pAngle(F, J, G) → βAngle(C, J, A) → γDilate(A, If[0 < b ≤ 1, 1 - b, 0], H) → A'Segment(A, A') → qDilate(C, If[1 < b ≤ 2, 2 - b, 0], I) → C'Segment(C, C') → rDilate(I, If[2 < b ≤ 3, 3 - b, 0], E) → I'Segment(I, I') → sPolygon(I, H, E) → t1, e, i_1, h_1Dilate(A, If[0 < b ≤ 1, 1 - b, 0], G) → A'_1Segment(A, A'_1) → tDilate(C, If[1 < b ≤ 2, 2 - b, 0], J) → C'_1Segment(C, C'_1) → f_1Dilate(J, If[2 < b < 3, 3 - b, 0], F) → J'Segment(J, J') → g_1Polygon(F, J, G) → t2, g_2, f_2, j_1Dilate(J, If[4 < b < 5, 5 - b, 0], I) → J'_1Vector(J, J'_1) → uTranslate(F, u) → F'Translate(J, u) → J'_2Translate(G, u) → G'Mirror(J, g) → J'_3Dilate(J, If[4 < b < 5, 5 - b, 0], J'_3) → J'_4Polygon(F, J'_4, G) → t3, g_3, f_3, j'_4Angle(J'_3, F, J) → εAngle(J, G, J'_3) → ζRotate(J, If[5 < b ≤ 6, ((-(b - 5)) * ε), (-ε)], F) → J'_5Rotate(J, If[5 < b ≤ 6, ((b - 5) * ζ), ζ], G) → J'_6Segment(F, J'_5) → l_1Segment(G, J'_6) → m_1Dilate(J'_3, If[7 < b ≤ 8, 8 - b, 0], I) → MVector(J'_3, M) → vTranslate(F, v) → F'_1Translate(J'_4, v) → NTranslate(G, v) → G'_1Polygon(F'_1, N, G'_1) → t3', g'_1, f'_1, n_1Line(I, l_1) → k_1Point(k_1) → KAngle(E, I, K) → δRotate(F'_1, If[8 < b ≤ 9, ((-(b - 8)) * δ), (-δ)], I) → LRotate(N, If[8 < b ≤ 9, ((-(b - 8)) * δ), (-δ)], I) → N'Rotate(G'_1, If[8 < b ≤ 9, ((-(b - 8)) * δ), (-δ)], I) → OPolygon(L, N', O) → t3'', o, l_2, n'Distance(F, G) → distanceFGDistance(A, C) → distanceACDistance(C, I) → distanceCIDistance(G, J'_3) → distanceGJ'3Distance(J'_3, F) → distanceJ'3FDistance(I, A) → distanceIASegment(A, C) → p_1Angle(J, A, C) → ηAngle(A, C, J) → θSegment(F, G) → q_1