
体积的复制与变换探究
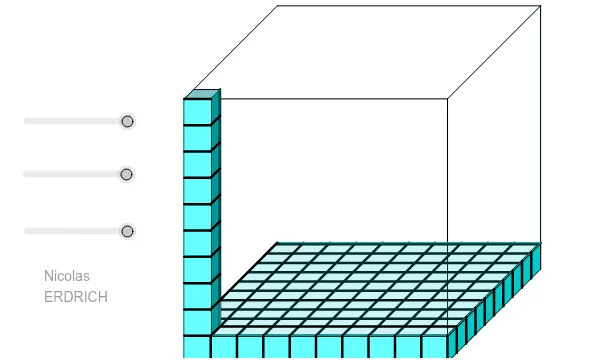
几何画板及绘图内容加载中,请稍等……
① 本范例通过GeoGebra动态演示了三维体积概念在二维平面上的投影与复制过程,利用旋转、平移和序列等命令构建多个多边形并计算其面积,从而直观展示体积与面积的关系。② 核心数学概念包括体积、角度、线性方程、三角形、微积分基础以及几何变换,涉及多边形面积计算、旋转对称性和序列生成。③ 作图要点:使用Line、OrthogonalLine、Circle、Intersect、Rotate、Angle、Segment、Midpoint、Polygon、Translate、Sequence、Point等命令,创建了多个点、线、圆和多边形对象(如A、B、E、F、S'、poly1、poly2、poly3等),通过旋转和平移构造出不同位置的图形,并利用角度和线段测量辅助分析。④ 适合中学高年级至大学低年级学生,用于几何与微积分的衔接教学,也可作为教师演示体积概念和几何变换的互动工具。
GeoGebra 命令及参数
Line(A, xAxis) → aOrthogonalLine(A, a) → q_4Circle(A, 2) → rIntersect(r, q_4, 2) → EIntersect(r, a, 2) → BOrthogonalLine(E, q_4) → sOrthogonalLine(B, a) → tIntersect(s, t) → FRotate(F, 45*°, E) → S'Angle(F, E, S') → αSegment(E, S') → i_1Segment(E, F) → j_1Midpoint(j_1) → TCircle(E, T) → k_1Intersect(k_1, i_1, 1) → HSegment(E, H) → p_1Line(H, j_1) → q_1Line(F, p_1) → r_1Intersect(q_1, r_1) → VSegment(A, E) → s_1Segment(F, B) → t_1Line(B, r_1) → a_2Line(V, s_1) → b_2Intersect(a_2, b_2) → WPolygon(A, B, F, E) → poly1, p_2, r_2, s_2, q_2Polygon(B, W, V, F) → poly2, r_3, w, v, s_3Polygon(E, F, V, H) → poly3, q_3, s_4, v_1, uTranslate(A, B - A) → A'Translate(E, B - A) → E'Sequence(Sequence[Polygon[Translate[A, Vector[k * Vector[A, B] + l * Vector[A, E]]], Translate[B, Vector[k * Vector[A, B] + l * Vector[A, E]]], Translate[F, Vector[k * Vector[A, B] + l * Vector[A, E]]], Translate[E, Vector[k * Vector[A, B] + l * Vector[E, A]]]], k, 0, o], l, 0, 0) → ligneSequence(Sequence[Polygon[Translate[E, Vector[l * Vector[A, B] + m * Vector[E, H]]], Translate[F, Vector[l * Vector[A, B] + m * Vector[E, H]]], Translate[V, Vector[l * Vector[A, B] + m * Vector[E, H]]], Translate[H, Vector[l * Vector[A, B] + m * Vector[E, H]]]], l, 0, o], m, 0, q) → liste3Sequence(Polygon[Translate[B, k * (W - B) + o * (B - A)], Translate[W, k * (W - B) + o * (B - A)], Translate[V, k * (W - B) + o * (B - A)], Translate[F, k * (W - B) + o * (B - A)]], k, 0, q) → ligne2Sequence(Sequence[Polygon[Translate[A, Vector[k * Vector[B, A] - l * Vector[E, A]]], Translate[B, Vector[k * Vector[B, A] - l * Vector[E, A]]], Translate[F, Vector[k * Vector[B, A] - l * Vector[E, A]]], Translate[E, Vector[k * Vector[B, A] - l * Vector[E, A]]]], k, 0, 0], l, 0, p) → listeSequence(Sequence[Polygon[Translate[B, Vector[-l * Vector[E, A] + m * Vector[E, H]]], Translate[W, Vector[-l * Vector[E, A] + m * Vector[E, H]]], Translate[V, Vector[-l * Vector[E, A] + m * Vector[E, H]]], Translate[F, Vector[-l * Vector[E, A] + m * Vector[E, H]]]], l, 0, p], m, 0, 0) → liste2Translate(E, p * (E - A)) → E'_1Translate(F, p * (E - A)) → F'Translate(V, p * (E - A)) → V'Translate(H, p * (E - A)) → H'Polygon(E'_1, F', V', H') → Haut, e'_1, f', v', h'Translate(A, (o + 1) * (B - A)) → Sommet1Translate(A, (p + 1) * (E - A)) → Sommet2OrthogonalLine(E'_1, s_1) → bOrthogonalLine(Sommet1, p_2) → cIntersect(b, c) → Sommet3Translate(A, (q + 1) * (H - E)) → Sommet4OrthogonalLine(Sommet4, p_2) → dSegment(A, Sommet4) → eSegment(A, E'_1) → fLine(E'_1, e) → gIntersect(d, g) → CLine(Sommet3, g) → hLine(C, b) → iIntersect(h, i) → DLine(D, d) → jLine(Sommet1, h) → kIntersect(j, k) → GSegment(E'_1, Sommet3) → lSegment(Sommet3, Sommet1) → mSegment(Sommet3, D) → nSegment(D, G) → a_1Segment(D, C) → b_1Segment(C, E'_1) → c_1Segment(F', B) → d_1Segment(V', V) → e_1Segment(H', V') → f_1Segment(A, Sommet1) → g_1Point(g_1) → ISegment(I, G) → h_1Segment(F, E) → l_1Segment(F, B) → m_1Line(E, g_1) → n_1Intersect(n_1, m) → JSegment(F, J) → c_2Segment(F', V') → d_2Segment(B, W) → e_2Line(J, h_1) → f_2Intersect(a_1, f_2) → KPoint(h_1) → LSegment(L, K) → g_2Segment(J, K) → h_2Line(H, h_1) → i_2Line(K, l) → j_2Intersect(i_2, j_2) → MSegment(M, K) → k_2Intersect(i_2, e_1) → NSegment(N, M) → l_2Intersect(r_1, j_2) → OSegment(F, O) → m_2Sequence(Segment[Translate[F, -k * (A - B)], Translate[O, -k * (A - B)]], k, 0, o) → seg4Line(N, b_1) → n_2Intersect(n_2, h_2) → PSegment(N, P) → t_2Line(V, t_2) → a_3Intersect(a_3, h_2) → QLine(S', a_3) → b_3Intersect(b_3, h_2) → RSegment(V, Q) → c_3Polygon(F, V, N, M, K, J) → poly4, f_3, v_2, n_3, m_3, k_3, j_3Polygon(V, F, F', V') → poly5, v_3, f_4, f'_1, v'_1Segment(N, M) → d_3Segment(M, K) → e_3Sequence(Segment[Translate[F, -k * (A - E)], Translate[E, -k * (A - E)]], k, 0, p) → seg_1Sequence(Segment[Translate[F, k * (B - A)], Translate[B, k * (B - A)]], k, 0, o) → seg_2Sequence(Segment[Translate[F, -l * (E - H) + o * (B - A)], Translate[B, -l * (E - H) + o * (B - A)]], l, 1, q) → seg10Sequence(Segment[Translate[N, l * (H - E)], Translate[P, l * (H - E)]], l, -2, q - 3) → seg5Sequence(Segment[Translate[B, -k * (B - F)], Translate[W, -k * (B - F)]], k, 1, p) → seg_3