
Concha(Euhoplites)几何构造:角度与随机参数下的最值轨迹
几何画板及绘图内容加载中,请稍等……
所属专题
geometriadinamica.es
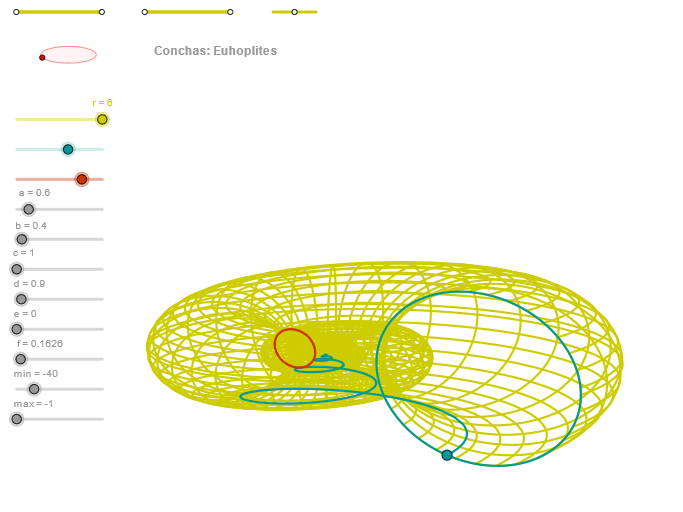
该范例展示在三角形与圆锥曲线的组合约束下,如何用随机/参数化变量刻画某个量的最大值与最小值,并把对应的几何结果可视化为轨迹与曲线包络。核心数学概念包括:解析几何中的圆与椭圆构造、角度度量(Angle)、坐标曲线(CurveCartesian)、以及将随机变量/参数引入后的优化思想(max/min)。作图要点来自下方构造摘要:使用 Segment 与 Point 设定几何基准;用 OrthogonalLine 构造垂线关系;通过 Circle 与 Intersect 得到圆的交点约束;再用 Ellipse 形成椭圆边界;Angle 用于度量或驱动关键角量;用 CurveCartesian 生成笛卡尔坐标下的曲线;通过 Sequence 构造参数序列以实现随参数变化的动态效果。面向高中竞赛与大学基础数学/可视化课程,用于讲解“几何约束—参数化—最值/优化—可视化”的综合建模思路。
GeoGebra 命令及参数
Segment(Q3, Q4) → p2Point(p2) → P3Segment(P3, Q4) → p4Point(p4) → P4Segment(Q1, Q2) → p1Point(p1) → P1Segment(P1, Q2) → p3Point(p3) → P2OrthogonalLine(C, yAxis) → zz1Circle(C, 0.62) → zz0Intersect(zz0, zz1, 1) → ZZ1Intersect(zz0, zz1, 2) → ZZ2Ellipse(ZZ1, ZZ2, 0.65) → zElipse1Intersect(zElipse1, zz1) → ZZ5, ZZ6Point(zElipse1) → XYAngle(ZZ6, C, XY) → zAngRotOrthogonalLine(C, xAxis) → zz2Intersect(zz0, zz2, 2) → ZZ3Intersect(zz0, zz2, 1) → ZZ4Ellipse(ZZ3, ZZ4, 0.65) → zElipse2Intersect(zElipse2, zz2) → ZZ7, ZZ8Point(zElipse2) → ZAngle(ZZ8, C, Z) → zAngIncSegment(Q5, Q6) → p5Point(p5) → P5Segment(ZZ5, ZZ6) → zz4Segment(ZZ7, ZZ8) → zz3Intersect(zElipse2, zElipse1, 1) → zPunto1Intersect(zElipse2, zElipse1, 4) → zPunto2Segment(zPunto1, zPunto2) → zSeg2CurveCartesian((r * ((((exp((f * u)) * (d + (a * cos(α)))) * cos((c * u))) * sin(zAngRot)) + (((exp((f * u)) * (d + (a * cos(α)))) * sin((c * u))) * cos(zAngRot)))), (r * ((((((-exp((f * u))) * (d + (a * cos(α)))) * cos((c * u))) * cos(zAngRot)) * sin(zAngInc)) + ((((exp((f * u)) * (d + (a * cos(α)))) * sin((c * u))) * sin(zAngRot)) * sin(zAngInc)) + ((exp((f * u)) * ((-1.4 * e) + (b * sin(α)))) * cos(zAngInc)))), u, u1, u2) → curva2CurveCartesian((r * ((((exp((f * β)) * (d + (a * cos(v)))) * cos((c * β))) * sin(zAngRot)) + (((exp((f * β)) * (d + (a * cos(v)))) * sin((c * β))) * cos(zAngRot)))), (r * ((((((-exp((f * β))) * (d + (a * cos(v)))) * cos((c * β))) * cos(zAngRot)) * sin(zAngInc)) + ((((exp((f * β)) * (d + (a * cos(v)))) * sin((c * β))) * sin(zAngRot)) * sin(zAngInc)) + ((exp((f * β)) * ((-1.4 * e) + (b * sin(v)))) * cos(zAngInc)))), v, v1, v2) → a1CurveCartesian((r * ((((exp((f * max)) * (d + (a * cos(v)))) * cos((c * max))) * sin(zAngRot)) + (((exp((f * max)) * (d + (a * cos(v)))) * sin((c * max))) * cos(zAngRot)))), (r * ((((((-exp((f * max))) * (d + (a * cos(v)))) * cos((c * max))) * cos(zAngRot)) * sin(zAngInc)) + ((((exp((f * max)) * (d + (a * cos(v)))) * sin((c * max))) * sin(zAngRot)) * sin(zAngInc)) + ((exp((f * max)) * ((-1.4 * e) + (b * sin(v)))) * cos(zAngInc)))), v, v1, v2) → curva1Sequence(CurveCartesian[(r * ((((exp((f * u)) * (d + (a * cos(v)))) * cos((c * u))) * sin(zAngRot)) + (((exp((f * u)) * (d + (a * cos(v)))) * sin((c * u))) * cos(zAngRot)))), (r * ((((((-exp((f * u))) * (d + (a * cos(v)))) * cos((c * u))) * cos(zAngRot)) * sin(zAngInc)) + ((((exp((f * u)) * (d + (a * cos(v)))) * sin((c * u))) * sin(zAngRot)) * sin(zAngInc)) + ((exp((f * u)) * ((-1.4 * e) + (b * sin(v)))) * cos(zAngInc)))), v, v1, v2], u, u1, u2, paso) → list2Sequence(CurveCartesian[(r * ((((exp((f * u)) * (d + (a * cos(v)))) * cos((c * u))) * sin(zAngRot)) + (((exp((f * u)) * (d + (a * cos(v)))) * sin((c * u))) * cos(zAngRot)))), (r * ((((((-exp((f * u))) * (d + (a * cos(v)))) * cos((c * u))) * cos(zAngRot)) * sin(zAngInc)) + ((((exp((f * u)) * (d + (a * cos(v)))) * sin((c * u))) * sin(zAngRot)) * sin(zAngInc)) + ((exp((f * u)) * ((-1.4 * e) + (b * sin(v)))) * cos(zAngInc)))), u, u1, u2], v, v1, v2, paso) → list1
AI 绘图提示语参考
绘制一个由三角形、圆和椭圆构成的图形,其中包含两个椭圆和一个圆,通过圆和椭圆的交点定义关键角度,利用角度和参数化模型生成动态曲线,展示优化过程中的最大值和最小值。
以上提示语为根据原始绘图命令整理而来,仅供参考。