
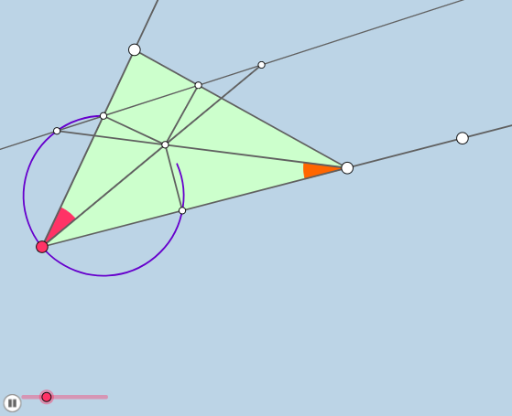
动画演示多边形与圆的关系
几何画板及绘图内容加载中,请稍等……
①本范例通过动画演示了多边形的外接圆与内切圆的构造与性质;②涉及核心数学概念包括外接圆、内切圆、多边形、角度、向量等;③作图要点提炼自构造摘要,使用了 Rotate(旋转)、Circle(圆)、Intersect(交点)、Polygon(多边形)等 GeoGebra 命令与对象;④适合高中及以上数学学习者,用于理解多边形与圆的几何关系及动画制作。
GeoGebra 命令及参数
Rotate(B_2, (a * π / 180), A) → B'Ray(A, B') → gPoint(g) → BSegment(A, B) → jRay(A, B_2) → fPoint(f) → CSegment(B, C) → hSegment(A, C) → iMin({i, j, h}) → bAngle(B_2, A, B') → αCircle(C, (0.2 * b)) → dCircle(B, 4) → cIntersect(c, g, 2) → E_2Intersect(d, f, 2) → F_2Ray(C, F_2) → kRay(B, E_2) → lCircle(B, (0.2 * b)) → eCircle(C, (0.15 * b)) → pAngle(F_2, C, B) → βAngle(C, B, E_2) → γRotate(F_2, β / 2, C) → F'Angle(F_2, C, F') → δRotate(C, γ / 2, B) → D'Angle(C, B, D') → εRay(B, D') → mRay(C, F') → nIntersect(e, m, 1) → G_2Intersect(e, h, 1) → H_2Intersect(p, h, 1) → IPolygon(A, C, B) → poly1, c_2, a_1, d_2Dilate(A, If[0 < o ≤ 1, 1 - o, 0], C) → A'Dilate(A, If[0 < o ≤ 1, 1 - o, 0], B) → A'_1Segment(A, A') → k_1Segment(A, A'_1) → l_1Min(c_2, d_2) → wCircle(A, (0.15 * w)) → e_2Segment(A, B) → m_2Intersect(e_2, m_2) → S,Segment(A, C) → n_2Intersect(e_2, n_2) → T,Min({h, k_1, l_1}) → b_1Intersect(d, h, 1) → UIntersect(e, h) → W,Angle(A, B, C) → λAngle(B, C, A) → κRotate(A, λ / 2, B) → A'_2Angle(A, B, A'_2) → ιRay(B, A'_2) → t_1Rotate(B, κ / 2, C) → C'_1Angle(B, C, C'_1) → μ_1Ray(C, C'_1) → f_2Intersect(d, f_2) → A_1,CircleSector(C, U, A_1) → r_2Intersect(t_1, f_2) → OOrthogonalLine(O, k_1) → s_2OrthogonalLine(O, l_1) → t_2Intersect(s_2, k_1) → EIntersect(t_2, l_1) → FIntersect(k_1, t_1) → D_1Circle(A, (0.2 * b)) → q_2Angle(C, A, B) → μRotate(C, μ / 2, A) → D'_2Angle(C, A, D'_2) → νRay(A, D'_2) → a_2Intersect(q_2, a_2) → V,Intersect(q_2, k_1) → E_1,CircleSector(A, E_1, V) → p_2Dilate(C, If[1 < o ≤ 2, 2 - o, 0], O) → D'_3Dilate(A, If[1 < o ≤ 2, 2 - o, 0], O) → A'_3Segment(A, A'_3) → b_2Segment(C, D'_3) → f_3Rotate(r_2, If[2.5 < o ≤ 3.5, ((o - 2.5) * κ / 2), κ / 2], C) → c_3Rotate(p_2, If[3.5 < o ≤ 4.5, ((o - 3.5) * μ / 2), μ / 2], A) → d_3Dilate(O, If[5 < o ≤ 6, 6 - o, 0], F) → Z'Dilate(O, If[5 < o ≤ 6, 6 - o, 0], E) → Z'_1Segment(O, Z') → g_3Segment(O, Z'_1) → h_3Angle(O, E, A) → ξAngle(A, F, O) → οCircle(O, Z') → e_3Rotate(F, If[6 < o ≤ 9, (((o - 6) * 2) * π / 3), (2 * π)], O) → F_1Segment(B, D_1) → i_3Intersect(e, i_3) → G_1,Intersect(e, l_1) → H_1,Dilate(B, If[9.5 < o ≤ 10.5, 10.5 - o, 0], O) → C'_2Polygon(A, O, B) → poly2, c_4, a_3, z_1CircleArc(O, Z', F_1) → k_3OrthogonalLine(O, h) → qIntersect(q, h) → DLine(A, O) → rLine(F, D) → sIntersect(r, s) → HLine(C, O) → tIntersect(s, t) → GDilate(O, If[5 < o ≤ 6, 6 - o, 0], D) → O'Segment(O, O') → f_1Angle(O, D, C) → ζCircle(A, G, F) → c_1Circle(C, H, D) → d_1Ray(D, H) → g_1Ray(F, G) → h_1Dilate(F, If[9 < o ≤ 10, 10 - o, 0], D) → F'_1Segment(F, F'_1) → i_1Dilate(O, If[10 < o ≤ 11, 11 - o, 0], H) → O'_1Segment(O, O'_1) → j_1Dilate(O, If[10 < o ≤ 11, 11 - o, 0], G) → O'_2Segment(O, O'_2) → m_1Center(c_1) → JRotate(F, If[11 < o ≤ 13, ((o - 11) * π), (2 * π)], J) → F'_2CircleArc(J, F, F'_2) → e_1Center(d_1) → KRotate(D, If[13 < o ≤ 15, ((o - 13) * π), (2 * π)], K) → D'_1CircleArc(K, D, D'_1) → p_1Dilate(E, If[15 < o ≤ 16, 16 - o, 0], H) → F'_3Dilate(E, If[15 < o ≤ 16, 16 - o, 0], G) → E'Segment(E, F'_3) → n_1Segment(E, J) → q_1Segment(E, E') → r_1Angle(G, H, E) → τAngle(H, G, E) → θLine(A, h_1) → s_1Intersect(d_1, s_1, 1) → LLine(B, A) → g_2Point(g_2) → MPolygon(E, H, G) → poly3, g_4, e_4, h_2Angle(L, A, B) → ρDilate(A, If[16 < o ≤ 17, 17 - o, 0], G) → A'_4Vector(A, A'_4) → uTranslate(d_3, u) → k_2Rotate(k_2, If[17 < o ≤ 18, ((-(o - 17)) * ρ), (-ρ)], G) → p_3Midpoint(A, G) → NDilate(A, If[18 < o ≤ 19, 19 - o, 0], N) → A'_5Vector(A, A'_5) → vTranslate(d_3, v) → q_3Rotate(q_3, If[19 < o ≤ 20, ((-(o - 19)) * (ρ + θ / 2)), (-(ρ + θ / 2))], N) → r_3Dilate(N, If[20 < o ≤ 21, 21 - o, 0], G) → N'Vector(N, N') → u_1Translate(r_3, u_1) → s_3Line(C, g_1) → i_2Intersect(d_1, i_2, 2) → PMidpoint(C, H) → QAngle(O, C, P) → σDilate(C, If[21 < o ≤ 22, 22 - o, 0], H) → C'Vector(C, C') → v_1Translate(c_3, v_1) → t_3Rotate(t_3, If[22 < o ≤ 23, ((o - 22) * σ), σ], H) → d_4Dilate(C, If[23 < o ≤ 24, 24 - o, 0], Q) → C'_3Vector(C, C'_3) → w_1Translate(c_3, w_1) → f_4Rotate(f_4, If[24 < o ≤ 25, ((o - 24) * (σ + τ / 2)), σ + τ / 2], Q) → h_4Dilate(Q, If[25 < o ≤ 26, 26 - o, 0], H) → Q'Vector(Q, Q') → u_2Translate(h_4, u_2) → k_4Circle(A, G, H) → p_4Center(p_4) → RRotate(H, If[26 < o ≤ 28, ((o - 26) * π), (2 * π)], R) → H'CircleArc(R, H, H') → q_4Distance(A, R) → distanceARDistance(R, C) → distanceRC