
透视立方体
几何画板及绘图内容加载中,请稍等……
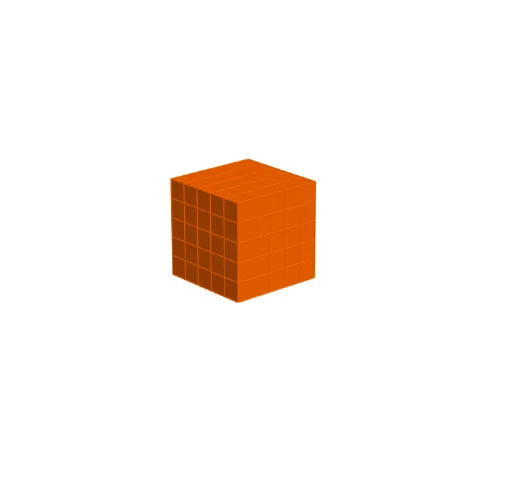
这个范例展示了透视立方体的几何构造。它涉及立体几何中的基本概念,如立方体的面、棱和顶点。通过使用GeoGebra命令如Intersect、Point、Cube、Vector和Translate,可以动态地展示立方体的各个面和棱。适合初中和高中学生学习立体几何。
GeoGebra 命令及参数
Intersect(yAxis, zAxis) → APoint(xAxis) → BPoint(Circle[B, Distance[A, B], Segment[A, B]]) → CCube(A, B, C) → k, D, stenaCDHG, stenaEFGH, hranaAD, hranaAB, hranaBC, hranaCD, hranaAE, hranaDH, hranaEH, hranaEF, E, hranaBF, hranaFG, hranaCG, hranaGH, F, G, H, stenaABCD, stenaADHE, stenaABFE, stenaBCGFIntersect(hranaDH, hranaAD) → M_1Intersect(hranaFG, hranaBF) → L_1Vector(L_1, M_1) → u_1Intersect(hranaAB, hranaAD) → IIntersect(hranaAB, hranaBC) → JVector(I, J) → uIntersect(hranaAD, hranaCD) → KVector(I, K) → vIntersect(zAxis, hranaEH) → LVector(I, L) → wIntersect(xAxis, hranaBC) → J_1Intersect(hranaEH, hranaAE) → G_1Vector(J_1, G_1) → cIntersect(yAxis, zAxis) → H_1Intersect(hranaFG, hranaBF) → E_1Vector(H_1, E_1) → tIntersect(hranaFG, hranaGH) → I_1Vector(G_1, I_1) → sIntersect(hranaGH, hranaDH) → K_1Vector(E_1, K_1) → rVector(J_1, I_1) → qIntersect(hranaCG, hranaCD) → F_1Vector(F_1, E_1) → nVector(H_1, I_1) → mVector(F_1, G_1) → jIntersect(hranaCD, hranaAD) → D_1Vector(D_1, E_1) → iIntersect(hranaFG, hranaGH) → A_1Intersect(hranaBF, hranaAB) → ZVector(Z, A_1) → c_1Point(hranaGH) → C_1Intersect(hranaBF, hranaAB) → B_1Vector(B_1, C_1) → ePoint(zAxis) → SIntersect(xAxis, zAxis) → QVector(Q, S) → dPoint(zAxis) → RVector(Q, R) → hPoint(xAxis) → VPoint(xAxis) → UVector(U, V) → gPoint(xAxis) → TVector(Q, T) → fIntersect(hranaCG, hranaBC) → MIntersect(hranaFG, hranaGH) → NPoint(zAxis) → OPoint(yAxis) → PVector(I, P) → lVector(J, M) → pTranslate(k, Vector[(-2 * v) - (2 * u) - (2 * w) + (a * (-m))]) → k'Translate(k, Vector[(-v) - (2 * u) - (2 * w) + (a * (-t))]) → k'_1Translate(k, Vector[v - (2 * u) - (2 * w) + (a * (-t))]) → k'_3Translate(k, Vector[(-2 * u) - (2 * w) + (a * (-t))]) → k'_2Translate(k, Vector[(2 * v) - (2 * u) - (2 * w) + (a * u_1)]) → k'_4Translate(k, Vector[(-2 * v) - (2 * u) - w + (a * (-s))]) → k'_5Translate(k, Vector[(-v) - (2 * u) - w + (a * g)]) → k'_6Translate(k, Vector[(2 * v) - (2 * u) - w + (a * r)]) → k'_9Translate(k, Vector[(-2 * u) - w + (a * g)]) → k'_7Translate(k, Vector[(-2 * u) + v - w + (a * g)]) → k'_8Translate(k, Vector[(-2 * u) - (2 * v) + (a * (-s))]) → k'_{10}Translate(k, Vector[(-2 * u) - v + (a * g)]) → k'_{11}Translate(k, Vector[(-2 * u) + (a * g)]) → k'_{12}Translate(k, Vector[(-2 * u) + v + (a * g)]) → k'_{13}Translate(k, Vector[(-2 * u) + (2 * v) + (a * r)]) → k'_{14}Translate(k, Vector[(-2 * u) + w - v + (a * g)]) → k'_{16}Translate(k, Vector[(-2 * u) + w - (2 * v) + (a * (-s))]) → k'_{15}Translate(k, Vector[(-2 * u) + w + (a * g)]) → k'_{17}Translate(k, Vector[(-2 * u) + w + v + (a * g)]) → k'_{18}Translate(k, Vector[(-2 * u) + w + (2 * v) + (a * r)]) → k'_{19}Translate(k, Vector[(-2 * u) + (2 * w) - (2 * v) + (a * j)]) → k'_{20}Translate(k, Vector[(-2 * u) + (2 * w) - v + (a * c)]) → k'_{21}Translate(k, Vector[(-2 * u) + (2 * w) + (a * c)]) → k'_{22}Translate(k, Vector[(-2 * u) + (2 * w) + v + (a * c)]) → k'_{23}Translate(k, Vector[(-2 * u) + (2 * w) + (2 * v) + (a * e)]) → k'_{24}Translate(k, Vector[(-u) - (2 * w) - (2 * v) + (a * (-q))]) → k'_{25}Translate(k, Vector[(-u) - (2 * w) - v + (a * d)]) → k'_{26}Translate(k, Vector[(-u) - (2 * w) + (a * d)]) → k'_{27}Translate(k, Vector[(-u) - (2 * w) + v + (a * d)]) → k'_{28}Translate(k, Vector[(-u) - (2 * w) + (2 * v) + (a * (-n))]) → k'_{29}Translate(k, Vector[(-u) - w - (2 * v) + (a * l)]) → k'_{30}Translate(k, Vector[(-u) - w - v + (b * (-m))]) → k'_{31}Translate(k, Vector[(-u) - w + (b * (-t))]) → k'_{32}Translate(k, Vector[(-u) - w + v + (b * (-i))]) → k'_{33}Translate(k, Vector[(-u) - w + (2 * v) + (a * p)]) → k'_{34}Translate(k, Vector[(-u) - (2 * v) + (a * l)]) → k'_{35}Translate(k, Vector[(-u) - v + (b * (-s))]) → k'_{36}Translate(k, Vector[(-u) + (b * g)]) → k'_{38}Translate(k, Vector[(-u) + v + (b * r)]) → k'_{39}Translate(k, Vector[(-u) + (2 * v) + (a * p)]) → k'_{40}Translate(k, Vector[(-u) - (2 * v) + w + (a * l)]) → k'_{41}Translate(k, Vector[(-u) - v + w + (b * j)]) → k'_{42}Translate(k, Vector[(-u) + w + (b * c)]) → k'_{43}Translate(k, Vector[(-u) + v + w + (b * e)]) → k'_{44}Translate(k, Vector[(-u) + (2 * v) + w + (a * p)]) → k'_{45}Translate(k, Vector[(-u) - (2 * v) + (2 * w) + (a * n)]) → k'_{46}Translate(k, Vector[(-u) - v + (2 * w) + (a * h)]) → k'_{47}Translate(k, Vector[(-u) + (2 * w) + (a * h)]) → k'_{48}Translate(k, Vector[(-u) + (2 * w) + v + (a * h)]) → k'_{49}Translate(k, Vector[(-u) + (2 * w) + (2 * v) + (a * q)]) → k'_{50}Translate(k, Vector[(-2 * w) - (2 * v) + (a * (-q))]) → k'_{51}Translate(k, Vector[(-2 * w) - v + (a * d)]) → k'_{52}Translate(k, Vector[(-2 * w) + (a * d)]) → k'_{53}Translate(k, Vector[(-2 * w) + v + (a * d)]) → k'_{54}Translate(k, Vector[(-2 * w) + (2 * v) + (a * (-n))]) → k'_{55}Translate(k, Vector[(-w) - (2 * v) + (a * l)]) → k'_{56}Translate(k, Vector[(-w) - v + (b * (-c_1))]) → k'_{57}Translate(k, Vector[(-w) + v + (b * (-n))]) → k'_{59}Translate(k, Vector[(-w) + (b * d)]) → k'_{60}Translate(k, Vector[(-w) + (2 * v) + (a * p)]) → k'_{61}Translate(k, Vector[(-2 * v) + (a * l)]) → k'_{62}Translate(k, Vector[(-v) + (b * l)]) → k'_{63}Translate(k, Vector[v + (b * p)]) → k'_{65}Translate(k, Vector[(2 * v) + (a * p)]) → k'_{66}Translate(k, Vector[w - (2 * v) + (a * l)]) → k'_{67}Translate(k, Vector[w - v + (b * n)]) → k'_{68}Translate(k, Vector[w + (b * h)]) → k'_{69}Translate(k, Vector[w + v + (b * c_1)]) → k'_{70}Translate(k, Vector[w + (2 * v) + (a * p)]) → k'_{71}Translate(k, Vector[(2 * w) - (2 * v) + (a * n)]) → k'_{72}Translate(k, Vector[(2 * w) - v + (a * h)]) → k'_{73}Translate(k, Vector[(2 * w) + (a * h)]) → k'_{74}Translate(k, Vector[(2 * w) + v + (a * h)]) → k'_{75}Translate(k, Vector[(2 * w) + (2 * v) + (a * q)]) → k'_{76}Translate(k, Vector[u - (2 * w) - v + (a * d)]) → k'_{78}Translate(k, Vector[u - (2 * w) - (2 * v) + (a * (-q))]) → k'_{77}Translate(k, Vector[u - (2 * w) + (a * d)]) → k'_{79}Translate(k, Vector[u - (2 * w) + v + (a * d)]) → k'_{80}Translate(k, Vector[u - (2 * w) + (2 * v) + (a * (-n))]) → k'_{81}Translate(k, Vector[u - w - (2 * v) + (a * l)]) → k'_{82}Translate(k, Vector[u - w - v + (b * (-e))]) → k'_{83}Translate(k, Vector[u - w + (b * (-c))]) → k'_{84}Translate(k, Vector[u - w + v + (b * (-j))]) → k'_{85}Translate(k, Vector[u - w + (2 * v) + (a * p)]) → k'_{86}Translate(k, Vector[u - (2 * v) + (a * l)]) → k'_{87}Translate(k, Vector[u - v + (b * (-r))]) → k'_{88}Translate(k, Vector[u + (b * f)]) → k'_{89}Translate(k, Vector[u + v + (b * s)]) → k'_{90}Translate(k, Vector[u + (2 * v) + (a * p)]) → k'_{91}Translate(k, Vector[u + w - (2 * v) + (a * l)]) → k'_{92}Translate(k, Vector[u + w - v + (b * i)]) → k'_{93}Translate(k, Vector[u + w + (b * t)]) → k'_{94}Translate(k, Vector[u + w + v + (b * m)]) → k'_{95}Translate(k, Vector[u + w + (2 * v) + (a * p)]) → k'_{96}Translate(k, Vector[u + (2 * w) - (2 * v) + (a * n)]) → k'_{97}Translate(k, Vector[u + (2 * w) - v + (a * h)]) → k'_{98}Translate(k, Vector[u + (2 * w) + (a * h)]) → k'_{99}Translate(k, Vector[u + (2 * w) + v + (a * h)]) → k'_{100}Translate(k, Vector[u + (2 * w) + (2 * v) + (a * q)]) → k'_{101}Translate(k, Vector[(2 * u) - (2 * w) - (2 * v) + (a * (-e))]) → k'_{102}Translate(k, Vector[(2 * u) - (2 * w) - v + (a * (-c))]) → k'_{103}Translate(k, Vector[(2 * u) - (2 * w) + (a * (-c))]) → k'_{104}Translate(k, Vector[(2 * u) - (2 * w) + v + (a * (-c))]) → k'_{105}Translate(k, Vector[(2 * u) - (2 * w) + (2 * v) + (a * (-j))]) → k'_{106}Translate(k, Vector[(2 * u) - w - (2 * v) + (a * (-r))]) → k'_{107}Translate(k, Vector[(2 * u) - w - v + (a * f)]) → k'_{108}Translate(k, Vector[(2 * u) - w + (a * f)]) → k'_{109}Translate(k, Vector[(2 * u) - w + v + (a * f)]) → k'_{110}Translate(k, Vector[(2 * u) - w + (2 * v) + (a * s)]) → k'_{111}Translate(k, Vector[(2 * u) - (2 * v) + (a * (-r))]) → k'_{112}Translate(k, Vector[(2 * u) - v + (a * f)]) → k'_{113}Translate(k, Vector[(2 * u) + (a * f)]) → k'_{114}Translate(k, Vector[(2 * u) + v + (a * f)]) → k'_{115}Translate(k, Vector[(2 * u) + (2 * v) + (a * s)]) → k'_{116}Translate(k, Vector[w + (2 * u) - v + (a * f)]) → k'_{118}Translate(k, Vector[w + (2 * u) - (2 * v) + (a * (-r))]) → k'_{117}Translate(k, Vector[w + (2 * u) + (a * f)]) → k'_{119}Translate(k, Vector[w + (2 * u) + v + (a * f)]) → k'_{120}Translate(k, Vector[w + (2 * u) + (2 * v) + (a * s)]) → k'_{121}Translate(k, Vector[(2 * w) + (2 * u) - (2 * v) + (a * i)]) → k'_{122}Translate(k, Vector[(2 * w) + (2 * u) - v + (a * t)]) → k'_{123}Translate(k, Vector[(2 * w) + (2 * u) + (a * t)]) → k'_{124}Translate(k, Vector[(2 * w) + (2 * u) + v + (a * t)]) → k'_{125}Translate(k, Vector[(2 * w) + (2 * u) + (2 * v) + (a * m)]) → k'_{126}Point(k'_{95}) → W
AI 绘图提示语参考
绘制一个透视立方体,包含所有面、边和顶点。首先建立坐标轴,然后使用点和向量创建立方体的各个面,如面ABCD、面ADHE等。接着通过交点找到各边的交点,如边AD和边CD的交点K,最后连接这些交点形成边,如边AD和边BC的交线hranaAD。
以上提示语为根据原始绘图命令整理而来,仅供参考。